

- Доступность: В наличии
- Код товара: 00-00015307

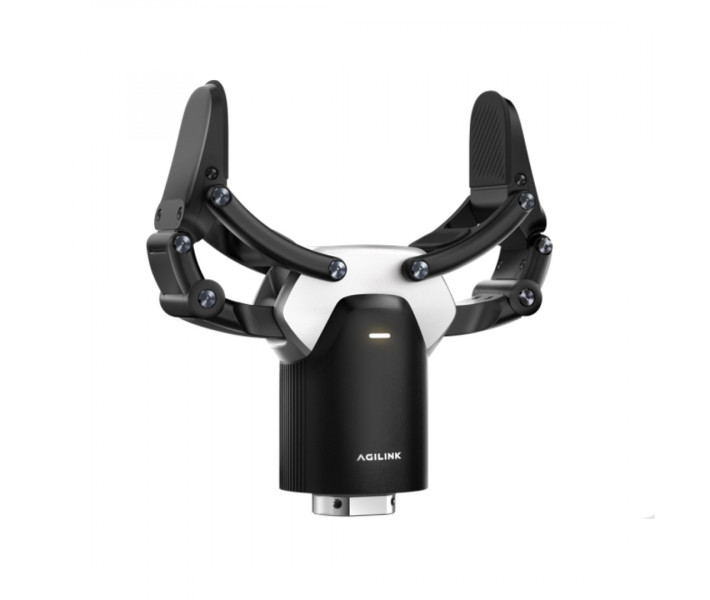
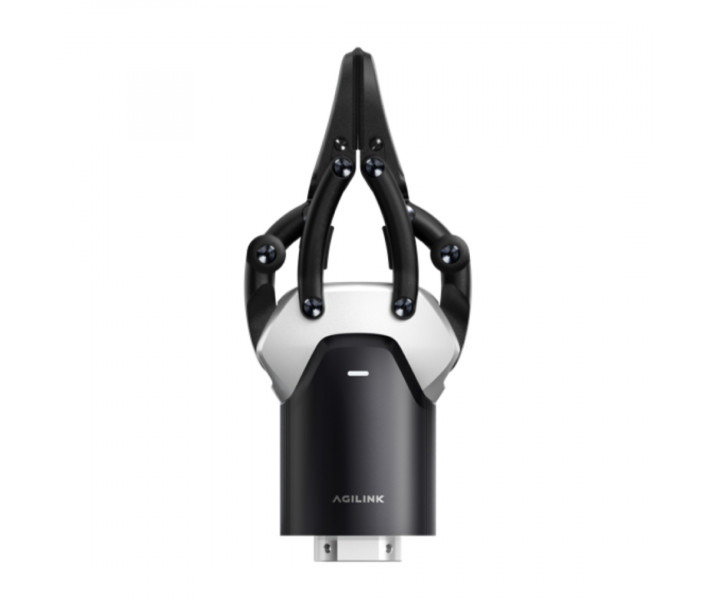
Промышленный захват для гуманоидных и мобильных платформ
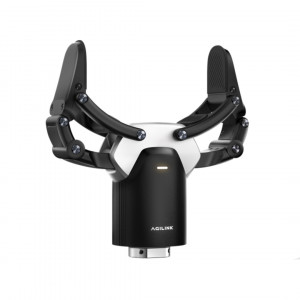
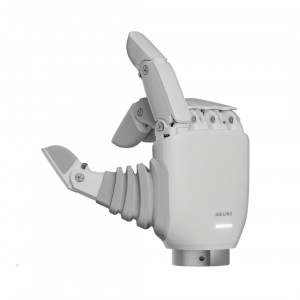
AgiBot OmniPicker 3 — роботизированный захват для сортировки, логистики, автоматизированного перемещения предметов и сбора данных для обучения роботизированных систем. Модель имеет максимальное усилие до 140 Н и нагрузку до 5 кг. Тактильная система измеряет контактное усилие с разрешением 0,1 Н, что позволяет контролировать взаимодействие захвата с предметом. Адаптивное управление помогает работать с объектами различной формы, регулировать захват и выполнять операции с предметами, требующими точного контроля.
Основные преимущества AgiBot OmniPicker 3
- Контролируемый захват с высоким усилием. Максимальное усилие захвата составляет 140 Н, а конструкция прошла испытания в течение 1 000 000 циклов при полной нагрузке. Это позволяет использовать захват в повторяющихся операциях с высокими требованиями к ресурсу.
- Полезная нагрузка до 5 кг. Захват рассчитан на работу с предметами такой массы при удержании и перемещении.
- Измерение контактного усилия. Тактильный датчик регистрирует нагрузку в зоне контакта и передает эти данные системе управления. Разрешение измерения составляет 0,1 Н.
- Точное повторение заданного положения. Повторяемость позиционирования составляет ±0,1 мм, что важно для сортировки, перемещения и других операций с повторяющимися движениями.
- Подключение к системе управления роботом. Для передачи команд и данных предусмотрены интерфейсы CAN FD и RS485, что позволяет подключать OmniPicker 3 к совместимым роботизированным платформам и контроллерам.
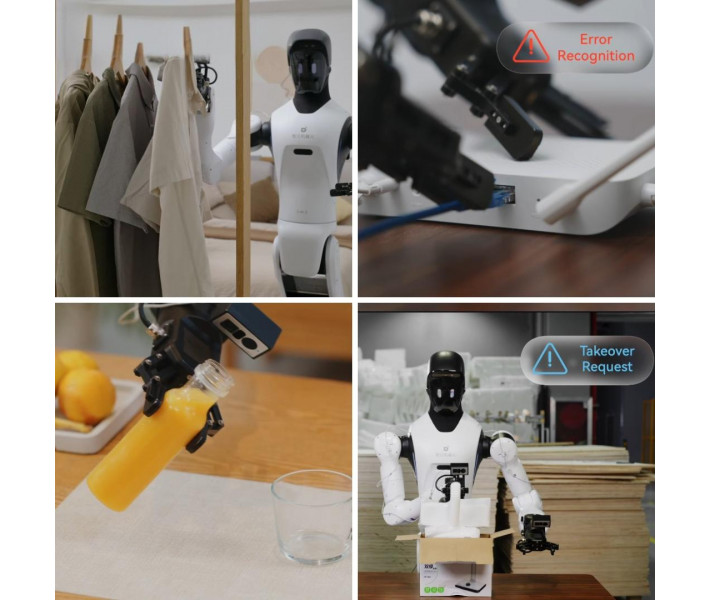
- Сбор данных во время работы с предметами. OmniPicker 3 можно использовать для записи данных о захвате, контакте и перемещении объектов во время обучения роботизированных систем. Поддерживается работа с Dex-UMI, а камеры могут подключаться как дополнительное оснащение.
Захват и позиционирование OmniPicker 3
OmniPicker 3 развивает усилие захвата до 140 Н и рассчитан на полезную нагрузку до 5 кг. Фактическая надежность удержания зависит от формы, материала, поверхности контакта, положения предмета и характера движения роботизированной системы. Поэтому значения 140 Н и 5 кг нужно оценивать с учетом конкретной операции.
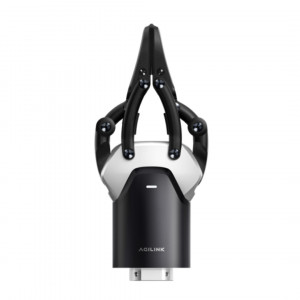
Максимальный ход захватного механизма составляет 110 ± 5 мм, что определяет доступный диапазон перемещения его рабочих элементов. Соответствие конкретному предмету зависит не только от его габаритов, но и от геометрии и способа захвата. Повторяемость позиционирования составляет ±0,1 мм. Этот параметр характеризует способность механизма многократно возвращаться в заданное положение и имеет значение для сортировки, перемещения деталей и повторяющихся автоматизированных операций.
Адаптивный захват с контролем контактного усилия
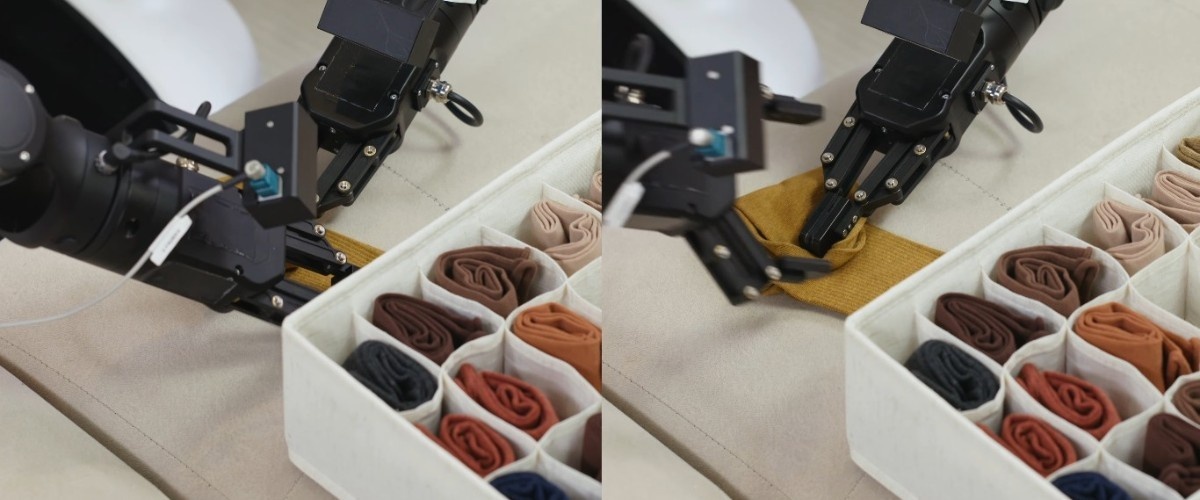
OmniPicker 3 контролирует механическое воздействие на предмет по данным тактильного датчика. Сенсор на рабочей поверхности регистрирует контактное усилие и передает эти показатели системе управления в реальном времени. На основе полученных данных система может корректировать усилие в соответствии с формой, материалом и положением предмета. Это полезно при работе с деталями неправильной геометрии, хрупкими изделиями и объектами, для которых важен точный контроль контакта. Параметры работы настраиваются в соответствии с конкретным предметом и операцией. Необходимо учитывать геометрию детали, свойства материала, площадь контакта и условия перемещения.
Тактильный сенсор с разрешением
OmniPicker 3 оснащен одномерным тактильным сенсором, который измеряет контактное усилие на рабочей поверхности захвата. Разрешение измерения составляет 0,1 Н, что позволяет фиксировать небольшие изменения нагрузки при контакте с предметом. Полученные данные передаются системе управления и могут учитываться при удержании, перемещении и работе с объектами, чувствительными к чрезмерному механическому воздействию.
OmniPicker 3 для сбора данных и обучения систем
OmniPicker 3 подходит для сбора данных во время физических манипуляций с предметами. Захват может передавать информацию о выполненных действиях и контактном усилии, а при подключении дополнительных камер к набору данных можно добавить визуальную информацию. Модель также совместима с UMI, что позволяет использовать ее в системах записи манипуляционных данных для последующего обучения роботов. Подходит для исследовательских стендов, телеоперационных сценариев и подготовки учебных наборов данных.
OmniPicker 3 выполняет роль аппаратного модуля сбора информации и физической работы с объектами. Сам процесс обучения моделей происходит отдельно в программной и вычислительной части роботизированной системы. Параметры подключения к UMI, структура обмена данными и дополнительные требования к конфигурации нужно проверять для конкретной роботизированной платформы.
Промышленная сортировка и логистика
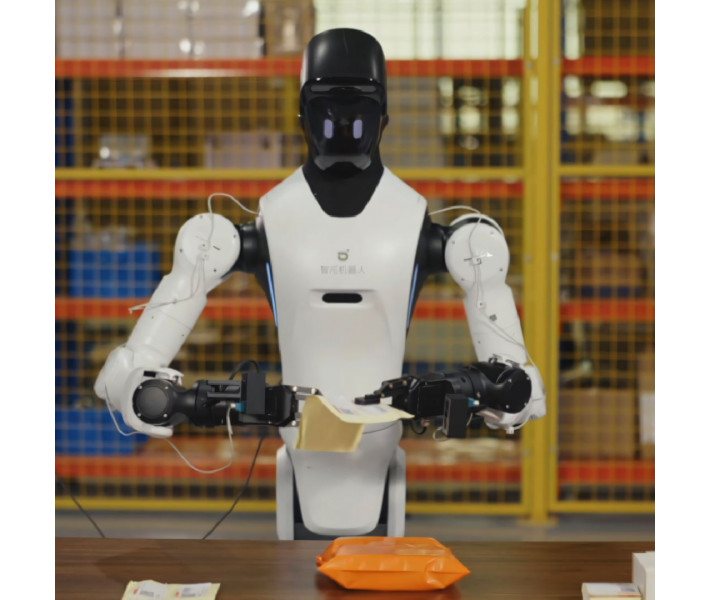
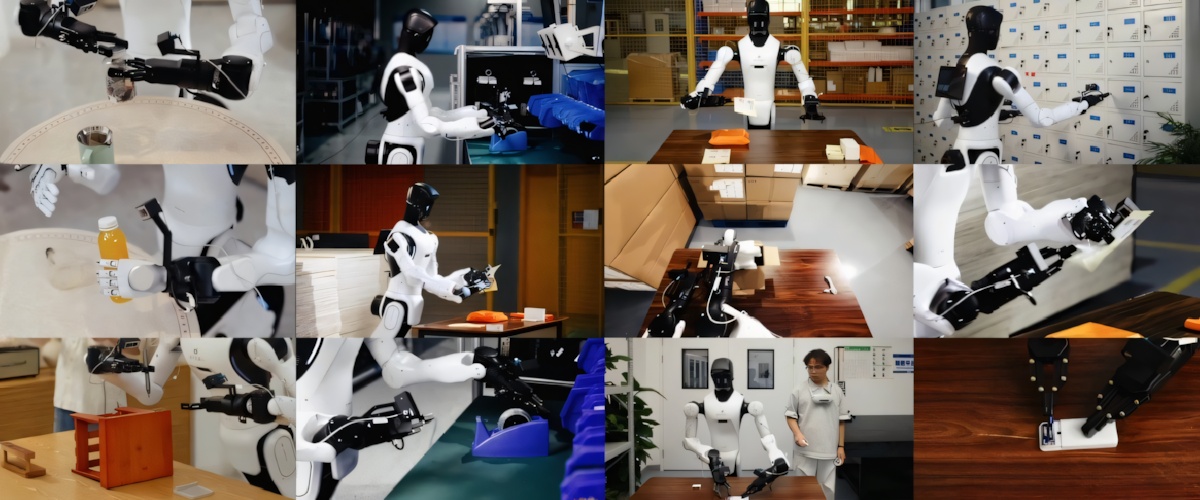
OmniPicker 3 подходит для роботизированных систем сортировки и логистических операций. Захват можно использовать для перемещения, подачи, распределения и укладки предметов в составе автоматизированных линий. Тактильный датчик регистрирует контактное усилие, а система управления может корректировать работу захвата в зависимости от формы, положения и свойств предмета. Это полезно при работе с различными типами деталей и изделий в повторяющихся операциях. Фактическая производительность системы зависит не только от захвата, но и от скорости роботизированной руки, траекторий движения, системы машинного зрения и настроек управления.
Применение в производственных роботизированных системах
- Автоматизация производственных операций. OmniPicker 3 можно устанавливать как конечный модуль роботизированной руки для захвата, удержания и перемещения деталей.
- Повторяющиеся операции. Повторяемость позиционирования ±0,1 мм подходит для процессов, в которых захват многократно выполняет одинаковые движения.
- Работа с контролируемым усилием. Тактильный датчик передает данные о контактном усилии, что позволяет корректировать работу захвата в зависимости от предмета.
- Сортировка и перемещение деталей. Захват подходит для работы с предметами различной формы в производственных и складских роботизированных системах.
- Работа с деликатными предметами. Контроль контактного усилия помогает настроить захват для деталей, чувствительных к чрезмерному механическому воздействию.
- Установка в промышленные роботизированные комплексы. Перед внедрением нужно отдельно уточнить класс защиты, допустимый температурный режим, ресурс работы и требования к длительной эксплуатации.
Технические характеристики AgiBot OmniPicker 3
| Параметр | Значение |
| Максимальное усилие | 140 Н |
| Полезная нагрузка | 5 кг |
| Повторяемость позиционирования | ±0,1 мм |
| Максимальный ход | 110 ± 5 мм |
| Тактильный сенсор | 1D |
| Разрешение измерения силы | 0,1 Н |
| Интерфейсы | CANFD / RS485 |
| Совместимость для сбора данных | UMI |
| Вес нетто | 0,780 кг |
Заказать AgiBot OmniPicker 3
AgiBot OmniPicker 3 подходит для предприятий, логистических центров, разработчиков робототехники и системных интеграторов, которым нужен роботизированный захват для сортировки, перемещения предметов, автоматизированных операций и сбора данных для обучения роботизированных систем. Наши специалисты помогут подобрать конфигурацию, проверить совместимость с роботизированной платформой, уточнить варианты подключения и дополнительных камер, согласовать комплектацию и условия поставки.