

- Доступность: В наличии
- Код товара: 00-00015293

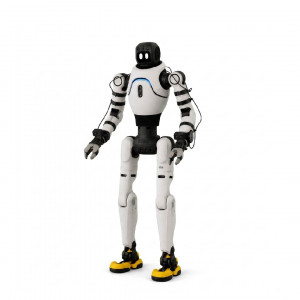
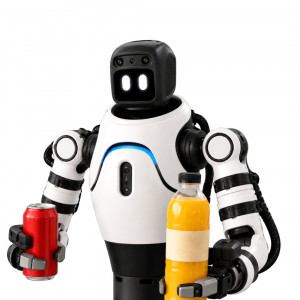
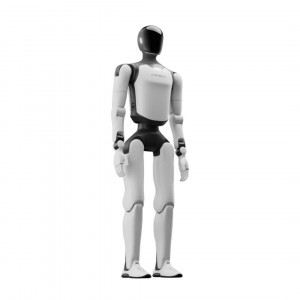
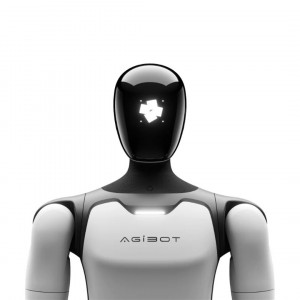
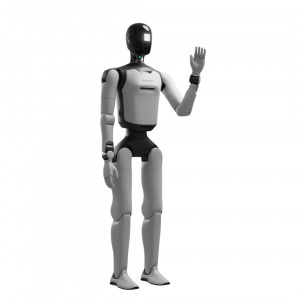
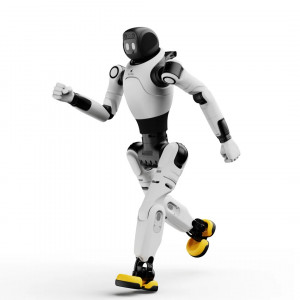
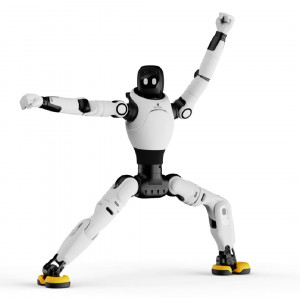
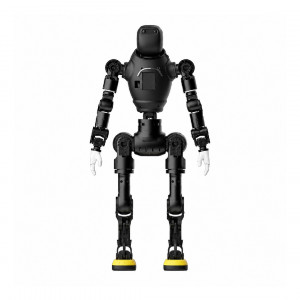
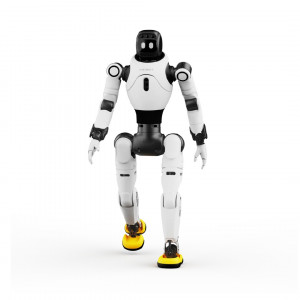
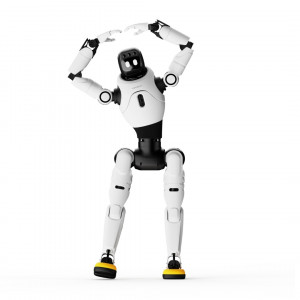
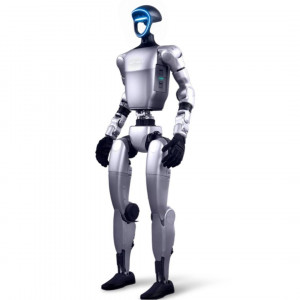
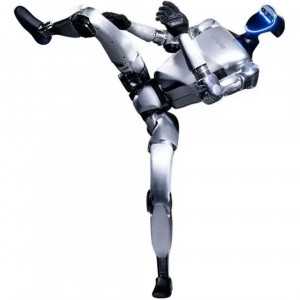
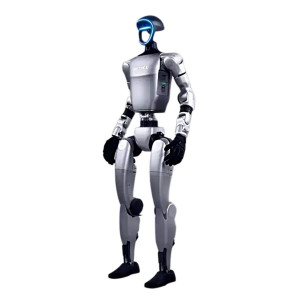
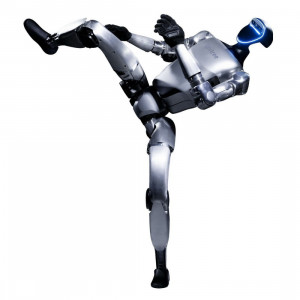
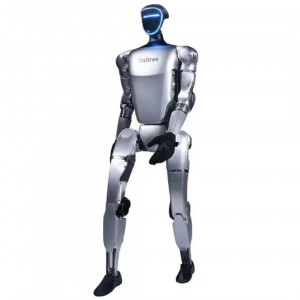
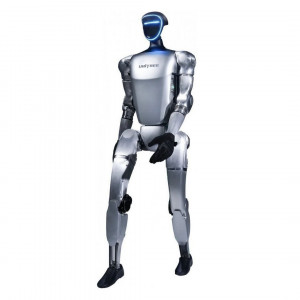
Гуманоидный робот AgiBot X2 REC для сбора данных и научно-исследовательских работ
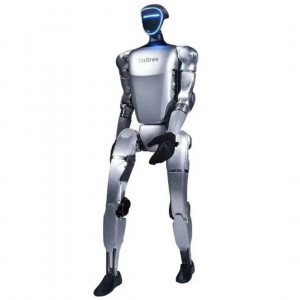
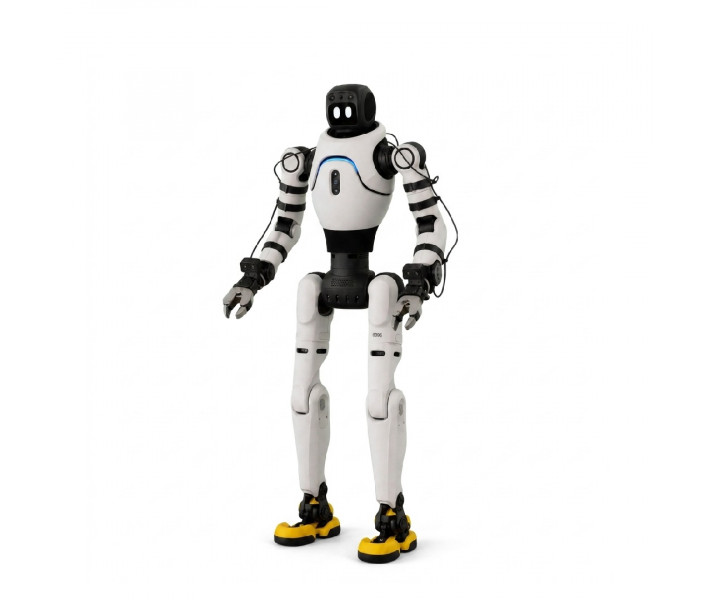
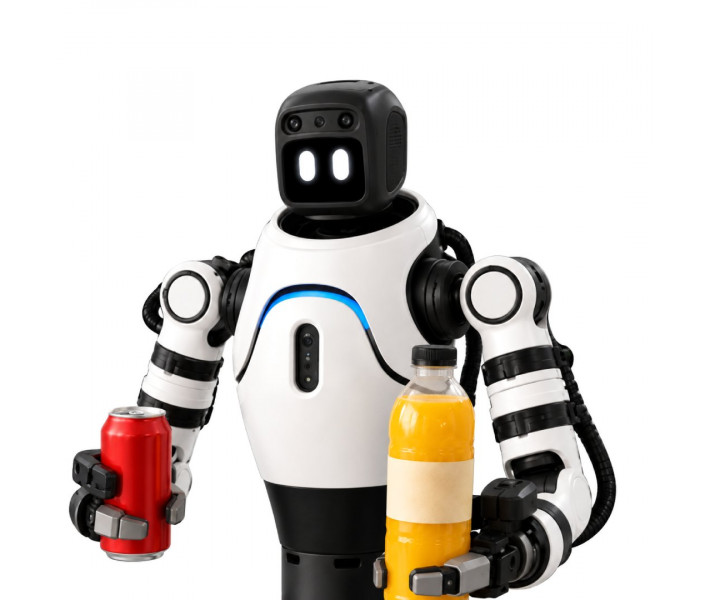
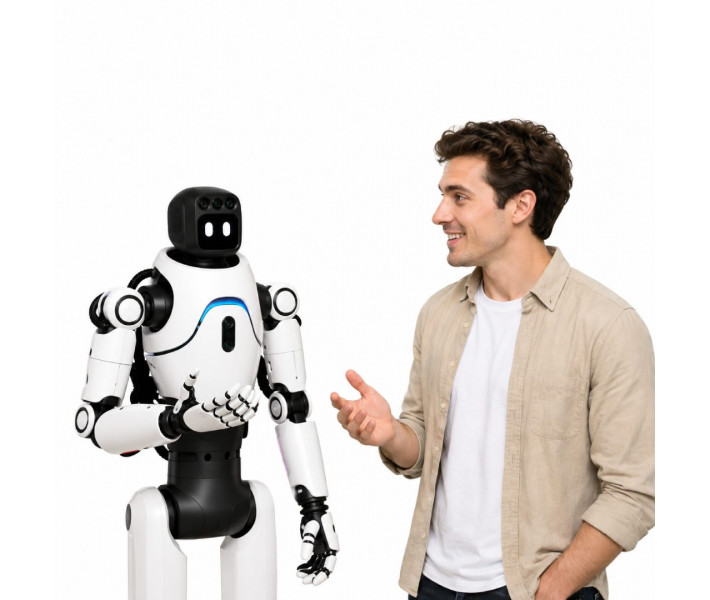
AgiBot X2 REC — робот-гуманоид, предназначенный для дистанционного управления движениями, сбора данных и исследования робототехнических моделей. Версия REC ориентирована на сценарии, где необходимо записывать и использовать данные о движениях и взаимодействии робота для дальнейшего обучения алгоритмов. Модель имеет высоту 131 см, массу около 40 кг и 30 степеней свободы. Сенсорная система охватывает несколько зон визуального восприятия и включает LiDAR и IMU. X2 REC поддерживает телеоперацию всего тела и работу с Genie Studio, где данные можно использовать на всех этапах работы с VLA-моделями от сбора и подготовки до обучения, тестирования и развертывания.
Главные особенности AgiBot X2 REC
- Сбор данных в реальных условиях. Конфигурация подходит для записи робототехнических демонстраций и формирования наборов данных под исследовательские задачи. Производитель прямо позиционирует X2 REC как гуманоид для получения данных реального мира.
- Дистанционное управление движениями всего тела. Оператор может задавать движения гуманоидом во время записи демонстраций и тестирования задач. Для телеоперации заявлены VR, контроллер и отслеживание движений.
- 30 степеней свободы. Кинематика позволяет записывать движения всего тела и работать со сложными последовательностями действий. Для X2 REC производитель указывает 30 степеней свободы.
- Руки с 7 степенями свободы. Манипуляторы подходят для экспериментов с движениями рук и работой с различными конечными механизмами. Каждая рука имеет 7 степеней свободы, а заявленная полезная нагрузка составляет 3 кг.
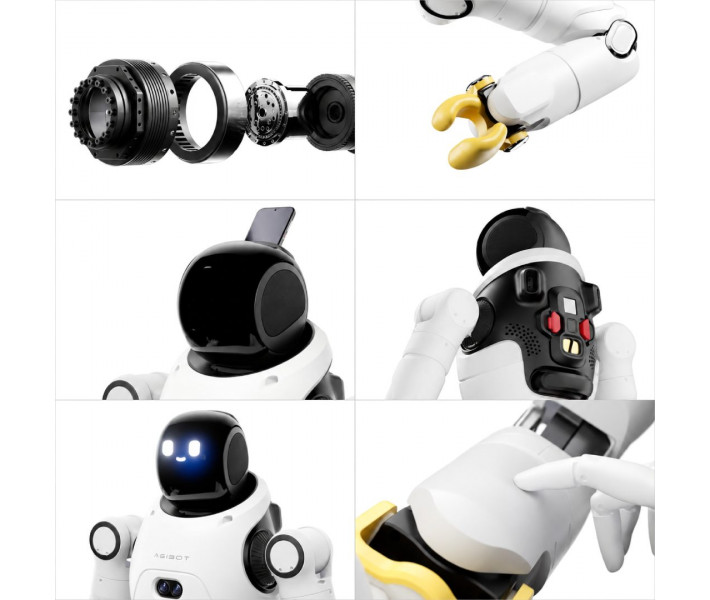
- Расширенное визуальное восприятие. Несколько точек обзора дают данные для исследований компьютерного зрения, манипуляций и телеоперации. В материалах REC указаны RGB, RGB-D, стереозрение, визуальные модули на голове, грудной части, задней части корпуса и запястьях.
- Лидар и IMU. Эти сенсоры дают пространственные и инерциальные данные для исследовательских алгоритмов. Наличие сенсоров само по себе не означает готовой автономной навигации без соответствующего программного сценария.
- Работа с различными конечными механизмами. Конфигурацию можно подбирать под задачи манипуляции и сбора демонстраций. В материалах REC указаны OmniHand и OmniPicker 3.
- Цикл работы с данными в Genie Studio. Полученные демонстрации можно включать в дальнейшую работу с робототехническими моделями. Для REC заявлен цикл получения, обучения, тестирования и развертывания собственных VLA-моделей.
Конструктивная схема и кинематика AgiBot X2 REC
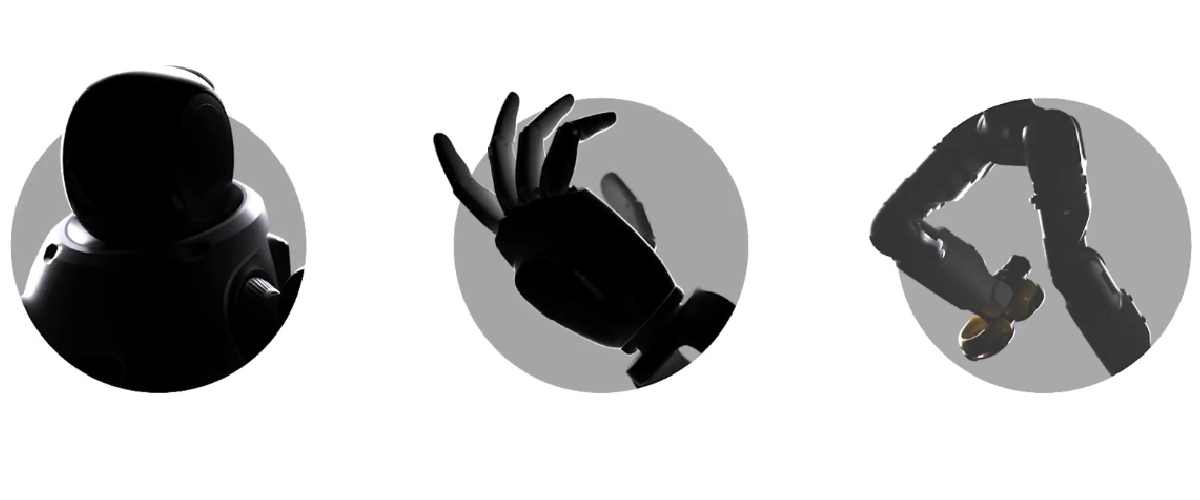
Гуманоидная роботизированная платформа AgiBot X2 REC имеет высоту 131 см и массу 40 кг. Общая кинематическая схема рассчитана на 30 степеней свободы, из которых по 7 степеней свободы приходится на каждую из двух верхних конечностей. Такая архитектура разработана для реализации полнотелого управления движениями и точной фиксации последовательностей действий в режиме телеоперации. В спецификации модификации REC отдельно выделен функционал синхронизированного управления всем корпусом.
Манипуляционные комплексы и работа с объектами
Каждый манипулятор X2 REC оснащен 7 степенями свободы. Рассчитанная полезная нагрузка для данной конфигурации составляет 3 кг на руку. Как конечные исполнительные механизмы производитель указывает системы OmniHand и OmniPicker 3. Указанные модули адаптированы под различные сценарии манипуляции, поэтому выбор конкретного органа захвата осуществляется в соответствии с задачами эксперимента и требованиями к структуре данных.
Платформа X2 REC предназначена для записи демонстрационных сценариев перемещения объектов, исследования кинематики манипуляторов и формирования учебных датасетов для робототехнических моделей. Параметры количества пальцев, наличие тактильных сенсоров и функционал контроля усилия определяются конфигурацией выбранного исполнительного механизма и не являются унифицированными для всех типов кистей.
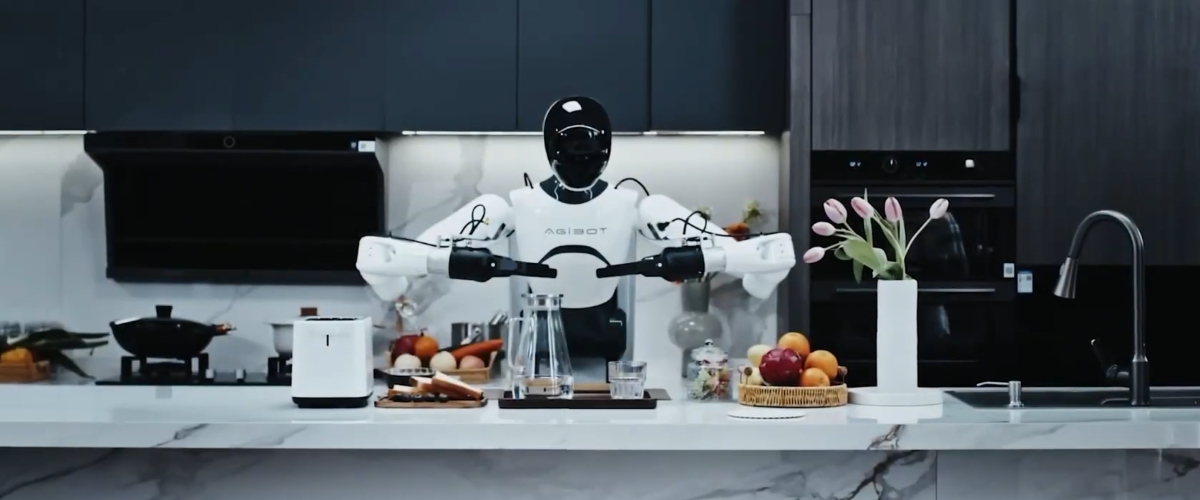
Сенсоры и система восприятия
Модификация REC оснащена расширенным комплексом сенсорных средств для первичного сбора данных во время движения и выполнения манипуляций. В состав аппаратного стека входят RGB-камеры, RGB-D сенсоры, системы стереозрения, оптический дальномер LiDAR и инерциальный модуль измерений IMU.
Создание визуального массива данных осуществляется из нескольких наблюдательных зон: головы, грудного сегмента, задней части корпуса и запястий. Мультиракурсная схема фиксации обеспечивает запись сцен под разными углами во время телеуправления и манипулирования предметами. Модуль LiDAR обеспечивает построение трехмерных пространственных данных, тогда как сенсор IMU регистрирует динамические параметры движения корпуса. Окончательные алгоритмы локализации, автономной навигации и распознавания объектов определяются программным обеспечением и не являются жестко привязанными к базовому составу сенсоров.
Программирование и вторичная разработка
Для X2 REC заявлен NVIDIA Orin NX с 16 ГБ памяти. Этот модуль работает с данными восприятия и вычислительными задачами, связанными с робототехническими алгоритмами. REC также ориентирован на телеоперацию всего тела и работу с Genie Studio. Оператор может управлять движениями через VR, контроллер или отслеживание движений, а полученные данные передавать в дальнейший цикл работы с моделями.
В отдельной спецификации X2 REC не приведен точный перечень SDK, API, Python, C++, DDS, GStreamer, USB, Ethernet или других программных и аппаратных интерфейсов. Их состав нужно сверять с документацией конкретной конфигурации, не перенося параметры X2 Ultra, EDU или других версий.
Сбор и использование данных для обучения моделей
Сбор данных является основным назначением AgiBot X2 REC. Модель разработана для получения массивов реальных данных с помощью телеоперации всего тела, мультимодального восприятия и замкнутого цикла работы через Genie Studio. Во время дистанционного управления система записывает траектории движений тела, манипуляции и данные сенсорного комплекса. Визуальные модули, LiDAR и IMU формируют синхронизированные потоки информации для дальнейшего обучения алгоритмов.
Исследовательский процесс построен по циклу: получение данных, обучение, тестирование, развертывание. Платформа адаптирована для создания и отработки собственных VLA-моделей, которые объединяют зрение, язык и действие. Такая архитектура позволяет формировать учебные выборки на физическом роботе с участием оператора с последующим использованием полученных демонстраций для автономного выполнения задач.
Сферы применения AgiBot X2 REC
X2 REC ориентирован прежде всего на работу с реальными робототехническими данными. Основные сценарии связаны с телеоперацией, манипуляциями и исследованиями моделей поведения.
- Сбор робототехнических данных. Запись движений, сенсорной информации и демонстраций на реальном гуманоиде.
- Работа с VLA-моделями. Получение данных для дальнейшего обучения, тестирования и развертывания моделей типа.
- Исследование манипуляций. Запись действий руками и конечными исполнительными механизмами во время работы с предметами.
- Компьютерное зрение. Эксперименты с данными от нескольких визуальных модулей и камер различного типа.
- R&D в гуманоидной робототехнике. Проверка алгоритмов управления, восприятия и поведения на физическом оборудовании.
- Исследовательские лаборатории. Формирование собственных наборов данных и проверка робототехнических сценариев в реальных условиях.
Технические характеристики AgiBot X2 REC
Конструкция и движение
| Параметр | Значение |
| Размеры нетто | 1310 × 460 × 210 мм |
| Вес нетто | 40 кг |
| Общее количество степеней свободы | 30 |
| Степени свободы одной руки | 7 |
| Полезная нагрузка | 3 кг |
| Управление движениями | Управление движениями всего тела |
Манипуляторы, сенсоры и вычисления
| Параметр | Значение |
| Конечные исполнительные механизмы | OmniHand, OmniPicker 3 |
| Визуальное восприятие | RGB, RGB-D, стереозрение |
| Расположение визуальных модулей | Голова, грудная часть, задняя часть корпуса, запястья |
| Лидар | Заявлен |
| Инерциальный измерительный модуль | IMU |
| Вычислительный модуль | NVIDIA Orin NX |
| Память вычислительного модуля | 16 ГБ |
| Работа с моделями | Собственные VLA-модели |
| Программная экосистема | Genie Studio |
| Цикл работы с моделью | Получение данных, обучение, тестирование, развертывание |
Связь и интерфейсы
| Параметр | Значение |
| Дистанционное управление | VR, контроллер, отслеживание движений |
| Режим дистанционного управления | Управление движениями всего тела |
Купить робот-гуманоид AgiBot X2 REC
AgiBot X2 REC предназначен для сбора данных в реальных условиях, телеоперации, исследований робототехнических моделей и R&D-проектов. Наши специалисты помогут подобрать конфигурацию под конкретные задачи, уточнить тип конечных исполнительных механизмов, вычислительный модуль, комплектацию, текущую цену и сроки поставки и оформить заказ.