

- Доступність: В наявності
- Код товару: 00-00015309

AgiBot OmniHand 3 для гуманоїдних і мобільних роботизованих платформ
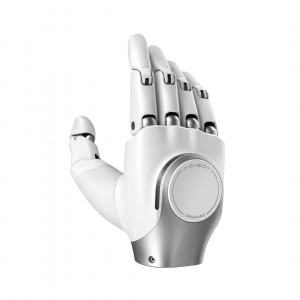
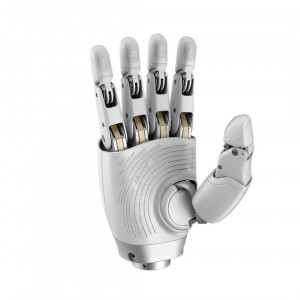
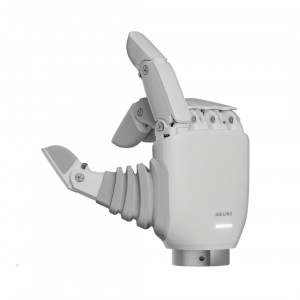
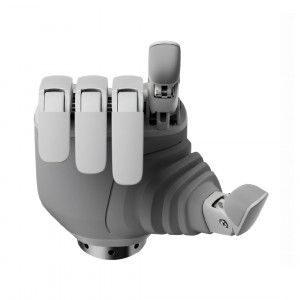
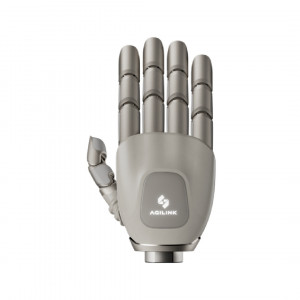
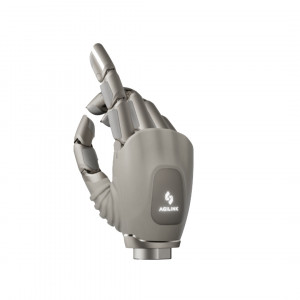
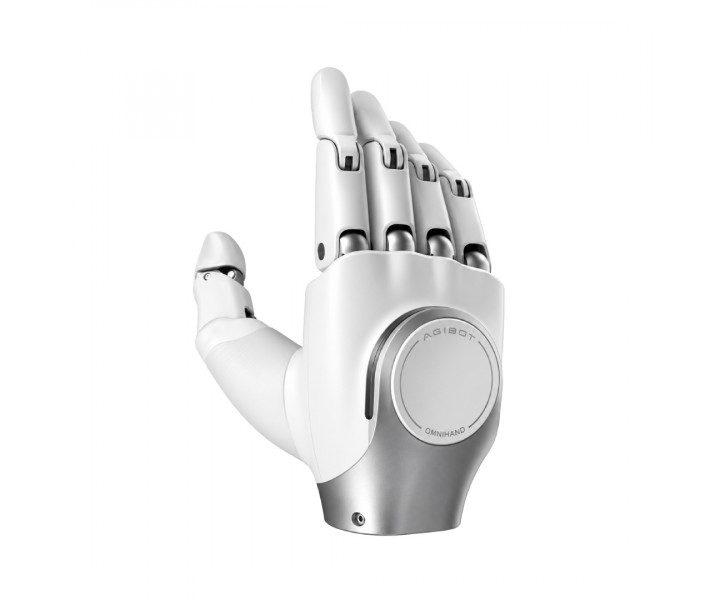
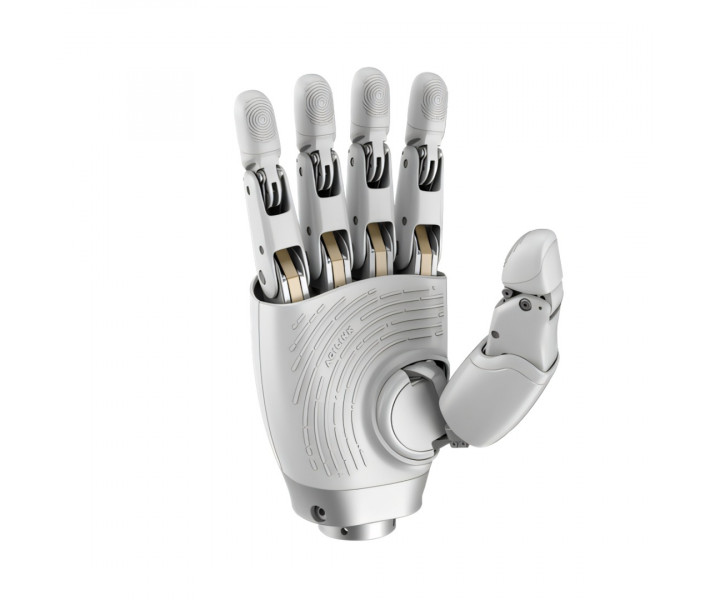
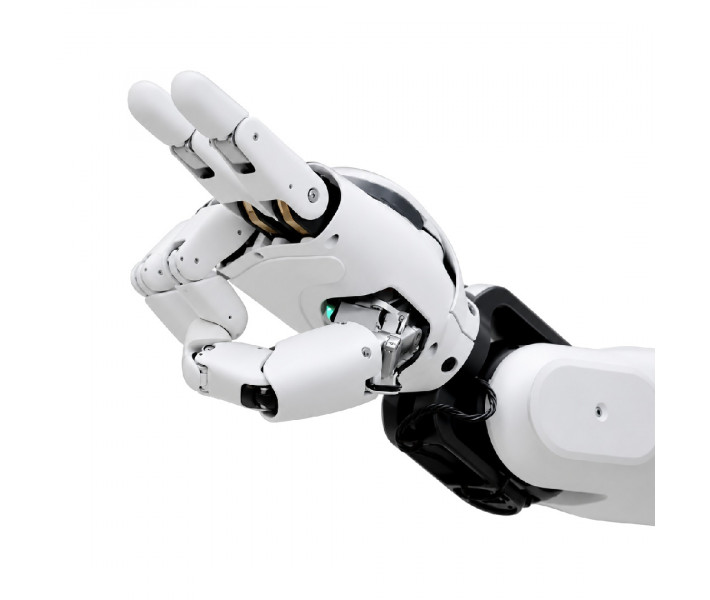
AgiBot OmniHand 3 — це роботизована кисть для людиноподібних роботів, мобільних маніпуляторів і сервісних платформ. Вона має 10 активних і 6 пасивних ступенів свободи, що дає змогу виконувати рухи пальців, захоплювати предмети та відтворювати жести. Маса кисті становить 510 г. Тактильна система містить понад 300 чутливих точок, розташованих на пальцях, долоні та тильній частині кисті. Вони реєструють контакт із предметами під час захоплення, утримання та інших маніпуляцій. OmniHand 3 підходить для роботи з предметами різної форми, відтворення жестів і дослідження взаємодії між людиною та роботом.
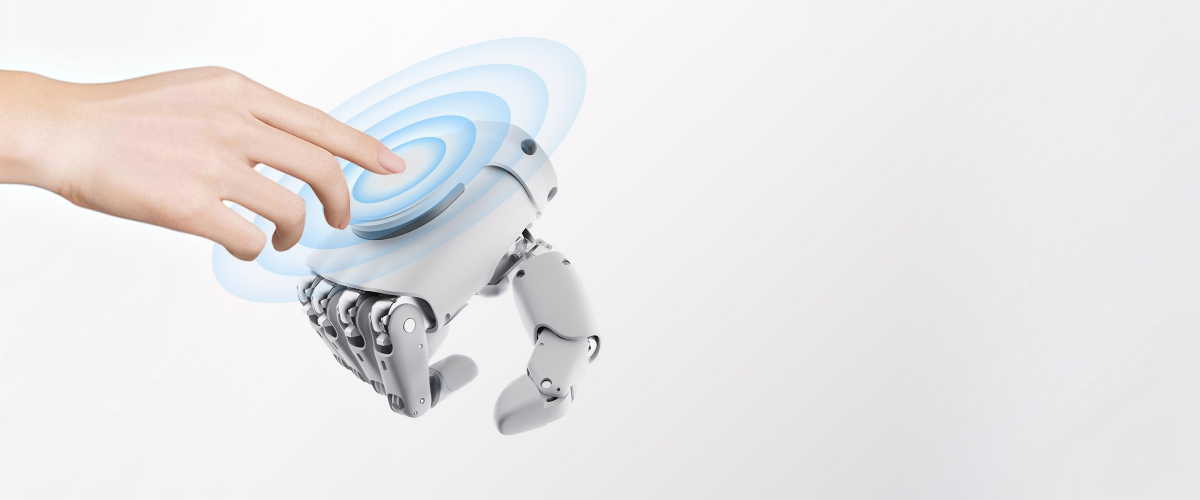
Основні переваги AgiBot OmniHand 3
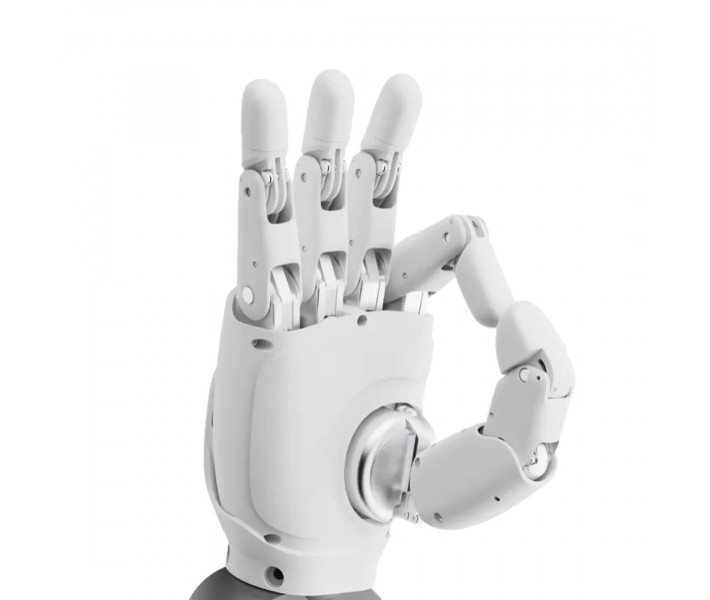
- Гнучке керування рухами пальців. Кисть має 10 активних і 6 пасивних ступенів свободи, що дає змогу формувати різні положення пальців, виконувати жести та працювати з предметами різної форми.
- Робота з предметами масою до 5 кг. Допустиме навантаження становить до 5 кг, що дає змогу захоплювати, утримувати та переміщувати предмети в межах цього значення.
- Невелике навантаження на роботизовану руку. Маса кисті становить 510 г, тому вона підходить для встановлення на людиноподібні роботизовані платформи та мобільні маніпулятори.
- Контроль дотику на різних ділянках кисті. Понад 300 чутливих до навантаження елементів розміщені на кінчиках пальців, долоні та тильній частині кисті й реєструють контакт із людиною або предметом.
- Розпізнавання контакту всією поверхнею кисті. Тактильні дані надходять одночасно з кількох ділянок, що дає змогу враховувати контакт не лише пальцями, а й долонею та тильною частиною кисті.
- Швидке відкривання та закривання кисті. Типовий час повного відкривання або закривання становить 0,5 с, що підходить для операцій із повторюваним захопленням і переміщенням предметів.
- Підключення до роботизованих платформ. Для обміну даними передбачені інтерфейси CAN FD та RS485, які застосовуються для передавання команд і даних між кистю та системою керування робота.
Рухлива кінематика з активними та пасивними суглобами
OmniHand 3 має 10 активних і 6 пасивних ступенів свободи. Ступінь свободи визначає окремий рух у механічній конструкції кисті. Активні ступені свободи керуються приводами та виконують команди системи керування. Пасивні рухаються відповідно до конструкції суглобів і механічної взаємодії під час роботи кисті. Така будова дає змогу формувати різні положення пальців, виконувати типові жести та застосовувати кілька способів захоплення предметів. Кисть може пристосовувати положення пальців до форми об’єкта в межах доступної кінематики.
Розподілена тактильна система OmniHand 3
OmniHand 3 оснащена понад 300 тактильними елементами, розподіленими по основних контактних зонах кисті. Вони фіксують механічний контакт із предметами або людиною та передають дані про місце дотику під час захоплення, утримання й інших маніпуляцій:
- кінчиках пальців;
- долоні;
- тильній частині кисті.
Таке розташування дає змогу визначати, у якій ділянці виникає контакт під час захоплення предмета або взаємодії з людиною. Система отримує дані не лише про положення пальців, а й про безпосередній фізичний контакт із зовнішнім об’єктом. Тактильна система працює за одновимірним принципом вимірювання та має роздільну здатність 0,1.
Окрема сенсорна зона на тильній частині кисті дає змогу реєструвати дотик за межами пальців і долоні. Це розширює можливості OmniHand 3 у задачах взаємодії між людиною та роботом.
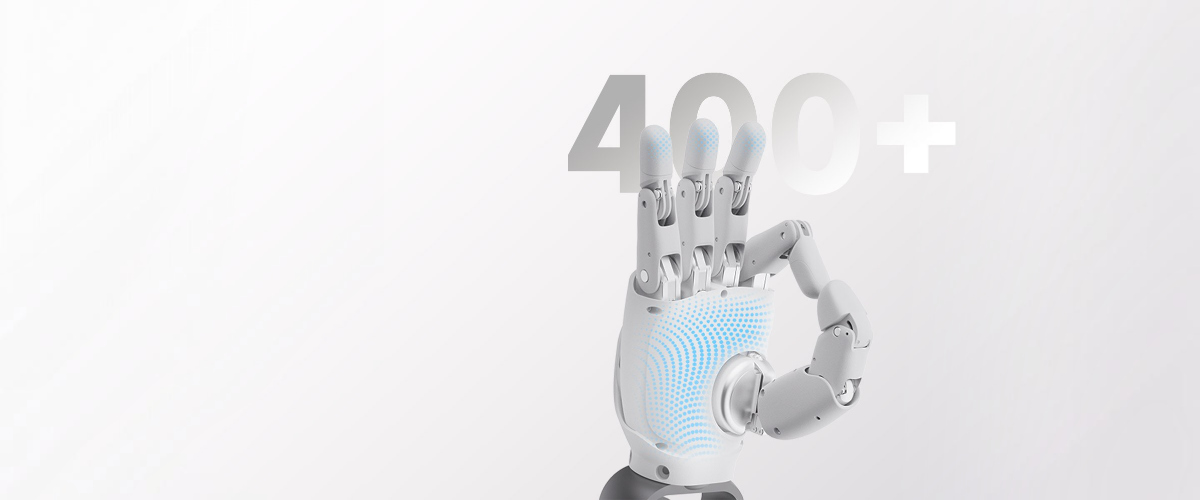
Захоплення предметів і робота з навантаженням до 5 кг
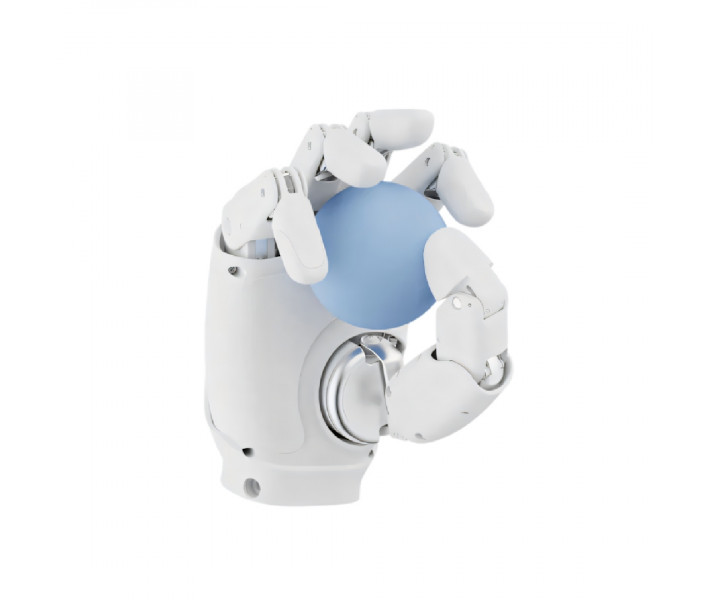
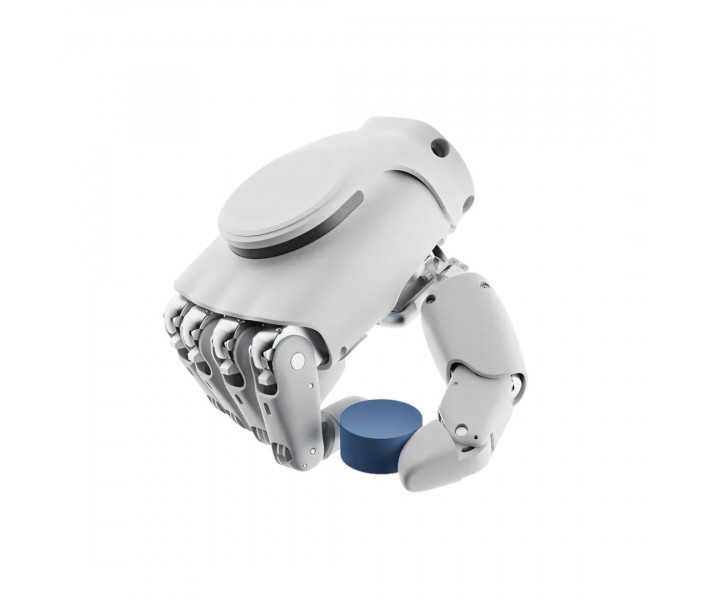
AgiBot OmniHand 3 розрахована на роботу з навантаженням до 5 кг. Цей показник визначає допустиму масу предметів під час роботи кисті та не є значенням сили стискання пальців або зусилля окремого приводу. Конструкція кисті дає змогу працювати з предметами різної форми та розміру, змінюючи положення пальців відповідно до геометрії об’єкта. Це підходить для захоплення, утримання, переміщення та передавання предметів у роботизованих системах.
Тактильна взаємодія з людьми та предметами
OmniHand 3 реєструє фізичний контакт із людиною або предметом у різних зонах кисті. Дані про дотик передаються системі керування та можуть враховуватися під час захоплення, утримання й інших контактних операцій.
Сенсорні зони на пальцях, долоні та тильній частині кисті дають змогу визначати контакт у кількох точках. Це корисно під час взаємодії, де рух робота має залежати від фактичного дотику до об’єкта або людини. Конструкція також передбачає захист від защемлення, що допомагає зробити контакт із людьми та предметами більш контрольованим під час роботи роботизованої системи.
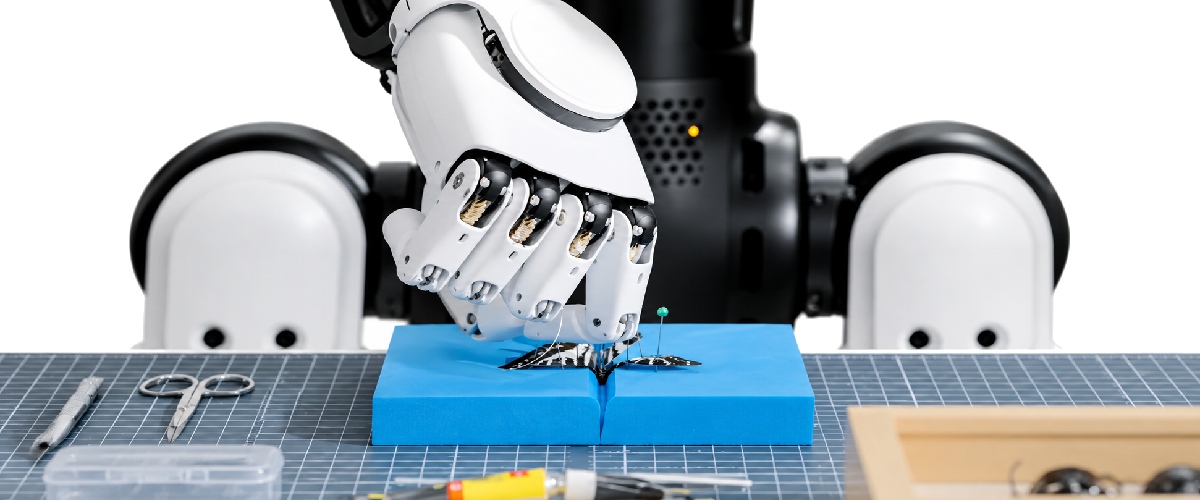
Застосування AgiBot OmniHand 3
- Освіта та навчальні програми. Використання в університетах, лабораторіях і дослідницьких центрах для вивчення робототехніки, кінематики, керування рухами та роботи тактильних систем.
- Взаємодія людини з роботом. Дослідження фізичного контакту, реакції роботизованої системи на дотик і застосування тактильних даних під час керування.
- Мобільна робототехніка. Встановлення на мобільні маніпулятори для захоплення, утримання, переміщення предметів і виконання інших операцій роботизованою рукою.
- Сервісні роботи. Робота з предметами, виконання жестів і контактна взаємодія в роботизованих системах, призначених для допоміжних і сервісних завдань.
- Дослідницькі роботизовані платформи. Використання як кінцевого виконавчого модуля для тестування алгоритмів керування, захоплення предметів і тактильної взаємодії.
Сумісність із роботизованими платформами
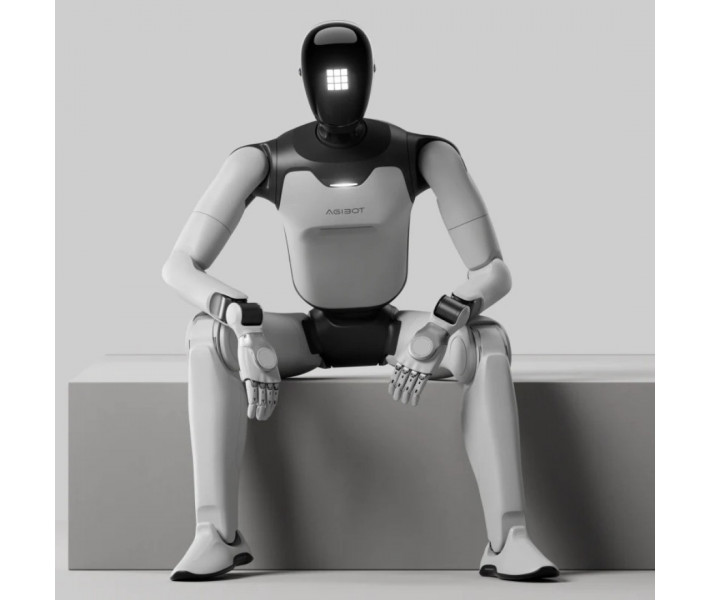
OmniHand 3 підходить для встановлення на людиноподібні роботизовані платформи та мобільні маніпулятори. Перед підключенням потрібно перевірити механічну, електричну та програмну сумісність кисті з конкретною моделлю робота.
Для обміну даними передбачені інтерфейси CAN FD та RS485. Під час підбору конфігурації також потрібно враховувати тип кріплення, вимоги до контролера, живлення та програмного керування.
Комплектація AgiBot OmniHand 3
Комплект AgiBot OmniHand 3 містить основні компоненти для підключення кисті до роботизованої системи та передачі даних. До постачання також входять кабелі для живлення, зв’язку й сервісного підключення, а також документ про відповідність.
- Роботизована кисть OmniHand. Основний виконавчий модуль для встановлення на роботизовану руку або мобільний маніпулятор.
- Кабель зв’язку RS485. Використовується для обміну даними між кистю та системою керування через інтерфейс RS485.
- Кабель зв’язку CAN FD. Призначений для підключення OmniHand до сумісного контролера або роботизованої платформи через CAN FD.
- Кабель живлення. Забезпечує підключення кисті до джерела живлення відповідно до вимог системи.
- Кабель передачі даних USB Type-C. Використовується для підключення пристрою під час налаштування, обміну даними або сервісних операцій.
- Сертифікат відповідності. Документ, що входить до комплекту постачання та підтверджує відповідність виробу встановленим вимогам.
Зверніть увагу: точний склад комплекту постачання AgiBot OmniHand 3 необхідно уточнювати перед оформленням замовлення.
Технічні характеристики AgiBot OmniHand 3
| Параметр | Значення |
| Ступені свободи | 10 активних + 6 пасивних |
| Загальна кількість ступенів свободи | 16 |
| Максимальне навантаження | 5 кг |
| Час відкривання / закривання | 0,5 с |
| Повторюваність позиціонування | ±0,3 мм |
| Тип тактильного датчика | Одновимірний |
| Кількість тактильних елементів | Понад 300 |
| Роздільна здатність сенсора | 0.1 |
| Інтерфейси зв’язку | CAN FD, RS485 |
| Тактильна система | 1D sensor |
| Система дистанційного керування | Dex-UMI |
| Програмне середовище | ROS 2 |
| Засоби розробки | Python, C++ |
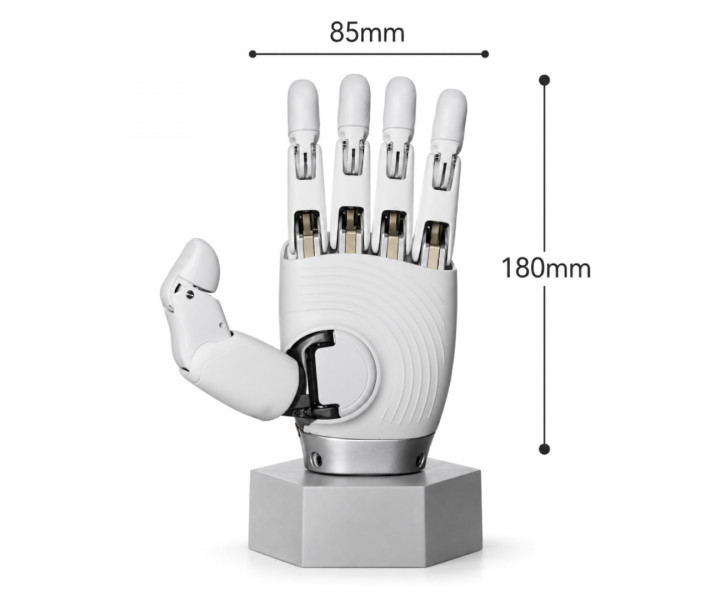
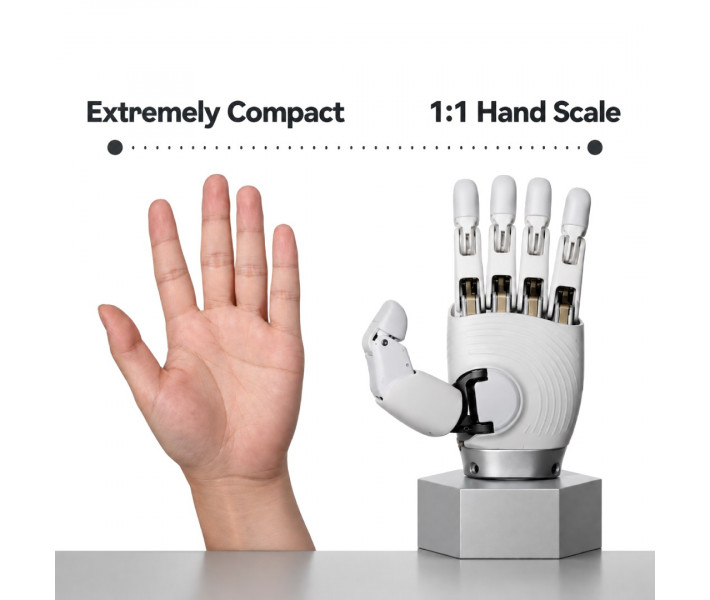
| Розміри нетто | 180 × 85 × 38,5 мм |
| Вага нетто | 0,510 кг |
Замовити AgiBot OmniHand 3
AgiBot OmniHand 3 підходить для дослідницьких центрів, університетів, розробників робототехніки, системних інтеграторів і підприємств, яким потрібна роботизована кисть для роботи з предметами, відтворення жестів, тактильної взаємодії та встановлення на людиноподібні роботи або мобільні маніпулятори. Наші фахівці допоможуть підібрати конфігурацію, перевірити сумісність із роботизованою платформою, уточнити варіанти підключення та програмного керування, узгодити комплектацію й умови постачання.