

- Доступність: В наявності
- Код товару: 00-00015290

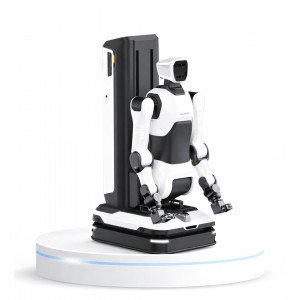
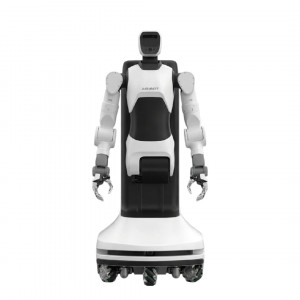
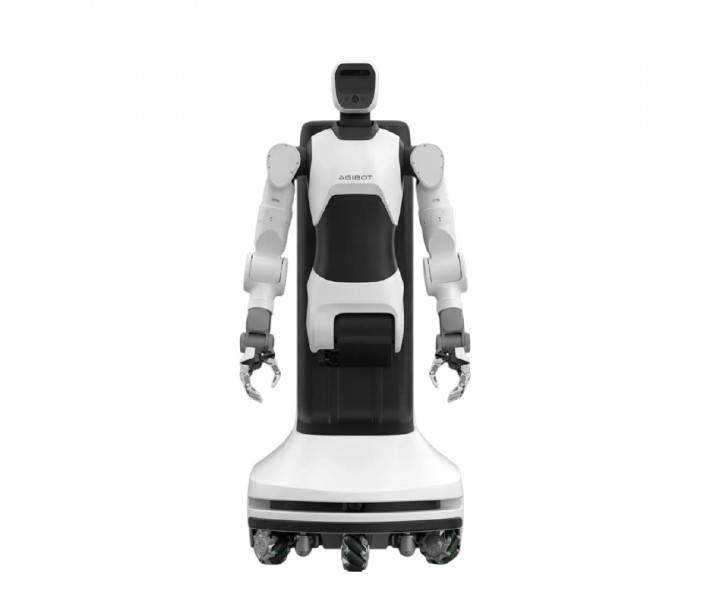
Мобільна промислова платформа для важких маніпуляцій
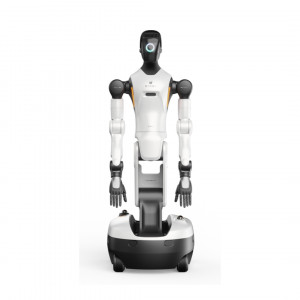
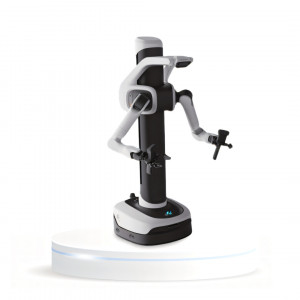
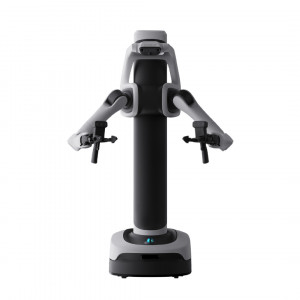
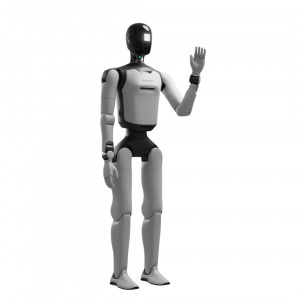
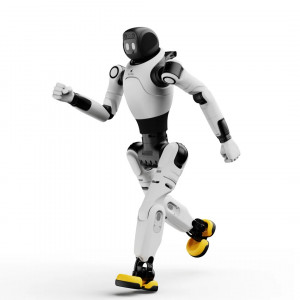
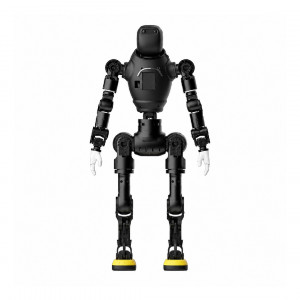
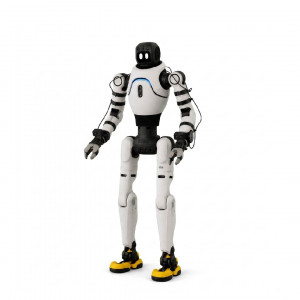
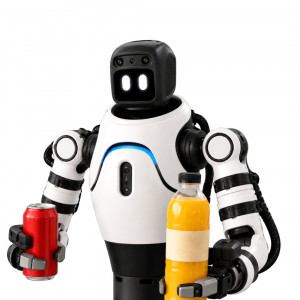
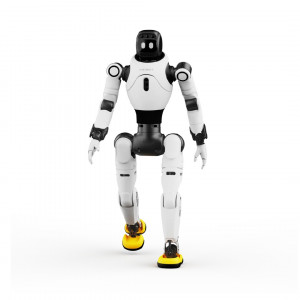
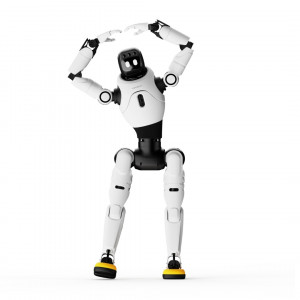
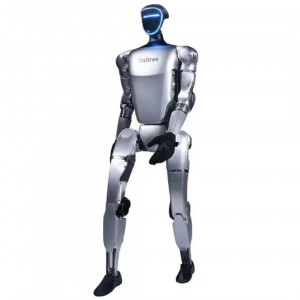
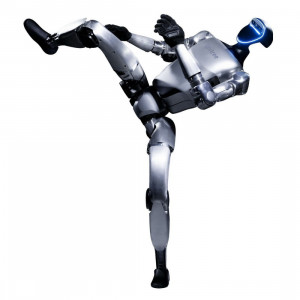
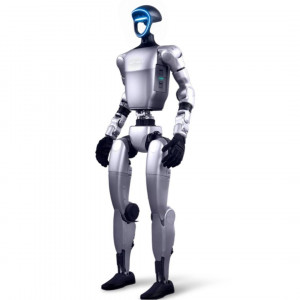
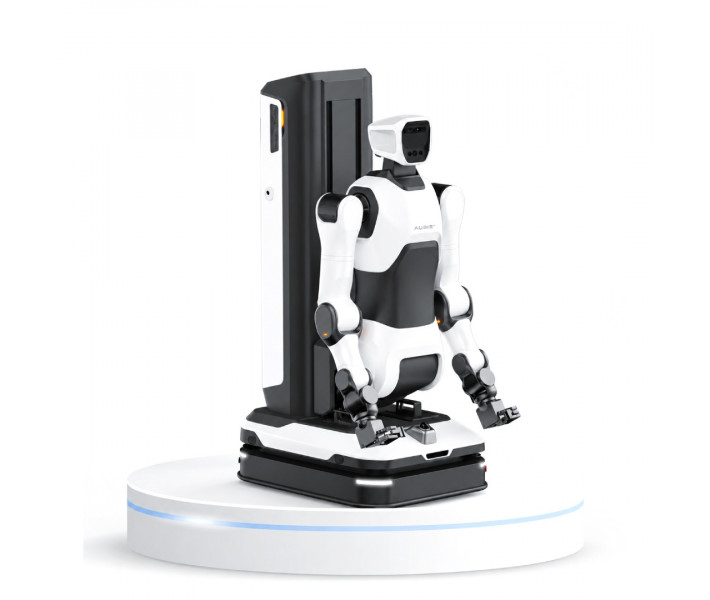
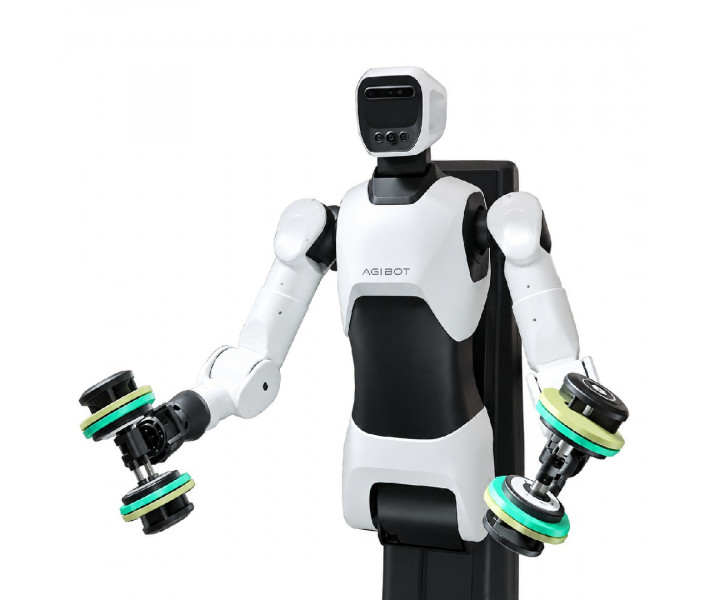
AgiBot G2 Max — це мобільний робот для складської логістики, роботи з важкими вантажами, укладання продукції на палети та зняття її з палет. Робот оснащений двома маніпуляторами з керуванням зусиллям і 7 ступенями свободи на кожну руку. Допустиме навантаження становить 18 кг на одну руку, 38 кг при роботі двома руками та до 50 кг у піковому режимі. Вертикальна робоча зона від 0,1 до 2,54 м дає змогу виконувати операції на різній висоті: працювати з вантажами біля підлоги, подавати та знімати коробки, обслуговувати палети й працювати з верхніми рівнями складських або виробничих ділянок.
Основні переваги AgiBot G2 Max
- Розширена робоча зона. Високомоментний суглоб у поясній частині допомагає працювати з кількома рядами контейнерів і верхніми рівнями палетування. Це збільшує доступну зону для маніпуляторів без переміщення всієї платформи.
- Робота з важкими вантажами та точне позиціонування. Один маніпулятор розрахований на навантаження до 18 кг. Для двох рук номінальне навантаження становить 38 кг, а пікове досягає 50 кг. Кожна рука має 7 ступенів свободи та контроль зусилля із субміліметровою точністю.
- Круговий контроль простору на 360°. Система просторового сприйняття контролює зону навколо робота без сліпих ділянок. Захисні елементи шасі та контроль контакту допомагають зменшити ризик зіткнення під час руху й маніпуляцій.
- Тривала робота та швидке розгортання. Genie Studio 2.0 підтримує швидке налаштування робочих сценаріїв протягом виробничої зміни. Система заміни акумуляторів дає змогу скорочувати перерви та організовувати тривалу роботу G2 Max.
- Бортові обчислення для автономних операцій. Платформа Jetson T5000 має продуктивність до 2 070 TFLOPS FP4. Обчислення виконуються безпосередньо на роботі для навігації, просторового сприйняття та керування маніпуляторами.
- До 8 годин автономної роботи. G2 Max підтримує автономне заряджання та заміну акумулятора. Тривалість роботи залежить від навантаження, інтенсивності рухів і частоти маніпуляцій.
Кінематика та керування маніпуляторами G2 Max
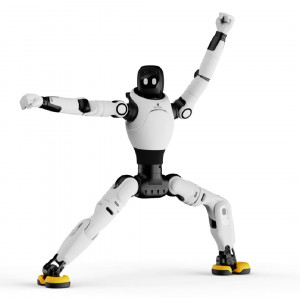
AgiBot G2 Max має загалом 21 ступінь свободи без урахування кінцевого виконавчого модуля. Кожна роботизована рука має по 7 ступенів свободи, що дає змогу підводити маніпулятор до вантажу з різних напрямків, змінювати орієнтацію предмета та працювати біля палет, контейнерів і стелажів.
Обидві руки підтримують керування зусиллям, завдяки чому система може контролювати фізичний контакт під час переміщення та позиціонування вантажів. Для відповідних операцій заявлена точність на субміліметровому рівні.
До загальної кількості 21 ступінь свободи не входять власні рухи встановленої роботизованої кисті або захоплювача.
Навантаження AgiBot G2 Max
Один маніпулятор AgiBot G2 Max розрахований на номінальне навантаження до 18 кг, а при спільній роботі двох рук цей показник становить 38 кг. Для короткочасного пікового режиму двома руками заявлено навантаження до 50 кг.
Фактична можливість переміщення конкретного предмета залежить не лише від його маси. Потрібно враховувати форму вантажу, положення центра мас, точку захоплення, тип кінцевого модуля, траєкторію руху та положення маніпуляторів.
Для звичайних дворуких операцій орієнтиром є 38 кг, тоді як 50 кг стосується пікового режиму. Допустимість такого навантаження потрібно перевіряти для конкретної пози, траєкторії та встановленого захоплювача.
Робоча зона та нахил корпусу G2 Max
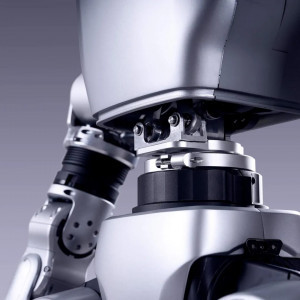
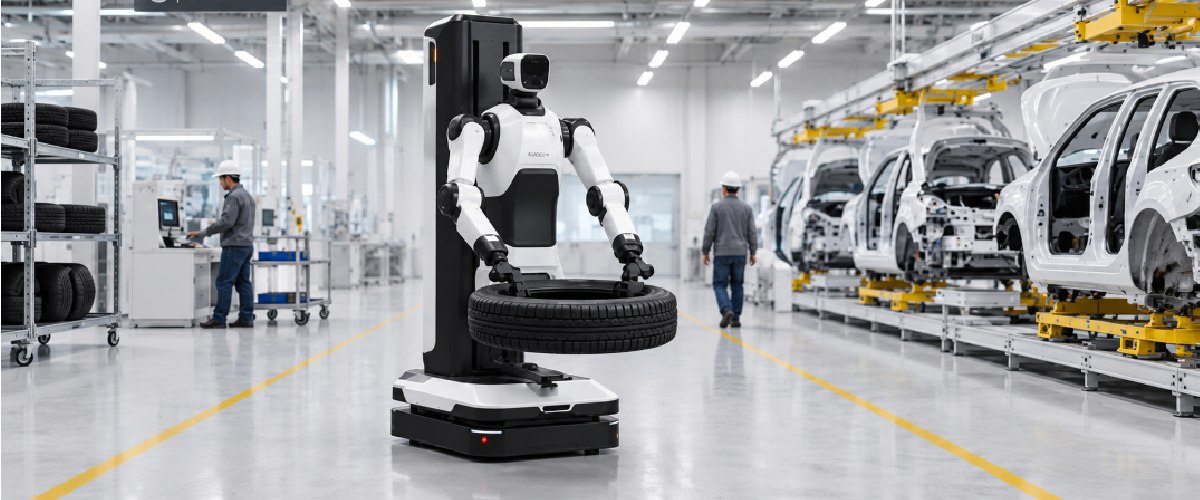
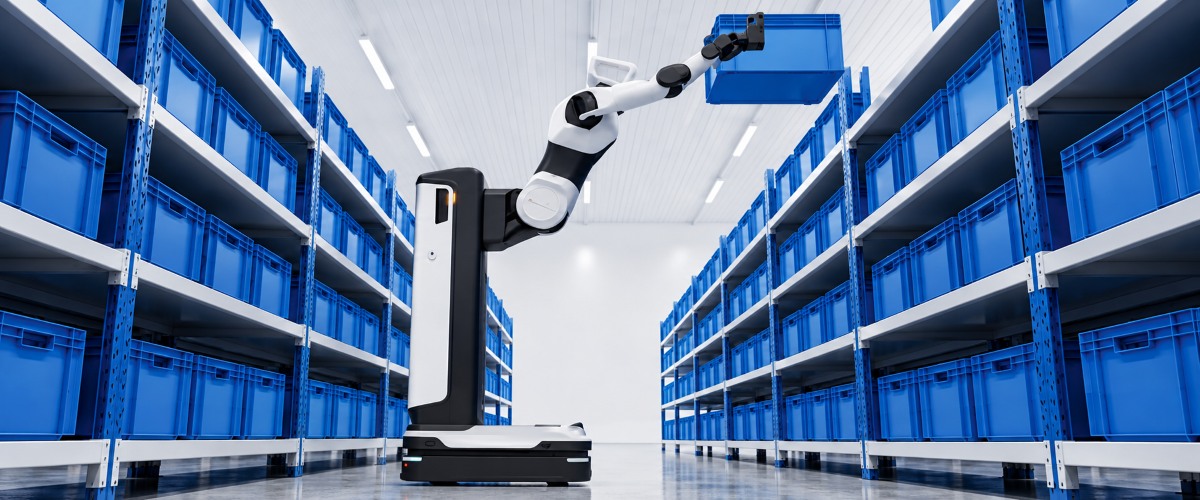
AgiBot G2 Max працює у вертикальному діапазоні від 0,1 до 2,54 м, що дає змогу виконувати операції на різній висоті — від вантажів біля підлоги та низьких палет до верхніх рівнів контейнерів і стелажів. Для розширення доступної робочої зони в конструкції передбачений силовий вузол нахилу корпусу. Він допомагає маніпуляторам діставатися до багаторядних контейнерів і працювати з вантажами на верхніх рівнях під час палетування.
Швидкість руху та контроль простору G2 Max
AgiBot G2 Max пересувається зі швидкістю до 1,5 м/с та контролює простір навколо платформи на 360°. Це дає змогу роботу переміщуватися між складськими або виробничими зонами та відстежувати об’єкти під час руху й виконання робочих операцій.
Фактична швидкість залежить від маршруту, маси вантажу, розташування обладнання та налаштувань робочого сценарію. Значення 1,5 м/с стосується мобільної бази й не визначає швидкість маніпуляторів або продуктивність палетування.
Для додаткового контролю фізичного контакту передбачені захисні крайки шасі та система контрольованої реакції на контакт. Вони допомагають виявляти зіткнення та реагувати на них під час роботи поруч зі стелажами, обладнанням та іншими об’єктами.
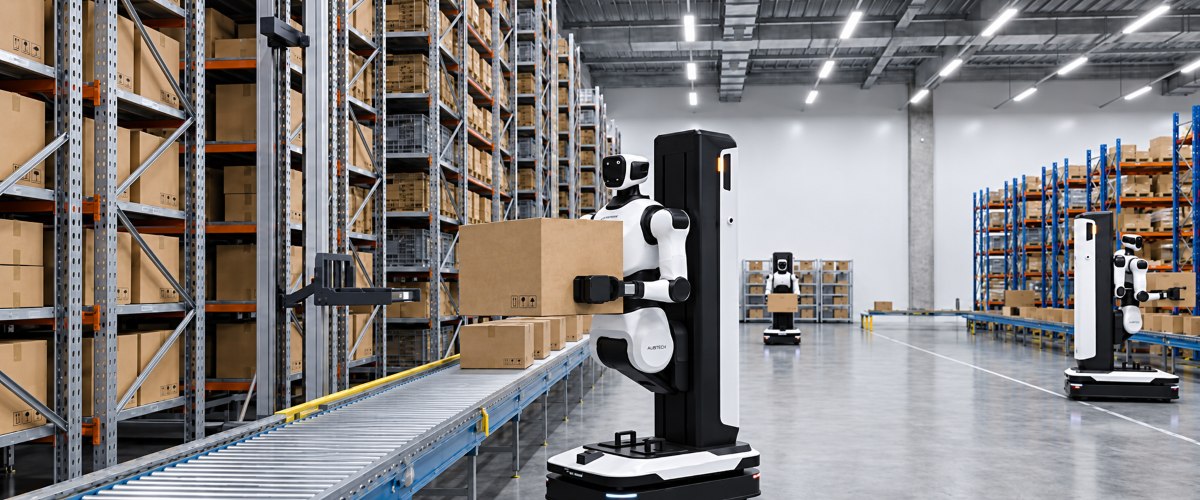
Автономна робота та заряджання G2 Max
AgiBot G2 Max може працювати близько 8 годин без підзаряджання, але фактична тривалість залежить від маси вантажів, частоти маніпуляцій, інтенсивності переміщення та умов роботи. Для тривалих змін передбачені автономне заряджання та заміна батареї. Це дає змогу планувати робочий цикл так, щоб робот повертався на заряджання або продовжував роботу після заміни акумулятора. Режим 24/7 означає можливість організувати цілодобову експлуатацію за рахунок заряджання, заміни батарей і керування робочими завданнями.
Genie Studio 2.0 для налаштування роботизованих задач
AgiBot G2 Max працює з платформою Genie Studio 2.0, що допомагає швидше готувати та запускати роботизовані операції на складі або виробництві. Платформа спрощує налаштування робочих сценаріїв, маршрутів і послідовностей дій для конкретного процесу. Фактичний час підготовки залежить від типу захоплювача, обладнання, вантажів, маршруту та вимог підприємства.
Палетування та складські операції G2 Max
AgiBot G2 Max призначений для роботи з вантажами на різній висоті та виконання повторюваних складських операцій. Дві роботизовані руки розраховані на спільне номінальне навантаження до 38 кг, а вертикальна робоча зона сягає 2,54 м.
Колісне шасі дає змогу переміщатися між стелажами, палетами та робочими ділянками, а силовий вузол нахилу корпусу допомагає працювати з багаторядними контейнерами й вантажами на верхніх рівнях.
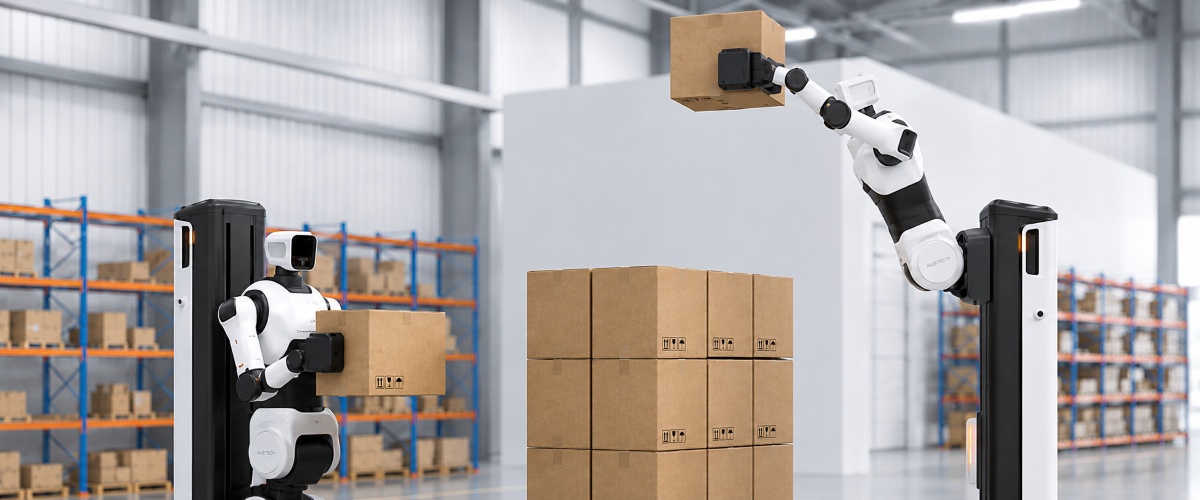
Де застосовувати AgiBot G2 Max
- Палетування. Розміщення коробів, контейнерів та інших вантажів на палетах за заданою схемою.
- Депалетування. Зняття вантажів із палет і передавання їх до наступної робочої зони.
- Робота зі стелажами. Виймання та розміщення вантажів на різних рівнях складських конструкцій.
- Переміщення між складськими зонами. Транспортування предметів між стелажами, палетами, контейнерами та робочими станціями.
- Робота з багаторядними контейнерами. Обробка вантажів, розташованих на різній висоті та глибині.
- Виробнича логістика. Подача деталей, тари або матеріалів між обладнанням і робочими ділянками.
Фактична продуктивність залежить від маси та форми вантажу, типу захоплювача, висоти розміщення, маршруту й налаштувань робочого процесу.
Технічні характеристики AgiBot G2 Max
| Параметр | Значення |
| Висота робота | 1790 мм |
| Вага нетто | 185 кг |
| Ступені свободи | 21 |
| Ступені свободи однієї руки | 7 |
| Кількість роботизованих рук | 2 |
| Керування руками | силове керування |
| Тип захвату | двопальцеві захвати |
| Номінальне навантаження однієї руки | 18 кг |
| Номінальне навантаження двох рук | 38 кг |
| Пікове навантаження двох рук | 50 кг |
| Вертикальний робочий діапазон | 0.1–2.54 м |
| Максимальна швидкість пересування | 1.5 м/с |
| Режими руху шасі | рух уперед і назад, всенапрямне бічне переміщення, обертання на місці |
| Система просторового сприйняття | круговий огляд на 360° без сліпих зон |
| Обчислювальна платформа | NVIDIA Jetson Thor T5000, Rhino R1 |
| Обчислювальна продуктивність | до 2 070 TFLOPS FP4; Rhino R1 близько 500 TOPS |
| Обробка моделей | VLA та LLM локально на роботі |
| Затримка обробки сенсорних даних | менше 10 мс |
| Зв’язок | 4G, 5G, Bluetooth, Wi-Fi |
| Тип приводів | електричні сервоприводи |
| Тип редукторів | гармонічні та планетарні |
| Матеріал конструкції | рама з алюмінієвого сплаву, полімерна оболонка |
| Ступінь захисту | IP42 |
| Час автономної роботи | до 8 год |
| Програмна екосистема | Genie Studio 2.0 |
Практичні рекомендації
- Перед інтеграцією визначте фактичну масу вантажів і окремо зіставте її з параметрами 18 кг для однієї руки та 38 кг номінально для двох рук.
- Не використовуйте 50 кг пікового навантаження, як штатне значення для безперервних дворуких операцій.
- При проєктуванні маршруту враховуйте ширину проходів, місця розвороту та необхідність бічного переміщення платформи між стелажами.
- Для палетизації та депалетизації протестуйте систему на реальних коробах, контейнерах і палетах до серійного впровадження.
- Для тривалих робочих циклів заздалегідь сплануйте автономне заряджання або процес заміни батареї відповідно до режиму роботи підприємства.
Замовити AgiBot G2 Max
AgiBot G2 Max підходить для логістичних центрів, складів, виробничих підприємств і системних інтеграторів, яким потрібен мобільний робот для палетування, депалетування, роботи зі стелажами та переміщення важких вантажів. Наші фахівці допоможуть підібрати конфігурацію, перевірити робочу зону, допустиме навантаження та сумісність кінцевого модуля, уточнити вимоги до підключення, комплектацію.