

- Доступність: В наявності
- Код товару: 00-00015294

AgiBot X2 EDU для практичної роботи з гуманоїдною робототехнікою
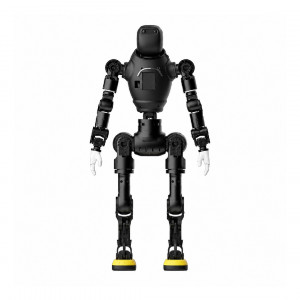
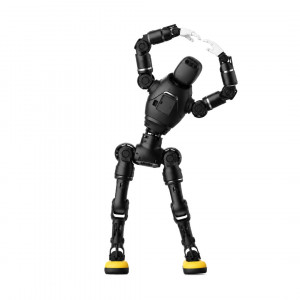
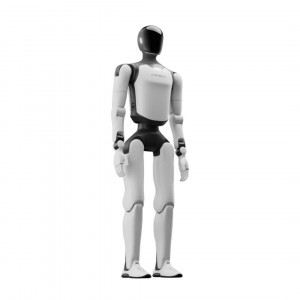
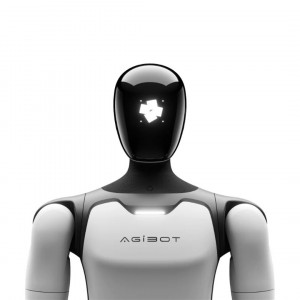
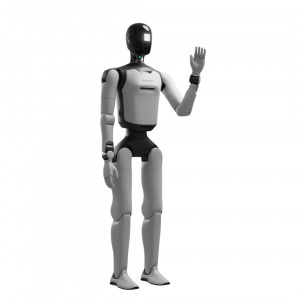
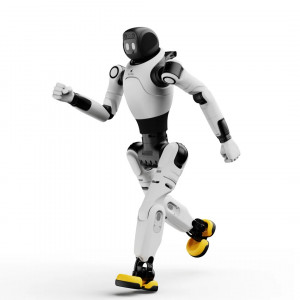
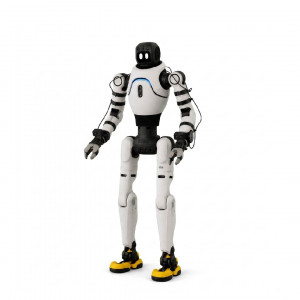
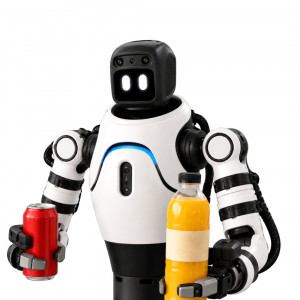
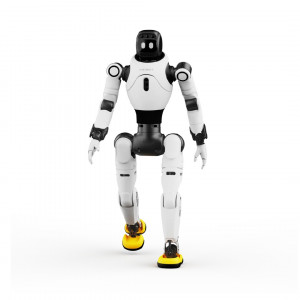
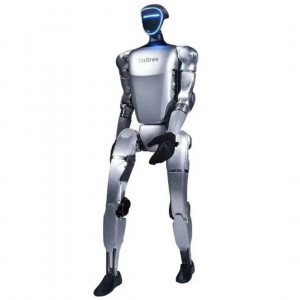
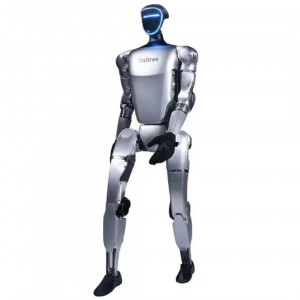
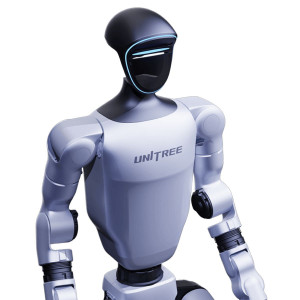
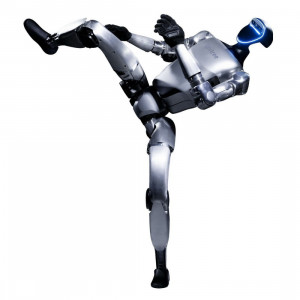
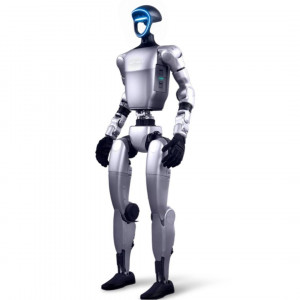
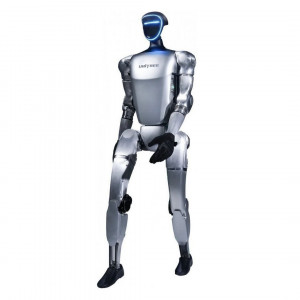
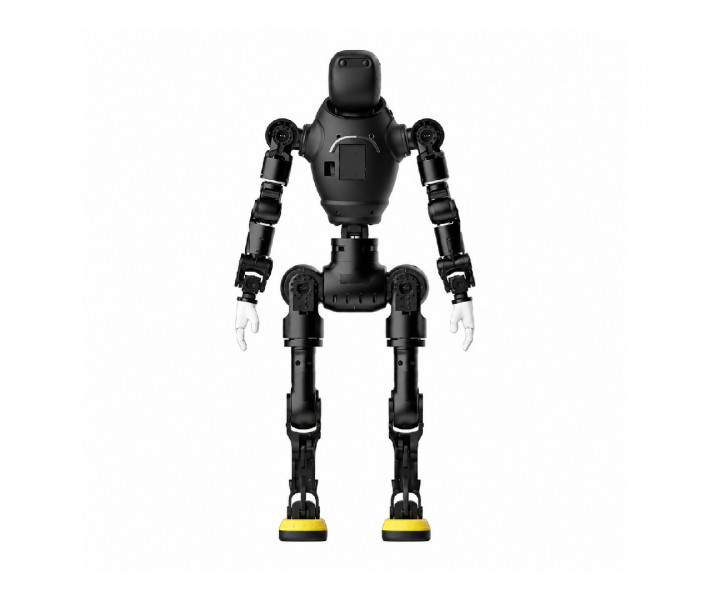
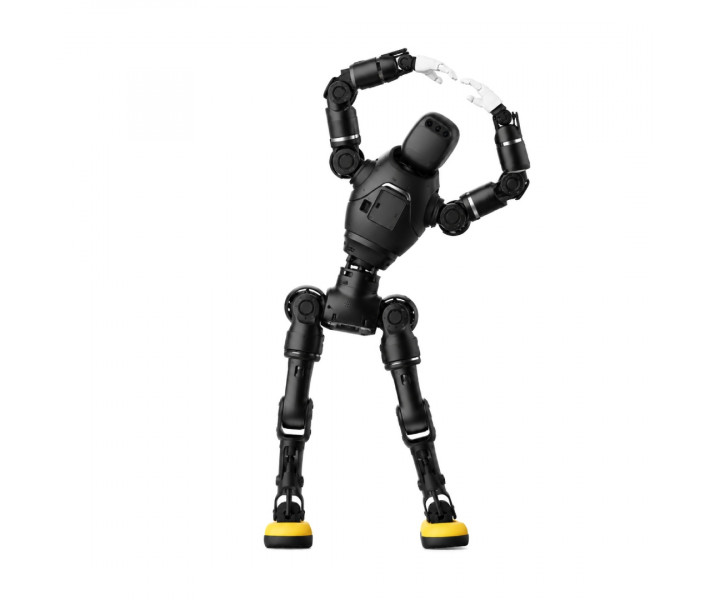
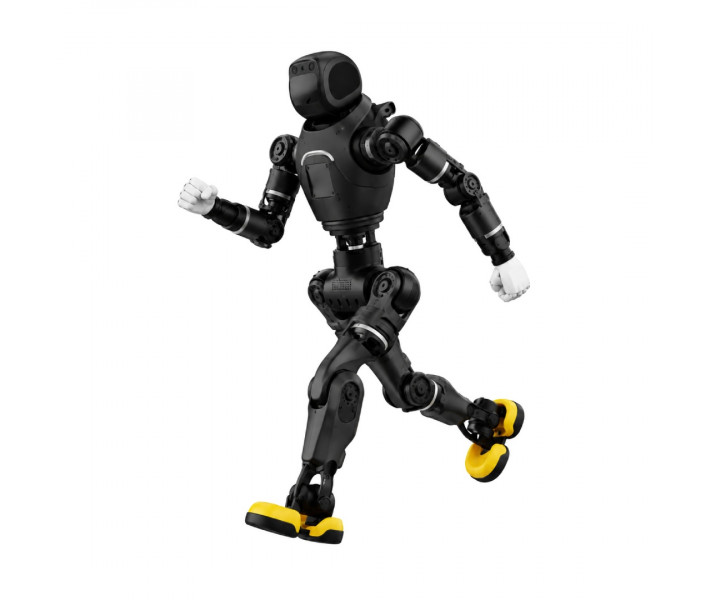
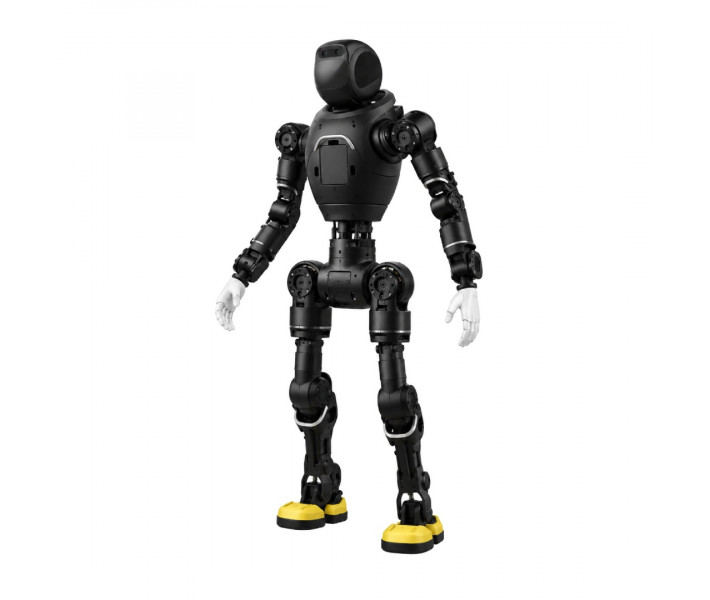
AgiBot X2 EDU — це робот-гуманоїд для університетів, лабораторій, інженерної підготовки, робототехнічних змагань і наукових досліджень. EDU-версія створена як навчально-дослідницька платформа для складання, калібрування, роботи з алгоритмами руху та вторинної розробки. Висота становить близько 1,3 м, конструкція має 29 ступенів свободи, а допустиме навантаження на кінцевий виконавчий механізм сягає 3 кг. Модульна будова допускає розбирання та перекомпонування вузлів, підключення інших кінцевих механізмів, сенсорів і додаткових обчислювальних модулів.
Головні особливості AgiBot X2 EDU
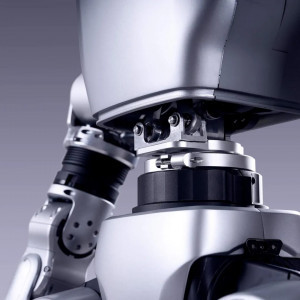
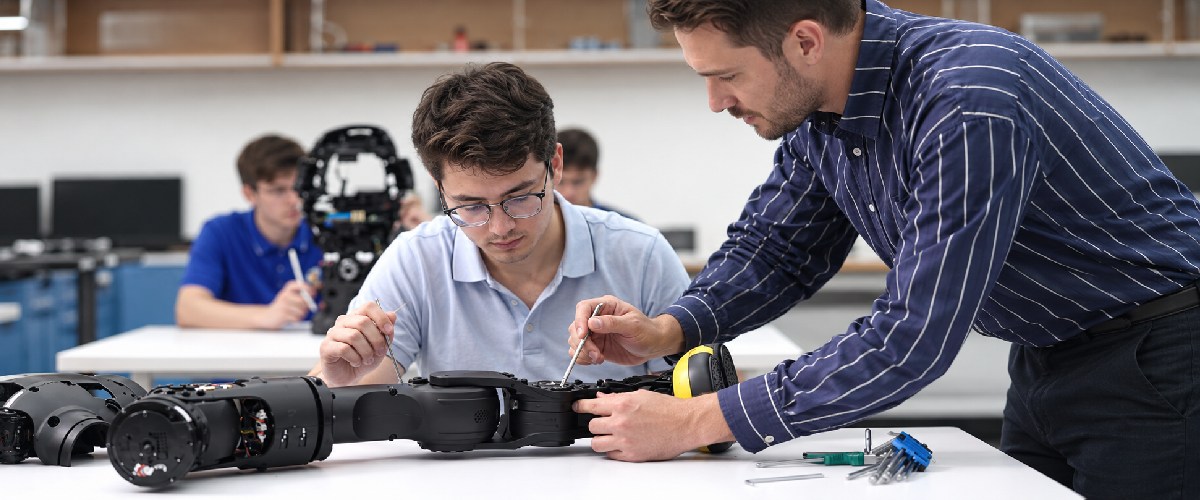
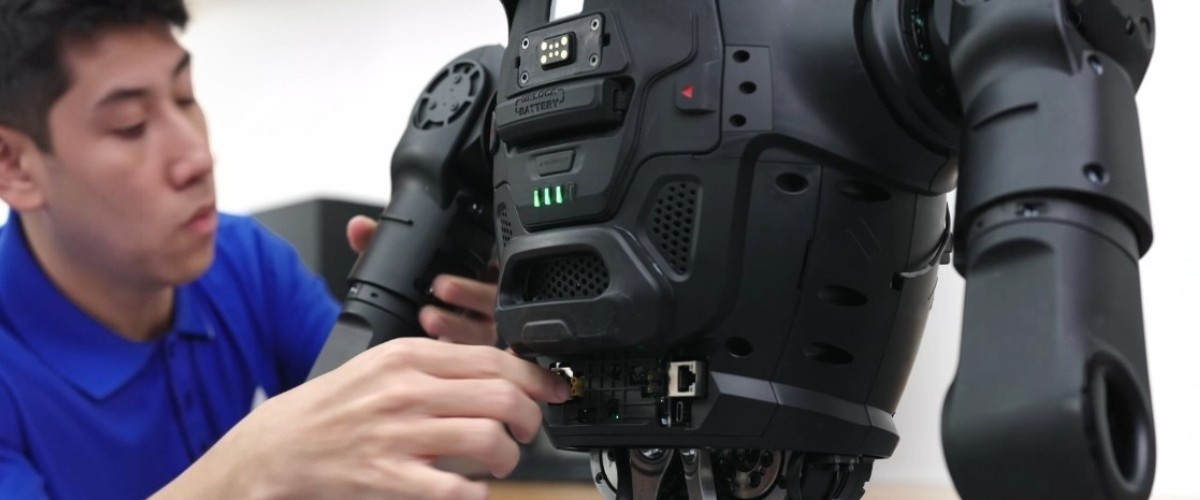
- Модульна конструкція. Платформа забезпечує прямий доступ до механічних та електронних вузлів пристрою. Студенти й інженери можуть детально вивчати внутрішню будову та принципи компонування елементів робота.
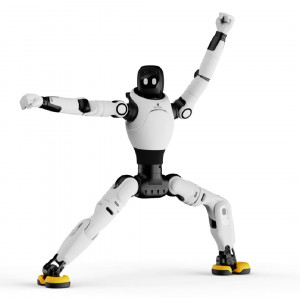
- Анатомічна кінематика. Робот підходить для проведення лабораторних робіт із динамічного балансування та керування ходою. Конструкція має 29 ступенів свободи для точного відтворення рухів тіла.
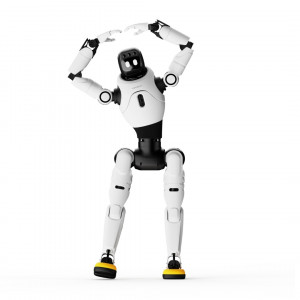
- Функціональні маніпулятори. Конструкція рук дозволяє відпрацьовувати побудову складних траєкторій та тестувати різні виконавчі насадки. Кожна рука оснащена 7 ступенями свободи й витримує навантаження на кінцевий механізм до 3 кг.
- Відкриті інтерфейси керування. Розробники мають можливість тестувати власні алгоритми руху безпосередньо на реальному залізі. Виробник надає відкритий доступ до нижньорівневих інтерфейсів керування для вторинної розробки.
- Апаратна розширюваність. Конфігурацію платформи можна гнучко адаптувати під вимоги конкретного дослідження. Модель підтримує підключення додаткових сенсорів, зовнішніх маніпуляторів та обчислювальних блоків.
- Гнучке підключення периферії. Роботизована система дозволяє інтегрувати сторонні модулі відповідно до завдань проєкту. Архітектура пристрою містить розширювані багатосенсорні входи, виходи та обчислювальні потужності.
- Практична інженерна підготовка. Платформа розрахована на виконання повного циклу технічного обслуговування пристрою. Навчальний процес охоплює завдання зі збирання, калібрування, налагодження та діагностики несправностей вузлів.
Конструкція та рухливість AgiBot X2 EDU
AgiBot X2 EDU має гуманоїдну конструкцію висотою 1310 мм. Для всієї моделі виробник вказує 29 ступенів свободи, з них по 7 припадає на кожну руку. EDU-конфігурація розрахована на розбирання, повторне складання та переналаштування апаратних вузлів. Такий формат підходить для практичних занять із механіки, електроніки, приводів, калібрування та керування рухом.
У навчальному матеріалі нога показана як окремий складальний модуль із триосьовим тазостегновим вузлом, колінним приводом з енкодером, карбоновою рамою гомілки, двовісним гомілковостопним вузлом і протиковзною опорною накладкою. Окреме офіційне значення кількості ступенів свободи ноги саме для EDU у перевірених матеріалах не наведене, тому воно не розраховується самостійно.
Маніпулятори та робота з предметами
Кожна рука X2 EDU має 7 ступенів свободи, а допустиме навантаження на кінцевий виконавчий механізм сягає 3 кг. Ці параметри дають змогу проводити досліди з траєкторіями маніпулятора, керуванням рукою та різними варіантами кінцевих механізмів. Апаратна архітектура допускає підключення інших кінцевих виконавчих механізмів відповідно до навчального або дослідницького завдання.
Сенсори та система сприйняття
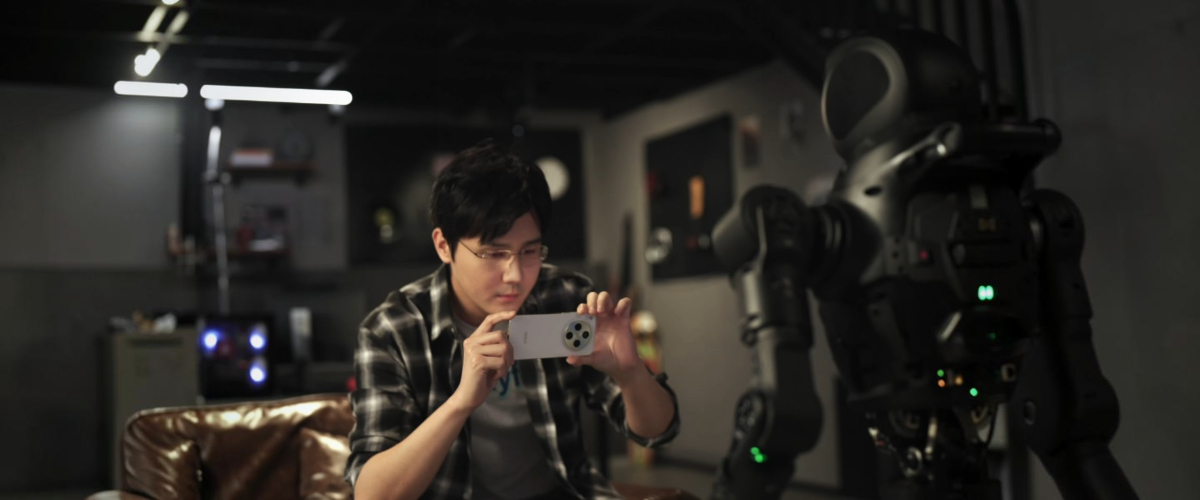
AgiBot X2 EDU підтримує підключення додаткових сенсорів через відкриті апаратні інтерфейси. Це дозволяє формувати необхідну конфігурацію датчиків під конкретні лабораторні дослідження, збір даних та задачі просторового сприйняття.
Загальна апаратна платформа серії X2 передбачає можливість використання фронтальних і задніх камер, сенсорів глибини, LiDAR та IMU. Фізична наявність датчиків лише надає первинні дані, тоді як алгоритми розпізнавання об'єктів, локалізації та навігації налаштовуються або розробляються окремо.
Програмування та вторинна розробка
Платформа орієнтована на вторинну розробку через відкриті апаратні інтерфейси та протоколи керування рухом. Архітектура серії передбачає використання шини ROS 2/MQTT, зв'язок через Ethernet, Wi-Fi/5G, BLE та окремий режим для налагодження, а також підключення додаткових обчислювальних модулів.
Для серії X2 передбачено SDK та офіційний репозиторій URDF-моделей для симуляції. Конкретний перелік API, підтримуваних мов (Python, C++) та наповнення URDF для версії EDU визначаються актуальною технічною документацією обраної конфігурації.
AgiBot X2 EDU для освіти та R&D
Версія EDU призначена для практичного вивчення механіки, електроніки, систем керування та алгоритмів гуманоїдної робототехніки. Платформа дозволяє будувати практикуми зі збирання вузлів, калібрування приводів, планування траєкторій та інтеграції периферії безпосередньо на реальному залізі.
Для дослідницьких R&D-команд основними можливостями є модульна архітектура, робота з кінцевими маніпуляторами та підключення зовнішніх обчислювачів. Сценарії машинного навчання та тренування AI-моделей реалізуються шляхом створення власних програмних рішень.
Застосування AgiBot X2 EDU
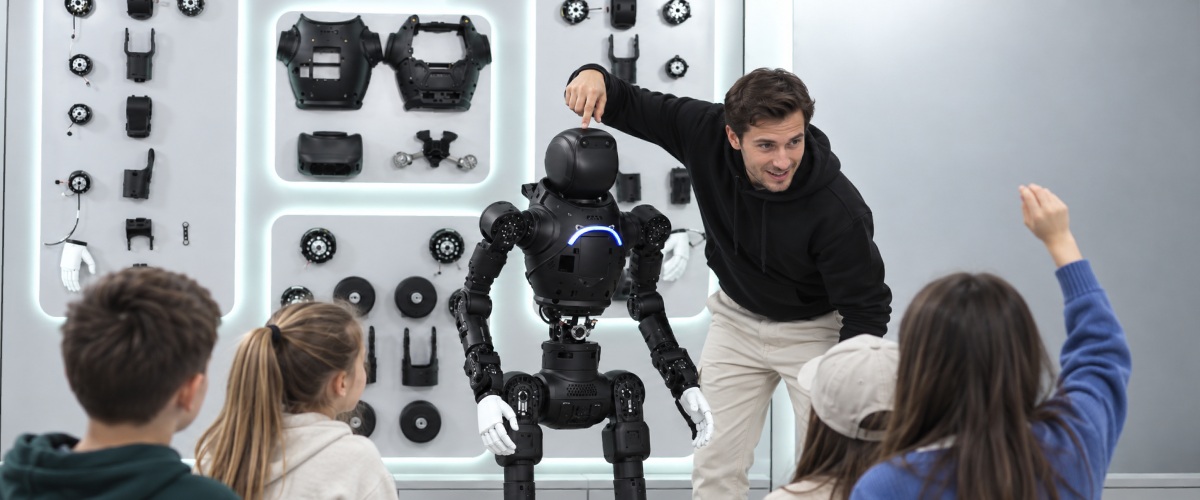
AgiBot X2 EDU створений для освіти, наукових досліджень, інженерної підготовки та робототехнічних змагань.
- Університети та технічні навчальні заклади. Лабораторні роботи з механіки, електроніки, керування та гуманоїдної кінематики.
- R&D-лабораторії. Перевірка власних алгоритмів руху, апаратних модулів і конфігурацій кінцевих механізмів.
- Інженерна підготовка. Практика складання, калібрування, діагностики та пошуку несправностей на реальному обладнанні.
- Робототехнічні змагання. Розробка та перевірка сценаріїв керування для конкурсних і студентських проєктів.
- Дослідження маніпуляцій. Робота з руками, що мають по 7 ступенів свободи, та добір кінцевого механізму під конкретне завдання.
- Сенсорні експерименти. Підключення додаткових сенсорів через відкриті апаратні інтерфейси.
- Програмування гуманоїдного робота. Робота з інтерфейсами керування рухом і власними алгоритмами в межах доступної документації.
Технічні характеристики AgiBot X2 EDU
Конструкція та рух
Конструкція та рух
| Характеристика | Значення |
| Розміри нетто | 1310 × 460 × 210 |
| Вага нетто | 35 кг |
| Загальна кількість ступенів свободи | 29 |
| Ступені свободи однієї руки | 7 |
| Ступені свободи талії | 3 |
| Ступені свободи однієї ноги | 6 |
| Максимальна досяжність однієї руки | 558 мм |
| Допустиме навантаження | до 3 кг |
Апаратна частина та розширення
| Характеристика | Значення |
| Кінцевий виконавчий механізм | Стандартна демонстраційна кисть |
| Опціональний захоплювач | OmniPicker |
| Обчислювальний модуль | RK3588 |
| Сенсор | IMU |
| Сенсорні входи та виходи | Багатосенсорні |
| Обчислювальна частина | Розширювана |
| Апаратні компоненти | Доступні для модифікації |
| Керування рухом | Відкриті низькорівневі інтерфейси |
Система живлення
| Характеристика | Значення |
| Напруга акумулятора | 48 В |
| Ємність акумулятора | 10 А·год |
| Час заряджання | до 1,5 години |
Навчання та розробка
| Характеристика | Значення |
| Призначення | Освіта, дослідження, підготовка фахівців |
| Складання та налагодження | Підтримуються |
| Навчальні комплекти | Доступні |
| Матеріали для симуляції | Доступні |
| Лабораторні роботи | Підтримуються |
Рекомендації з роботи з AgiBot X2 EDU
- Перед лабораторною роботою зафіксуйте апаратну конфігурацію, підключені сенсори та тип кінцевого виконавчого механізму.
- Розділяйте заняття зі складання, калібрування, рухового керування та периферії на окремі тестові сценарії.
- Перед підключенням власного сенсора або обчислювального модуля звірте вимоги до живлення й передачі даних в актуальній документації.
- Перед закупівлею для університету або лабораторії звірте комплект постачання та перелік додаткових модулів.
Купити робот-гуманоїд AgiBot X2 EDU
AgiBot X2 EDU призначений для університетів, лабораторій, інженерної підготовки, практичного навчання та дослідницьких проєктів у сфері гуманоїдної робототехніки. Наші фахівці допоможуть підібрати конфігурацію під навчальні або R&D-задачі, уточнити комплектацію, доступні модулі, поточну ціну й терміни постачання та оформити замовлення.