

- Доступність: В наявності
- Код товару: 00-00015291

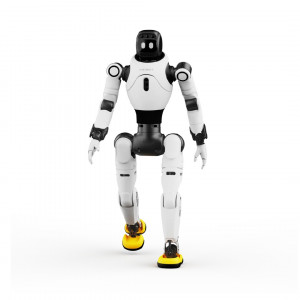
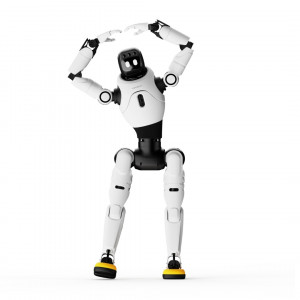
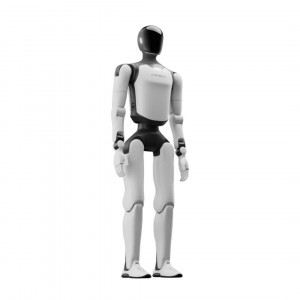
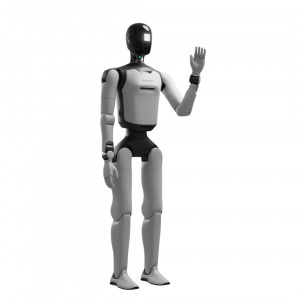
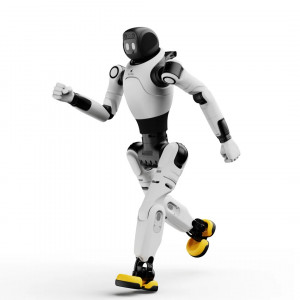
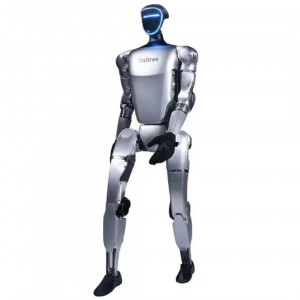
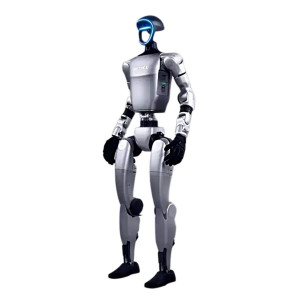
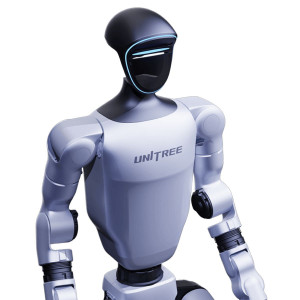
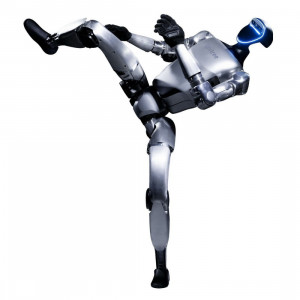
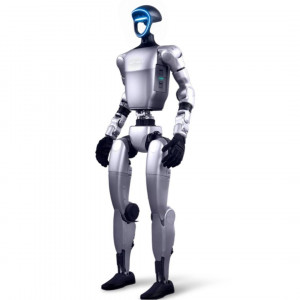
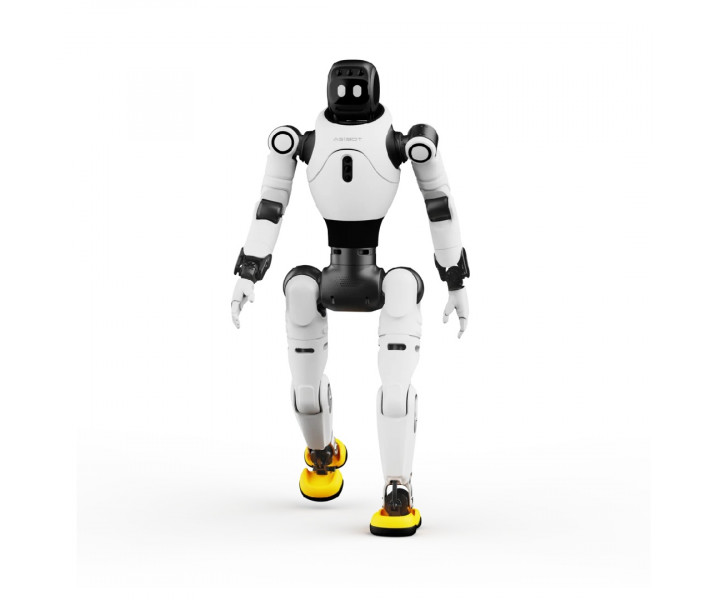
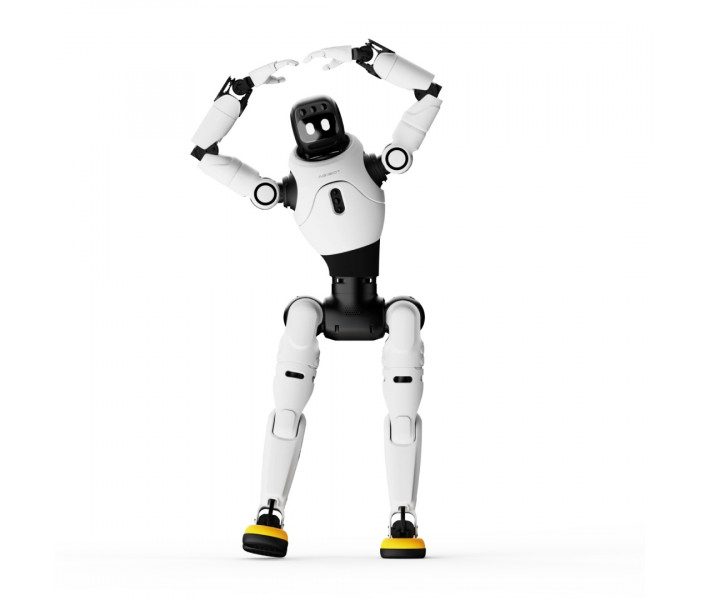
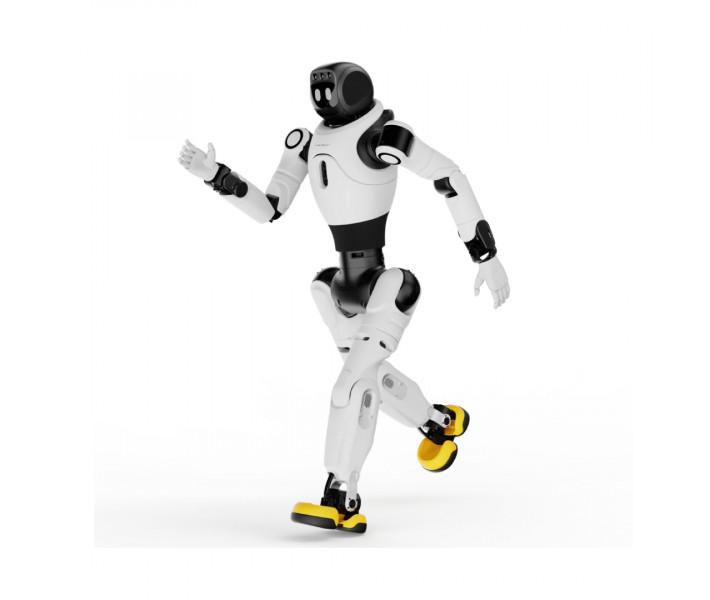
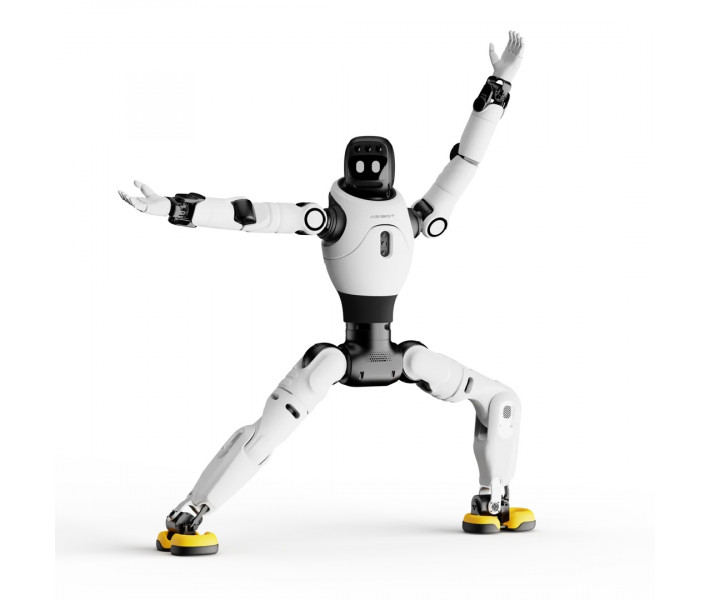
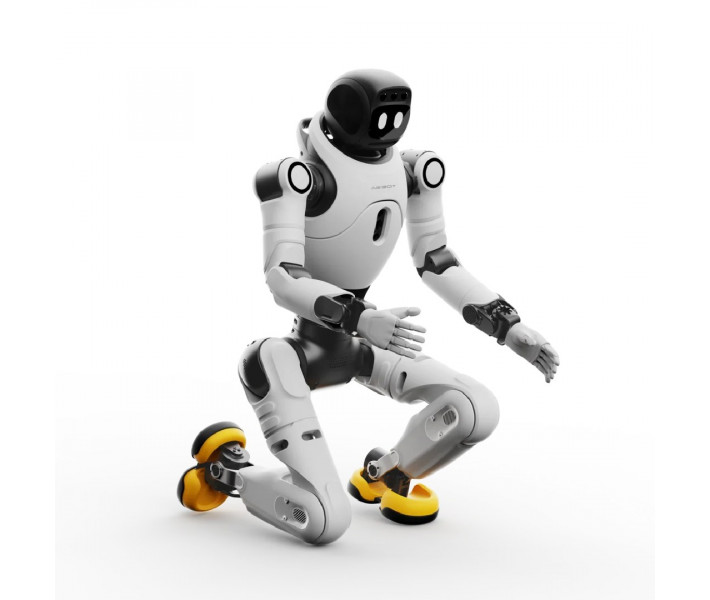
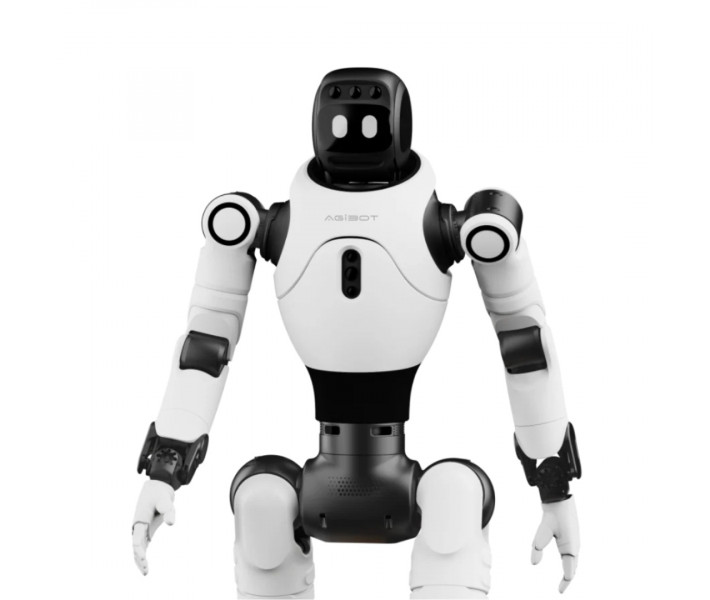
Робот-гуманоїд AgiBot X2 Ultra із 30 ступенями свободи для взаємодії та навчання
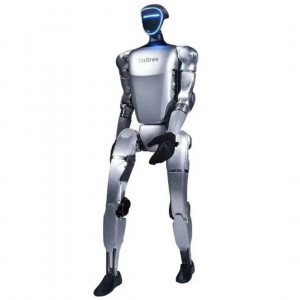
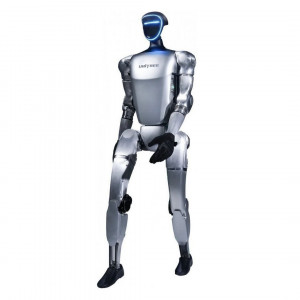
AgiBot X2 Ultra — це робот-гуманоїд розрахований на інтерактивні, навігаційні, дослідницькі та освітні сценарії. Кінематична система моделі має 30 ступенів свободи, що забезпечує високу рухливість і широкий діапазон рухів. Для сприйняття навколишнього середовища та просторової орієнтації робот оснащений комплексом сенсорів, до якого входять 3D LiDAR, RGB-D камера, дві фронтальні RGB-камери, задня RGB-камера та інтерактивна RGB-камера. Обчислювальна платформа побудована на базі двох модулів RK3588 і NVIDIA Jetson Orin NX із заявленою продуктивністю до 157 TOPS, що забезпечує ресурс для обробки сенсорних даних, навігації та виконання алгоритмів штучного інтелекту.
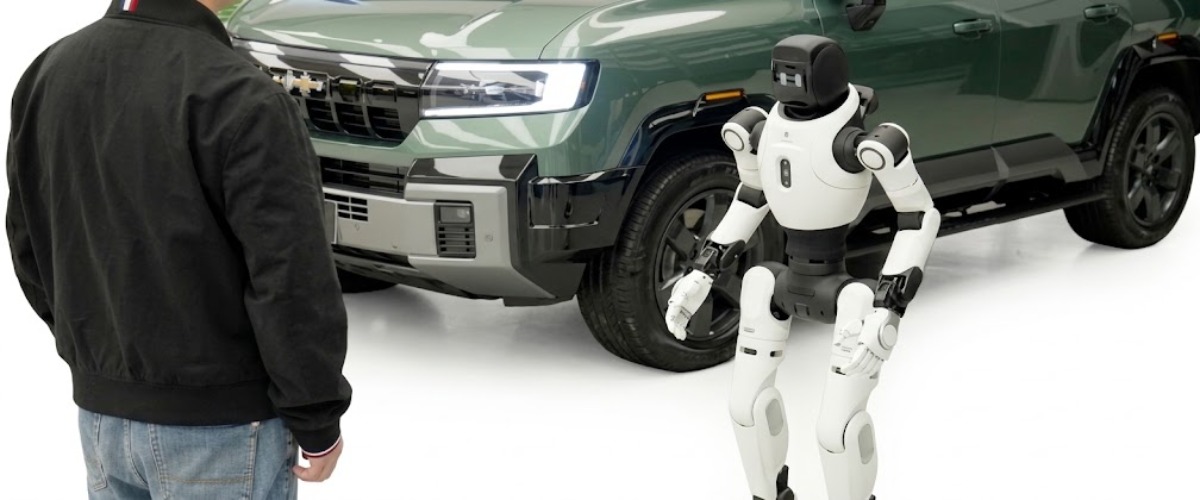
Особливості AgiBot X2 Ultra
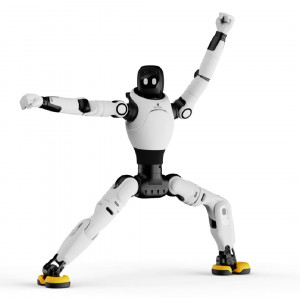
- Розширена кінематика. AgiBot X2 Ultra характеризується розширеною кінематичною схемою із 30 ступенями свободи, що гарантує високу рухливість корпусу, кінцівок та головного модуля.
- Сенсорне сприйняття простору. Робот отримує точні дані про навколишній простір у режимі реального часу. До штатного оснащення цієї версії входять 3D LiDAR, RGB-D камера та кілька RGB-камер.
- Потужний обчислювальний комплекс. Систему розраховано на виконання складних алгоритмів із високим навантаженням. Обчислювальний модуль включає плату Orin NX із продуктивністю 157 TOPS та дві плати RK3588.
- Підтримка вторинної розробки. Платформа відкрита для створення власних програмних рішень під конкретні завдання.
- Висока рухливість. Модель забезпечує динамічне пересування та виконання складних траєкторій усім корпусом. Максимальна швидкість ходьби досягає 1,8 м/с, а типова робоча швидкість становить ≤ 0,8 м/с.
- Функціональні маніпулятори. Конструкція рук дозволяє ефективно маніпулювати об'єктами у визначеному робочому просторі. Дальність дії руки становить 558 мм без кінцевого механізму з допустимим навантаженням до 3 кг у окремих позах та ≤ 1 кг у всьому діапазоні.
- Мультимодальна взаємодія. Пристрій приймає команди та передає реакції через візуальні, голосові, тактильні й мімічні канали. Для цього встановлено сенсор дотику на голові, масив мікрофонів, бездротовий мікрофон, динамік, екран та елементи світлової сигналізації.
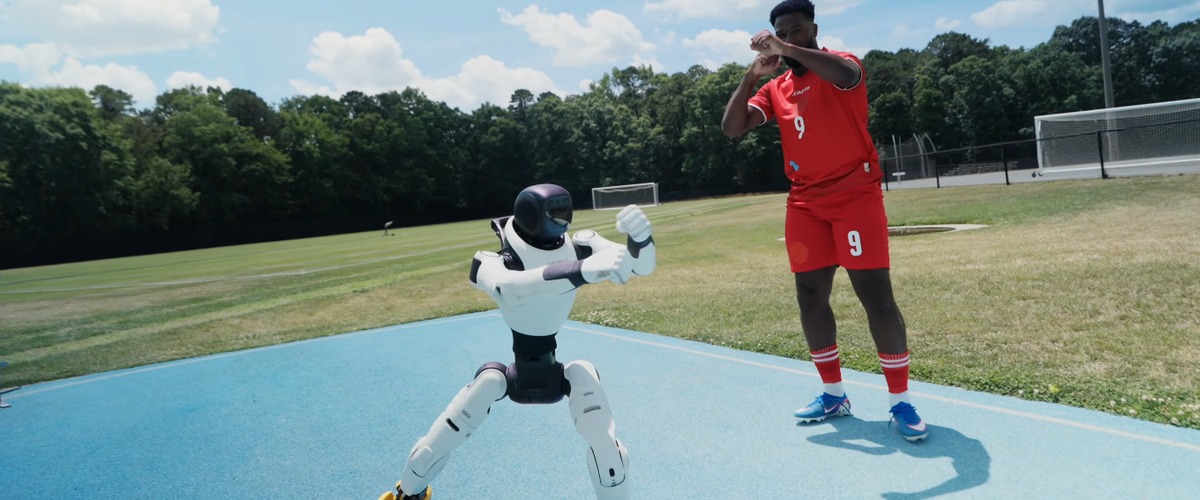
Конструкція та рухливість AgiBot X2 Ultra
AgiBot X2 Ultra має висоту 1310 мм і масу приблизно 39 кг. Кінематична система робота налічує 30 ступенів свободи. Один ступінь свободи передбачено у шийному модулі, по сім у кожній руці, три у талії та по шість у кожній нозі. Дальність дії руки без кінцевого виконавчого механізму становить 558 мм.
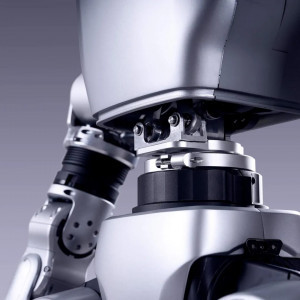
Рухомий модуль талії забезпечує повороти, бічні відхилення та нахили корпусу та синхронізує їх із рухами ніг під час ходьби. Багатовісна конструкція рук у поєднанні з рухомим шийним модулем дає змогу виконувати природні гуманоїдні рухи, танцювальні програми та рухи голови, синхронізовані з голосовою взаємодією. Піковий крутний момент у суглобах досягає 120 Н·м. Максимальна швидкість ходьби становить до 1,8 м/с, а в лабораторних умовах до 2 м/с. Типова робоча швидкість не перевищує 0,8 м/с.
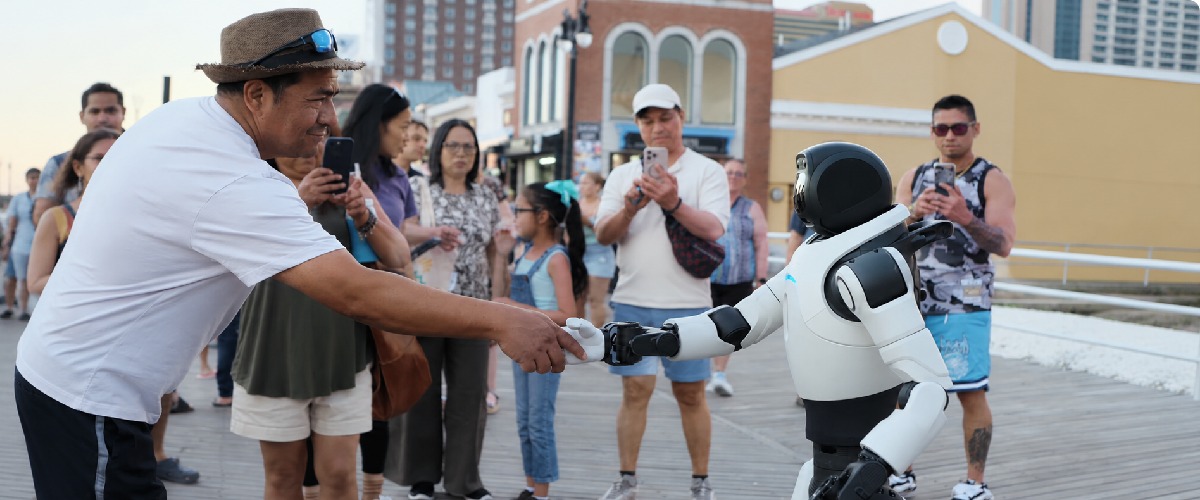
Маніпулятори та робота з предметами
Допустиме навантаження AgiBot X2 Ultra становить до 3 кг у визначених позах та не більше 1 кг у всьому робочому діапазоні.
Базова конфігурація AgiBot X2 Ultra не передбачає фіксованого типу кисті. Сумісні модулі OmniHand та OmniPicker підбираються та замовляються окремо відповідно до завдань проєкту. Кількість пальців, наявність тактильних сенсорів, параметри захвату та інші характеристики залежать від обраного кінцевого виконавчого механізму.
Параметри роботи маніпулятора та встановленої кисті необхідно враховувати окремо для кожної конфігурації. Для базової версії виробник не наводить окремих значень точності позиціонування маніпулятора та параметрів контролю зусилля
Система сприйняття та взаємодії
AgiBot X2 Ultra оснащено 3D LiDAR, RGB-D камерою, інтерактивною RGB-камерою, подвійними фронтальними RGB-камерами, задньою RGB-камерою та сенсором дотику на голові. Інтерактивна RGB-камера розпізнає обличчя, об'єкти, жести й аналізує семантику оточення. RGB-D камера формує дані про глибину для 3D-сприйняття простору, а багатолінійний LiDAR будує хмару точок для високоточного позиціонування та 3D SLAM.
На основі LiDAR і RGB-D робот виконує автономне планування маршруту, а виявлення перешкод здійснюється за допомогою LiDAR, RGB-D, фронтального стереозображення та задньої камери. Виробник зазначає, що функції автономного пересування та навігації потребують встановлення розширеного пакета автономного руху. Для звукової взаємодії використовуються масив мікрофонів, бездротовий мікрофон і динамік, а сенсор на голові реагує на дотик відповідним рухом голови.
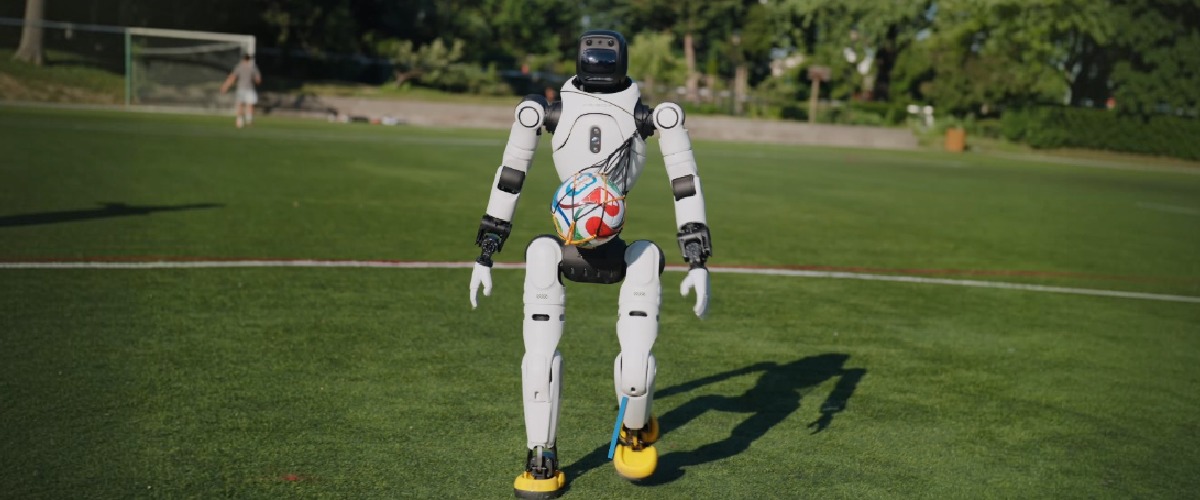
Застосування AgiBot X2 Ultra
X2 Ultra для інтерактивних, навігаційних, дослідницьких та освітніх сценаріїв. Набір функцій залежить від конфігурації, кінцевого виконавчого механізму та придбаних додаткових пакетів.
- Дослідження гуманоїдної робототехніки. Модель можна застосовувати для роботи з кінематикою, ходьбою, сенсорними даними та алгоритмами керування в межах доступних засобів вторинної розробки.
- Освітні та лабораторні проєкти. Конфігурація з 30 ступенями свободи, LiDAR, RGB-D, RGB-камерами та Orin NX дає апаратну базу для практичної роботи з гуманоїдною робототехнікою.
- Навігаційні сценарії. У відповідній конфігурації X2 Ultra може виконувати автономне планування маршруту та обхід перешкод. Автономне пересування потребує розширеного пакета.
- Виставки та презентаційні простори. Офіційний магазин наводить сценарії виставкового гіда та представника для роботи з відвідувачами.
- Інтерактивна робота з людьми. Камери, мікрофони, динамік, сенсор дотику, екран і світлові ефекти застосовуються для голосових, візуальних і тактильних сценаріїв.
- Робота з предметами. Сім ступенів свободи кожної руки та окремо доступні OmniHand або OmniPicker дають змогу підбирати конфігурацію під задачі захоплення та переміщення предметів. Самі кінцеві виконавчі механізми не входять до стандартного комплекту.
- Автоматичне заряджання. Пошук зарядного обладнання та автоматичне заряджання заявлені для відповідної конфігурації X2 Ultra та потребують спеціальної зарядної станції й пакета автономного руху.
Комплектація AgiBot X2 Ultra
До стандартного комплекту постачання AgiBot X2 Ultra входять робот, зарядний пристрій, пульт керування, мікрофон та супровідні документи.
- Робот-гуманоїд AgiBot X2 Ultra. Основний роботизований модуль.
- Зарядний пристрій. Призначений для заряджання робота.
- Пульт дистанційного керування. Використовується для ручного керування роботом.
- Мікрофон. Призначений для голосової взаємодії.
- Короткий посібник користувача. Містить основну інформацію для початку роботи з AgiBot X2.
- Сертифікат відповідності. Документ, що входить до стандартного комплекту постачання.
Зверніть увагу: точний склад постачання та перелік доступних опцій необхідно уточнювати перед замовленням.
Технічні характеристики AgiBot X2 Ultra
Конструкція та рух
| Характеристика | Значення |
| Розміри нетто | 1310 × 460 × 210 мм |
| Вага нетто | 39 кг |
| Загальна кількість ступенів свободи | 30 |
| Ступені свободи шиї | 1 |
| Ступені свободи однієї руки | 7 |
| Ступені свободи талії | 3 |
| Ступені свободи однієї ноги | 6 |
| Дальність руки | 558 мм |
| Робоча температура | -10℃ - 40℃ |
| Піковий крутний момент суглоба | 120·Нм |
| Швидкість ходьби | до 1,8 м/с, ≤ 0,8 м/с |
| Допустиме навантаження | до 3 кг |
Cенсори та обчислення
| Характеристика | Значення |
| RGB-камери | Інтерактивна RGB-камера, подвійна фронтальна RGB-камера, задня RGB-камера |
| Аудіосистема | Масив мікрофонів, бездротовий мікрофон, динамік |
| Дисплей | Інтерактивний екран, світлові ефекти |
| Основні обчислювальні плати | RK3588 ×2 |
| Високопродуктивний обчислювальний модуль | Orin NX |
| Обчислювальна продуктивність | 157 TOPS |
| Вторинна розробка | Підтримується |
| Оновлення через мережу | Підтримуються |
| Мобільний застосунок | Підтримується |
Живлення та інтерфейси
| Характеристика | Значення |
| Місткість акумулятора | 500 Вт·год |
| Час роботи | 2 год |
| Спосіб живлення | Пряме заряджання, знімний акумулятор, опційна станція автоматичного заряджання |
| Час заряджання | ≤ 1,5 години |
| Вхідна напруга | 100–220 В |
| Вихід зарядного пристрою | 54,6 В, 10 А |
| Бездротовий зв'язок | Wi-Fi, Bluetooth, модуль 4G/5G |
| USB | Type-A ×2, Type-C ×2 |
| Мережеві порти | RJ45 ×2 |
| Відеовихід | Mini DisplayPort |
| Виходи живлення | 12 В / 3 А, 48 В / 5 А |
| Ручний контролер | У комплекті |
Рекомендації з використання AgiBot X2 Ultra
- Перед запуском залиште достатньо вільного місця для ходьби, поворотів корпусу та рухів рук з урахуванням габаритів.
- Для роботи руками враховуйте межі навантаження: до 3 кг допускається лише в окремих позах, а в усьому робочому діапазоні — ≤ 1 кг без кінцевого виконавчого механізму.
- Плануйте тривалість сесій з урахуванням приблизно 2 годин роботи при ходьбі 0,5 м/с, часу заряджання ≤ 1,5 години та можливості заміни акумулятора.
- Для сценаріїв сприйняття враховуйте склад базових сенсорів: інтерактивну RGB-камеру та сенсор дотику на голові. 3D LiDAR і RGB-D камера в X2 не встановлені.
Купити робот-гуманоїд AgiBot X2 Ultra
AgiBot X2 Ultra орієнтований на презентаційну сферу, інтерактивну взаємодію з людьми, сценічні виступи та демонстраційні заходи. Наші фахівці допоможуть підібрати необхідну конфігурацію, перевірити наявність додаткових пакетів, уточнити поточну ціну й терміни постачання та оформити замовлення.