

- Доступність: В наявності
- Код товару: 00-00015293

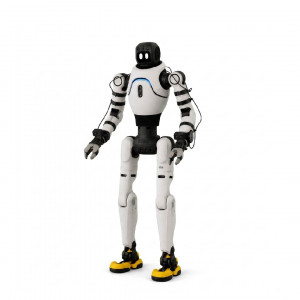
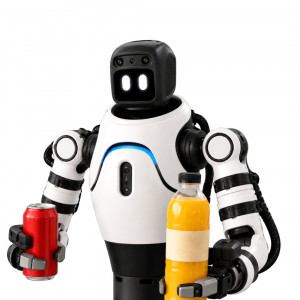
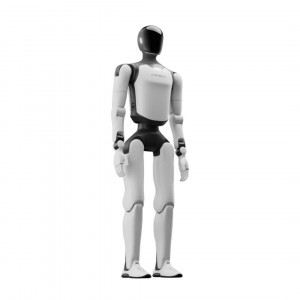
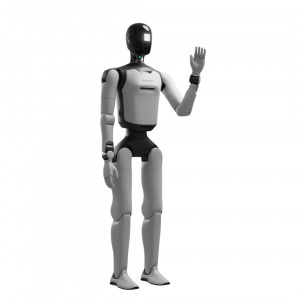
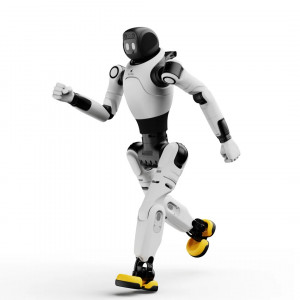
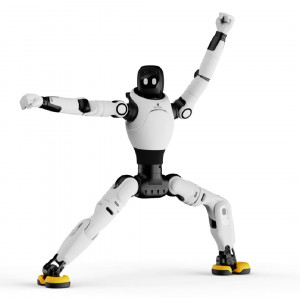
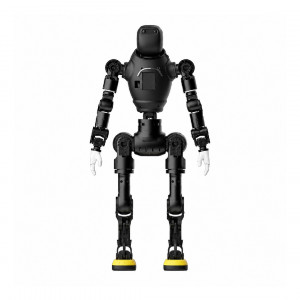
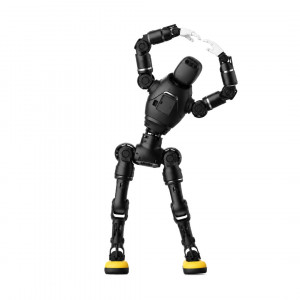
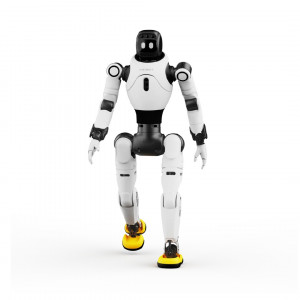
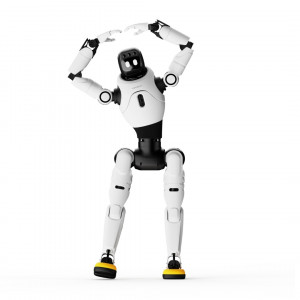
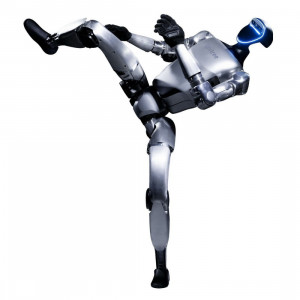
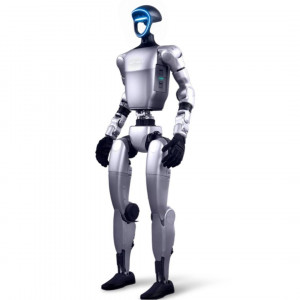
Робот-гуманоїд AgiBot X2 REC для збору даних та науково-дослідних робіт
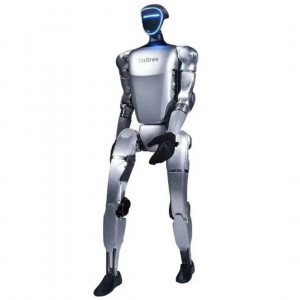
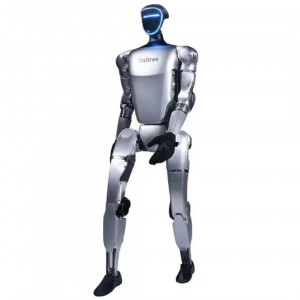
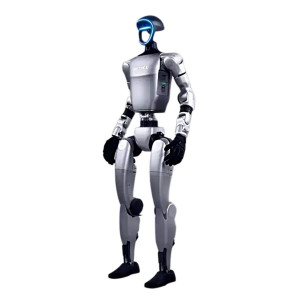
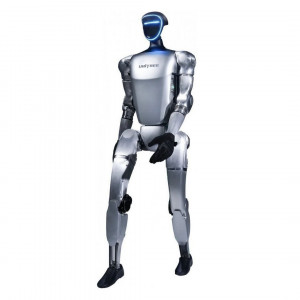
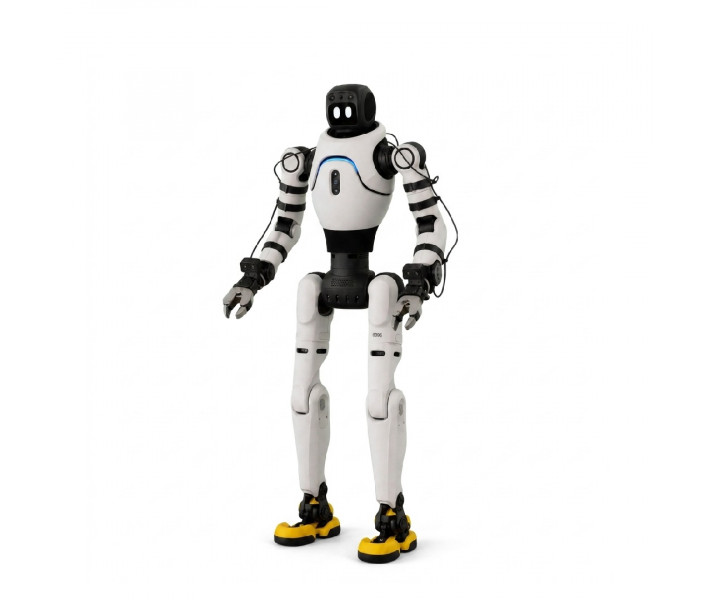
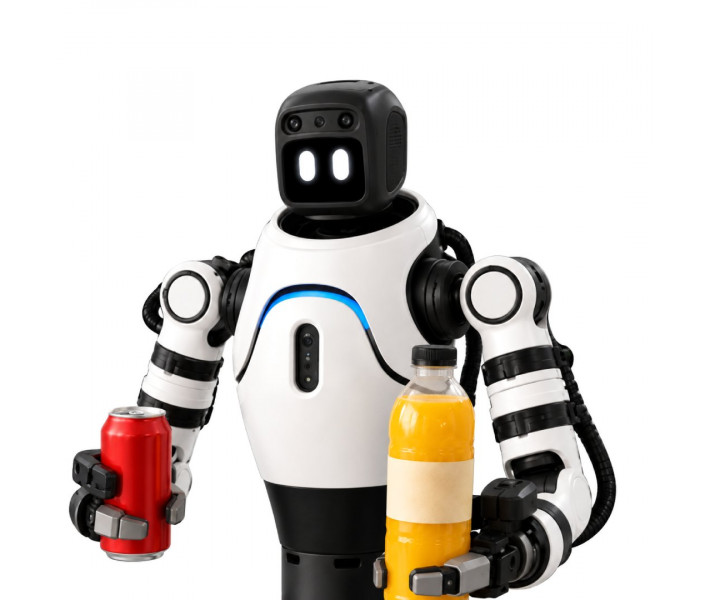
AgiBot X2 REC — робот-гуманоїд призначений для дистанційного керування рухами, збору даних і дослідження робототехнічних моделей. Версія REC орієнтована на сценарії, де потрібно записувати та використовувати дані про рухи й взаємодію робота для подальшого навчання алгоритмів. Модель має висоту 131 см, масу близько 40 кг і 30 ступенів свободи. Сенсорна система охоплює кілька зон візуального сприйняття та включає LiDAR і IMU. X2 REC підтримує повнотілу телеоперацію та роботу з Genie Studio, де дані можна використовувати на всіх етапах роботи з VLA-моделями від збору та підготовки до навчання, тестування й розгортання.
Головні особливості AgiBot X2 REC
- Збір даних у реальних умовах. Конфігурація підходить для запису робототехнічних демонстрацій і формування наборів даних під дослідницькі задачі. Виробник прямо позиціонує X2 REC як гуманоїда для отримання даних реального світу.
- Дистанційне керування рухами всього тіла. Оператор може задавати рухи гуманоїда під час запису демонстрацій і тестування задач. Для телеоперації заявлені VR, контролер і відстеження рухів.
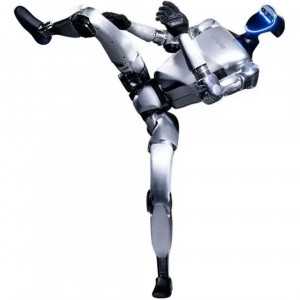
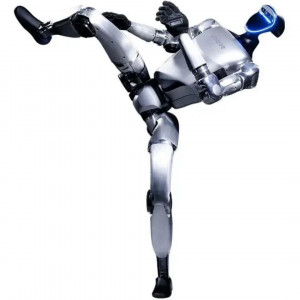
- 30 ступенів свободи. Кінематика дає змогу записувати рухи всього тіла та працювати зі складними послідовностями дій. Для X2 REC виробник вказує 30 ступенів свободи.
- Руки з 7 ступенями свободи. Маніпулятори підходять для експериментів із рухами рук та роботою з різними кінцевими механізмами. Кожна рука має 7 ступенів свободи, а заявлене корисне навантаження становить 3 кг.
- Розширене візуальне сприйняття. Кілька точок огляду дають дані для досліджень комп’ютерного зору, маніпуляцій і телеоперації. У матеріалах REC зазначені RGB, RGB-D, стереозір, візуальні модулі на голові, грудній частині, задній частині корпусу та зап’ястях.
- Лідар та IMU. Ці сенсори дають просторові та інерціальні дані для дослідницьких алгоритмів. Наявність сенсорів сама по собі не означає готової автономної навігації без відповідного програмного сценарію.
- Робота з різними кінцевими механізмами. Конфігурацію можна підбирати під задачі маніпуляції та збору демонстрацій. У матеріалах REC зазначені OmniHand та OmniPicker 3.
- Цикл роботи з даними в Genie Studio. Отримані демонстрації можна включати в подальшу роботу з робототехнічними моделями. Для REC заявлений цикл отримання, навчання, тестування та розгортання власних VLA-моделей.
Конструктивна схема та кінематика AgiBot X2 REC
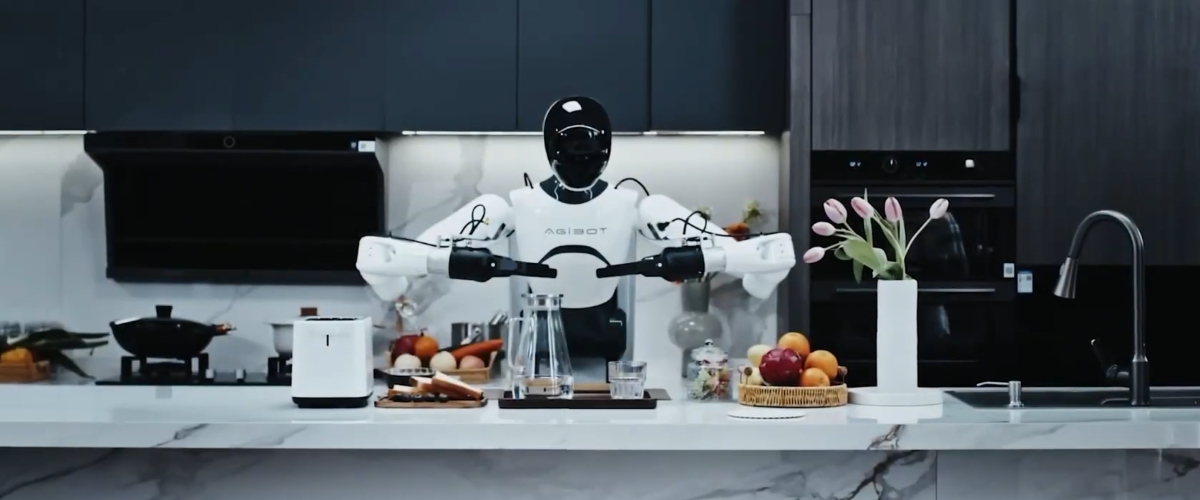
Гуманоїдна роботизована платформа AgiBot X2 REC має висоту 131 см та масу 40 кг. Загальна кінематична схема розрахована на 30 ступенів свободи, з яких по 7 ступенів свободи припадає на кожну з двох верхніх кінцівок. Така архітектура розроблена для реалізації повнотілого керування рухами та точної фіксації послідовностей дій у режимі телеоперації. У специфікації модифікації REC окремо виділено функціонал синхронізованого керування всім корпусом.
Маніпуляційні комплекси та робота з об'єктами
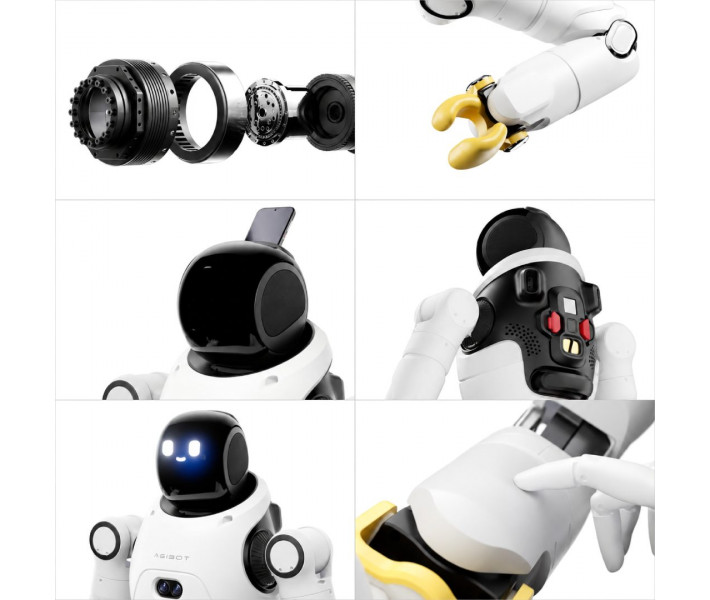
Кожен маніпулятор X2 REC оснащений 7 ступенями свободи. Розраховане корисне навантаження для даної конфігурації становить 3 кг на руку. Як кінцеві виконавчі механізми виробник зазначає системи OmniHand та OmniPicker 3. Зазначені модулі адаптовані під різні сценарії маніпуляції, тому вибір конкретного органа захоплення здійснюється відповідно до завдань експерименту та вимог до структури даних.
Платформа X2 REC призначена для запису демонстраційних сценаріїв переміщення об'єктів, дослідження кінематики маніпуляторів та формування навчальних датасетів для робототехнічних моделей. Параметри кількості пальців, наявність тактильних сенсорів та функціонал контролю зусилля визначаються конфігурацією обраного виконавчого механізму й не є уніфікованими для всіх типів кистей.
Сенсори та система сприйняття
Модифікація REC оснащена розширеним комплексом сенсорних засобів для первинного збору даних під час руху та виконання маніпуляцій. До складу апаратного стека входять RGB-камери, RGB-D сенсори, системи стереозору, оптичний дальномір LiDAR та інерціальний модуль вимірювань IMU.
Створення візуального масиву даних здійснюється з кількох спостережних зон: голови, грудного сегмента, задньої частини корпусу та зап'ясть. Мультиракурсна схема фіксації забезпечує запис сцен під різними кутами під час телеуправління й маніпулювання предметами. Модуль LiDAR забезпечує побудову тривимірних просторових даних, тоді як сенсор IMU реєструє динамічні параметри руху корпусу. Остаточні алгоритми локалізації, автономної навігації та розпізнавання об'єктів визначаються програмним забезпеченням і не є жорстко прив'язаними до базового складу сенсорів.
Програмування та вторинна розробка
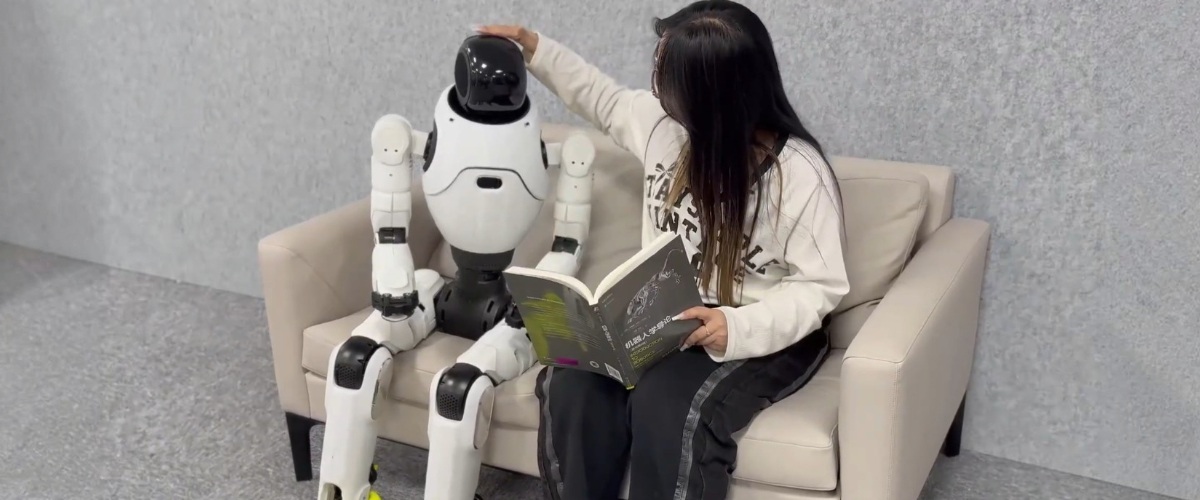
Для X2 REC заявлений NVIDIA Orin NX з 16 ГБ пам’яті. Цей модуль працює з даними сприйняття та обчислювальними задачами, пов’язаними з робототехнічними алгоритмами. REC також орієнтований на повнотілу телеоперацію та роботу з Genie Studio. Оператор може керувати рухами через VR, контролер або відстеження рухів, а отримані дані передавати до подальшого циклу роботи з моделями.
В окремій специфікації X2 REC не наведено точного переліку SDK, API, Python, C++, DDS, GStreamer, USB, Ethernet або інших програмних і апаратних інтерфейсів. Їх склад потрібно звіряти з документацією конкретної конфігурації, не переносячи параметри X2 Ultra, EDU або інших версій.
Збір і використання даних для навчання моделей
Збір даних є основним призначенням AgiBot X2 REC. Модель розроблена для отримання масивів реальних даних за допомогою повнотілої телеоперації, мультимодального сприйняття та замкненого циклу роботи через Genie Studio. Під час дистанційного керування система записує траєкторії рухів тіла, маніпуляції та дані сенсорного комплексу. Візуальні модулі, LiDAR та IMU формують синхронізовані потоки інформації для подальшого навчання алгоритмів.
Дослідницький процес побудовано за циклом: отримання даних, навчання, тестування, розгортання. Платформа адаптована для створення й відпрацювання власних VLA-моделей, що поєднують зір, мову та дію. Така архітектура дозволяє формувати навчальні вибірки на фізичному роботі за участю оператора з подальшим використанням отриманих демонстрацій для автономного виконання завдань.
Сфери застосування AgiBot X2 REC
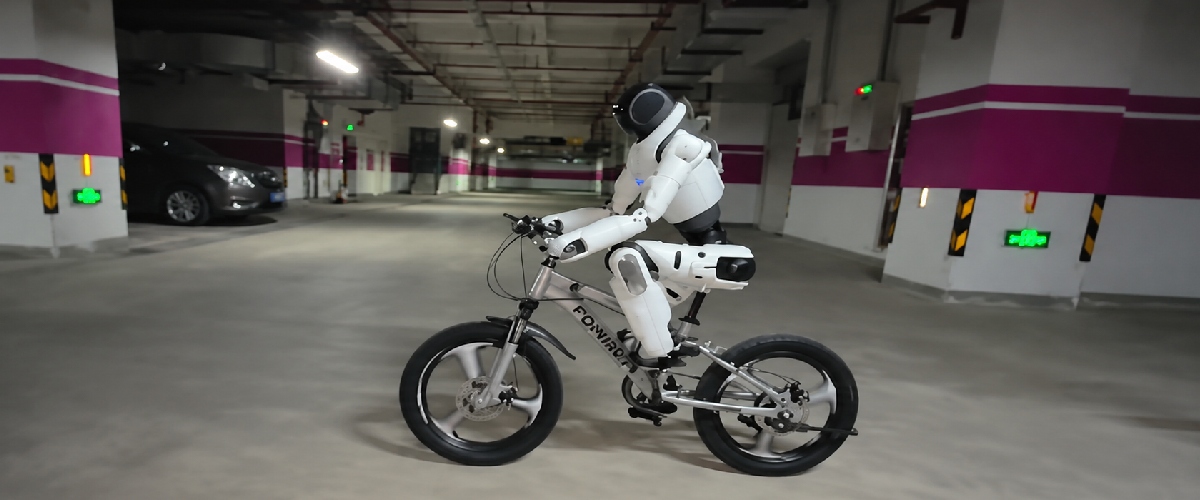
X2 REC орієнтований насамперед на роботу з реальними робототехнічними даними. Основні сценарії пов’язані з телеоперацією, маніпуляціями та дослідженнями моделей поведінки.
- Збір робототехнічних даних. Запис рухів, сенсорної інформації та демонстрацій на реальному гуманоїді.
- Робота з VLA-моделями. Отримання даних для подальшого навчання, тестування та розгортання моделей типу.
- Дослідження маніпуляцій. Запис дій руками та кінцевими виконавчими механізмами під час роботи з предметами.
- Комп’ютерний зір. Експерименти з даними від кількох візуальних модулів та камер різного типу.
- R&D у гуманоїдній робототехніці. Перевірка алгоритмів керування, сприйняття та поведінки на фізичному обладнанні.
- Дослідницькі лабораторії. Формування власних наборів даних і перевірка робототехнічних сценаріїв у реальних умовах.
Технічні характеристики AgiBot X2 REC
Конструкція та рух
| Параметр | Значення |
| Розміри нетто | 1310 × 460 × 210 мм |
| Вага нетто | 40 кг |
| Загальна кількість ступенів свободи | 30 |
| Ступені свободи однієї руки | 7 |
| Корисне навантаження | 3 кг |
| Керування рухами | Керування рухами всього тіла |
Маніпулятори, сенсори та обчислення
| Параметр | Значення |
| Кінцеві виконавчі механізми | OmniHand, OmniPicker 3 |
| Візуальне сприйняття | RGB, RGB-D, стереозір |
| Розташування візуальних модулів | Голова, грудна частина, задня частина корпусу, зап’ястя |
| Лідар | Заявлений |
| Інерціальний вимірювальний модуль | IMU |
| Обчислювальний модуль | NVIDIA Orin NX |
| Пам’ять обчислювального модуля | 16 ГБ |
| Робота з моделями | Власні VLA-моделі |
| Програмна екосистема | Genie Studio |
| Цикл роботи з моделлю | Отримання даних, навчання, тестування, розгортання |
Зв’язок та інтерфейси
| Параметр | Значення |
| Дистанційне керування | VR, контролер, відстеження рухів |
| Режим дистанційного керування | Керування рухами всього тіла |
Купити робот-гуманоїд AgiBot X2 REC
AgiBot X2 REC призначений для збору даних у реальних умовах, телеоперації, досліджень робототехнічних моделей і R&D-проєктів. Наші фахівці допоможуть підібрати конфігурацію під конкретні задачі, уточнити тип кінцевих виконавчих механізмів, обчислювальний модуль, комплектацію, поточну ціну й терміни постачання та оформити замовлення.