

- Доступність: В наявності
- Код товару: 00-00015305

Легка роботизована кисть для гуманоїдних і мобільних платформ
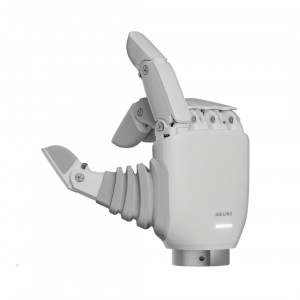
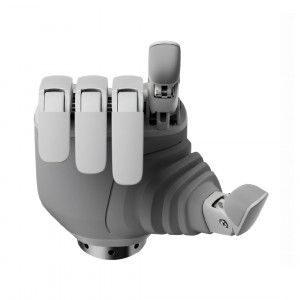
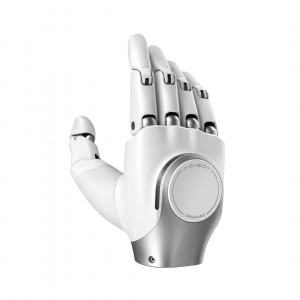
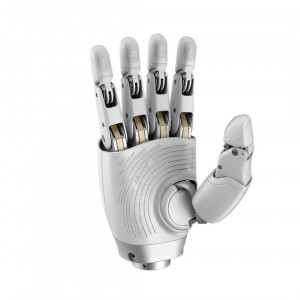
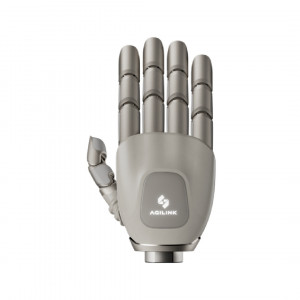
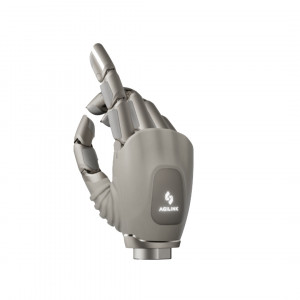
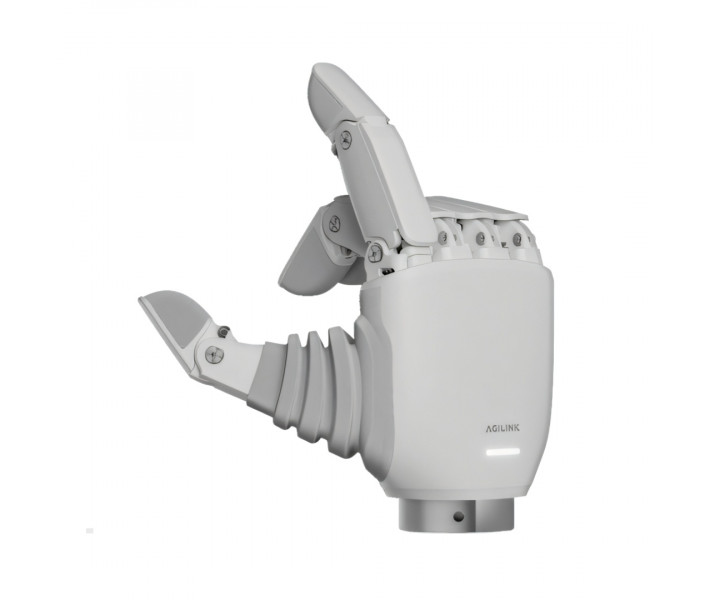
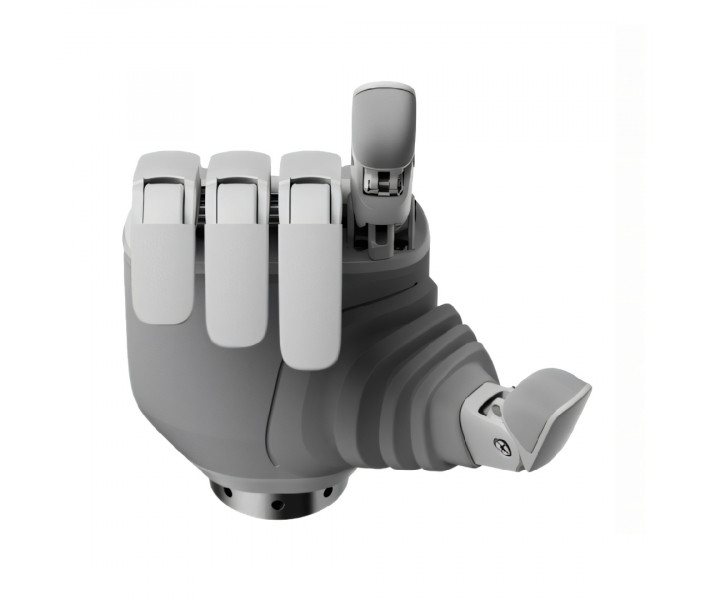
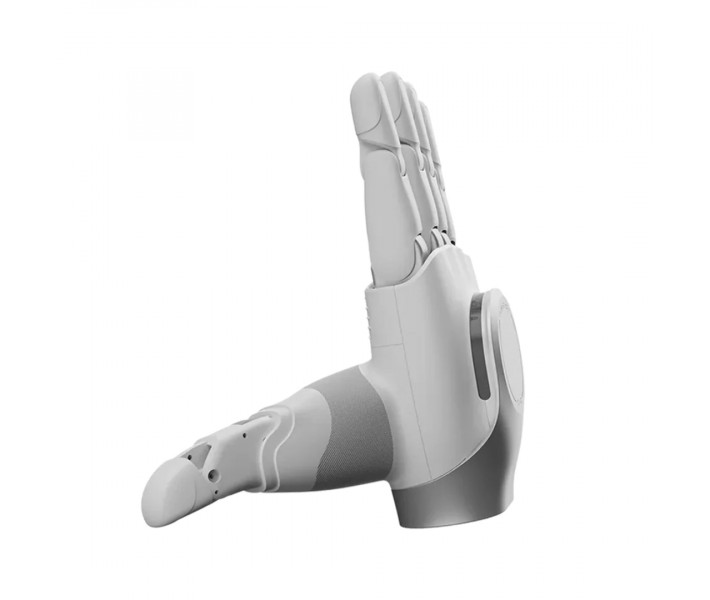
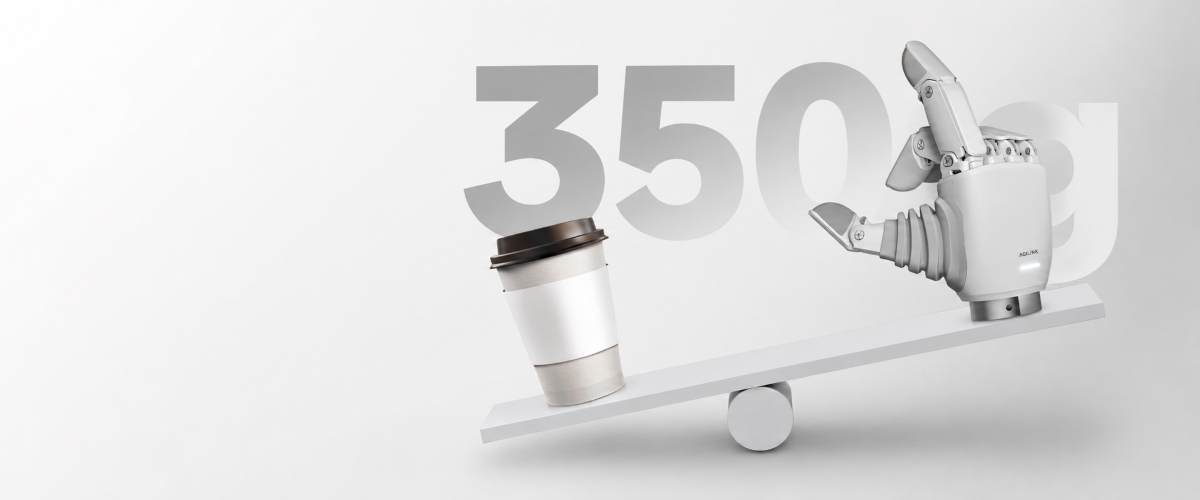
AgiBot OmniHand 3 Lite — це компактна роботизована кисть для роботів зменшеного формату, мобільних маніпуляторів і сервісних платформ. Модель має 4 активні та 7 пасивних ступенів свободи, тактильний датчик і розрахована на навантаження до 1 кг. Невеликі розміри та вага 350 г дають змогу встановлювати OmniHand 3 Lite на компактні роботизовані руки, де важливо зменшити навантаження на кінцеву частину маніпулятора.
Основні переваги AgiBot OmniHand 3 Lite
- Мінімальне навантаження на роботизовану руку. Маса OmniHand 3 Lite становить 350 г, тому кисть підходить для компактних людиноподібних роботів, мобільних маніпуляторів і сервісних платформ.
- Гнучка кінематика пальців. Кисть має 4 активні та 7 пасивних ступенів свободи, що дає змогу виконувати керовані рухи та пристосовувати положення пальців під час контакту з предметами.
- Робота з навантаженням. Допустиме корисне навантаження становить 1 кг і визначає масу предметів, з якими може працювати кисть у межах передбачених режимів.
- Міцність та захисне покриття. Металева конструкція доповнена суцільним силіконовим шаром, що захищає зовнішні елементи кисті під час контакту та механічних навантажень.
- Сумісність із Dex-UMI. OmniHand 3 Lite можна застосовувати в системах дистанційного керування та запису рухів для досліджень, навчання роботів і перевірки алгоритмів керування.
- Можливості для розробки та навчання. Відкритий набір програмних засобів дає змогу створювати та перевіряти власні алгоритми, проводити лабораторні роботи й розробляти дослідні роботизовані системи. Камера на зап’ясті доступна як додаткове оснащення.
Рухлива кінематика з активними та пасивними суглобами
OmniHand 3 Lite має 4 активні та 7 пасивних ступенів свободи. Ступінь свободи визначає окремий рух, який може виконувати або допускати механічна конструкція кисті. Активні ступені свободи керуються приводами та виконують команди системи керування. Пасивні рухаються відповідно до конструкції суглобів, положення пальців і контакту з предметом. Це допомагає кисті пристосовувати положення пальців під час захоплення та утримання предметів різної форми.
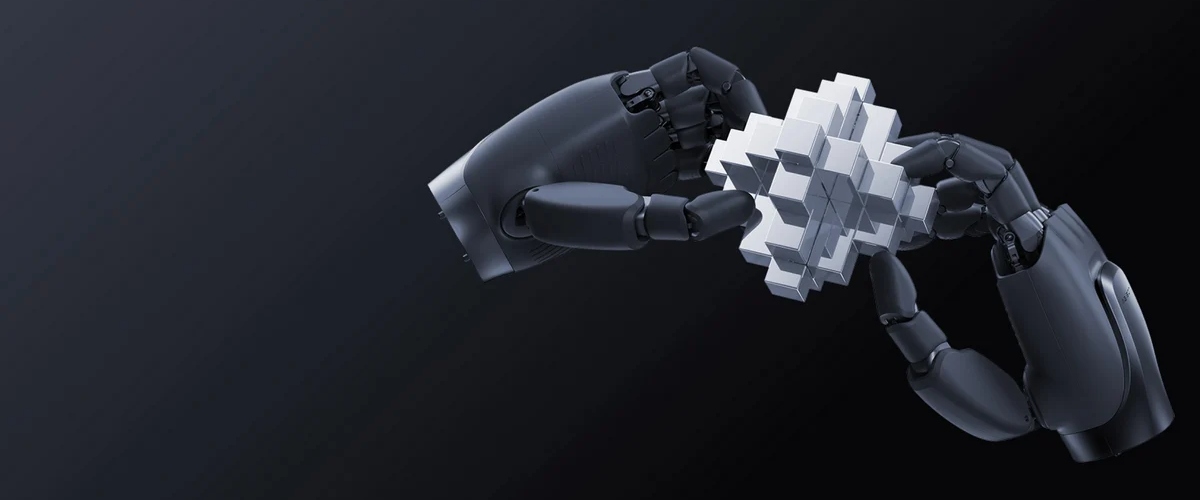
Металева рама та силіконове покриття
OmniHand 3 Lite побудована на металевій рамі підвищеної міцності, що формує жорстку основу роботизованої кисті та розрахована на механічні навантаження під час активних рухів. Зовнішня частина кисті має суцільне силіконове покриття, яке утворює єдину контактну поверхню та захищає внутрішні елементи конструкції під час взаємодії з предметами. Конструкція пройшла випробування на удари, падіння та зіткнення.
Тактильний сенсор OmniHand 3 Lite
OmniHand 3 Lite оснащена одновимірним тактильним сенсором, який реєструє контакт під час взаємодії кисті з предметами. Роздільна здатність сенсора становить 0,1. Тактильний сенсор доповнює дані про положення пальців інформацією про безпосередній дотик до об’єкта. Це дає змогу враховувати момент контакту під час захоплення, утримання та переміщення предметів.
Такий тип сенсора підходить для задач, де важливо контролювати фізичну взаємодію між кистю та об’єктом. Отримані дані можуть використовуватися системою керування робота під час виконання повторюваних маніпуляцій і роботи з предметами різної форми.
Відкритий інструментарій для розробників
OmniHand 3 Lite підтримує відкритий набір засобів для розробки та експериментальних задач з роботизованими системами. Це дає змогу застосовувати кисть у навчальних проєктах, лабораторних стендах і власних розробках.
Інструментарій підходить для швидкого створення та перевірки прототипів, налаштування алгоритмів керування й тестування роботизованих сценаріїв. Такий підхід зручний для університетів, дослідницьких лабораторій і команд, які розробляють власні роботизовані рішення.
Швидкість руху кисті
Типовий час відкривання або закривання OmniHand 3 Lite становить 0,5 с. Цей показник дає змогу оцінити швидкість основного руху кисті під час захоплення, відпускання та повторюваної роботи з предметами.
Значення 0,5 с є типовим робочим показником, а не гарантованим максимальним часом для кожного циклу. Фактична швидкість може залежати від режиму роботи, навантаження та налаштувань роботизованої системи.
Сфери застосування AgiBot OmniHand 3 Lite
- Сервісна робототехніка. OmniHand 3 Lite підходить для сервісних роботів, де кисть використовується як кінцевий модуль маніпулятора для роботи з предметами та виконання допоміжних операцій.
- Мобільні маніпулятори. Кисть можна встановлювати на мобільні роботизовані платформи з маніпулятором. Під час підбору конфігурації потрібно враховувати тип кріплення, масу, габарити, допустиме навантаження та сумісність інтерфейсів.
- Навчальні платформи. OmniHand 3 Lite підходить для університетів, лабораторій і навчальних центрів, де вивчають робототехніку, керування маніпуляторами та взаємодію з предметами.
- Прототипування роботизованих систем. Відкритий набір засобів для розробки дає змогу створювати та перевіряти власні алгоритми керування, налаштовувати експериментальні стенди та тестувати нові сценарії роботи.
Технічні характеристики AgiBot OmniHand 3 Lite
| Параметр | Значення |
| Ступені свободи | 4 активні + 7 пасивних |
| Корисне навантаження | 1 кг |
| Типовий час відкривання / закривання | 0,5 с |
| Повторюваність позиціонування | ±0,5 мм |
| Тактильний сенсор | Одновимірний |
| Роздільна здатність сенсора | 0,1 |
| Інтерфейси зв’язку | CAN FD, RS485 |
| Сумісність із системою керування | Dex-UMI |
| Програмне середовище | ROS 2 |
| Засоби для розробки | Відкритий набір засобів |
| Матеріал рами | Металева рама авіаційного класу |
| Зовнішнє покриття | Суцільне силіконове покриття |
| Розміри нетто | 140 × 70 × 32 мм |
| Вага нетто | 0,350 кг |
Замовити AgiBot OmniHand 3 Lite
AgiBot OmniHand 3 Lite підходить для університетів, дослідницьких лабораторій, розробників робототехніки, системних інтеграторів і компаній, яким потрібна компактна роботизована кисть для людиноподібних роботів зменшеного формату, мобільних маніпуляторів і сервісних платформ. Наші фахівці допоможуть перевірити сумісність із роботизованою системою, підібрати конфігурацію, уточнити варіанти підключення, програмне керування, наявність додаткової камери на зап’ясті.