

- Доступность: В наличии
- Код товара: 00-00015306

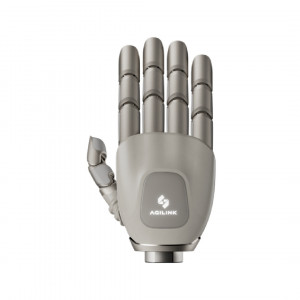
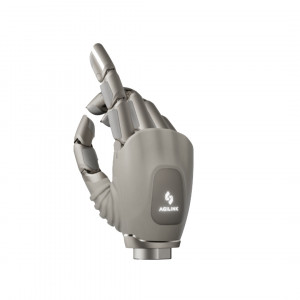
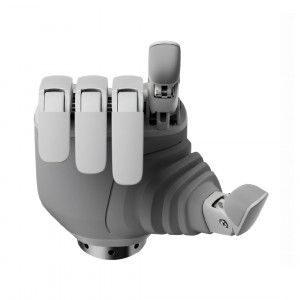
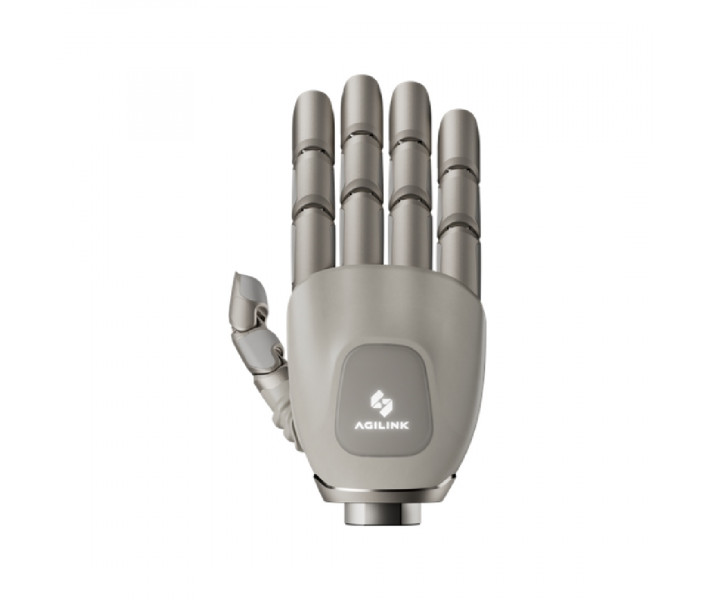
AgiBot OmniHand 3 Ultra-M с 21 активной степенью свободы
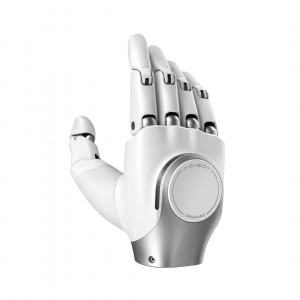
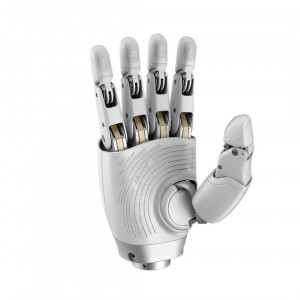
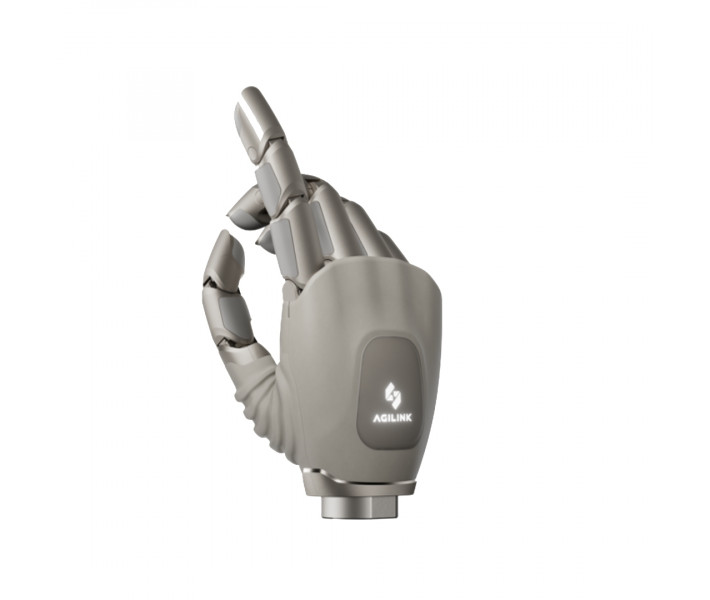
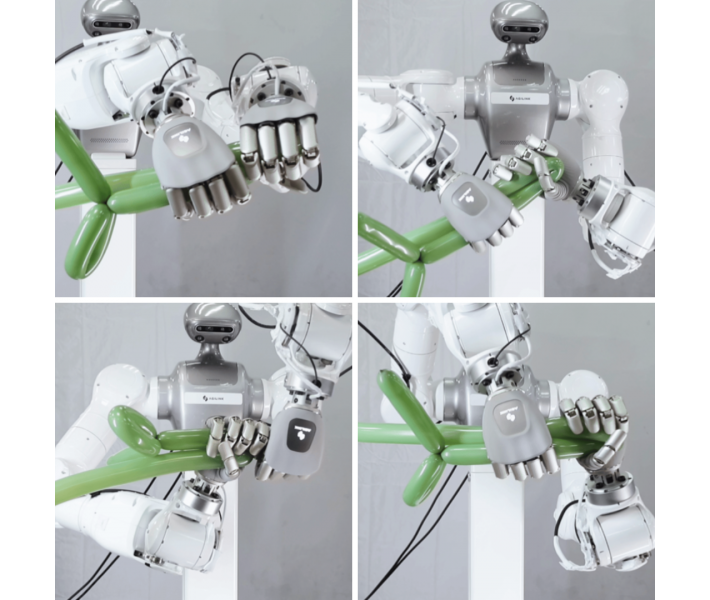
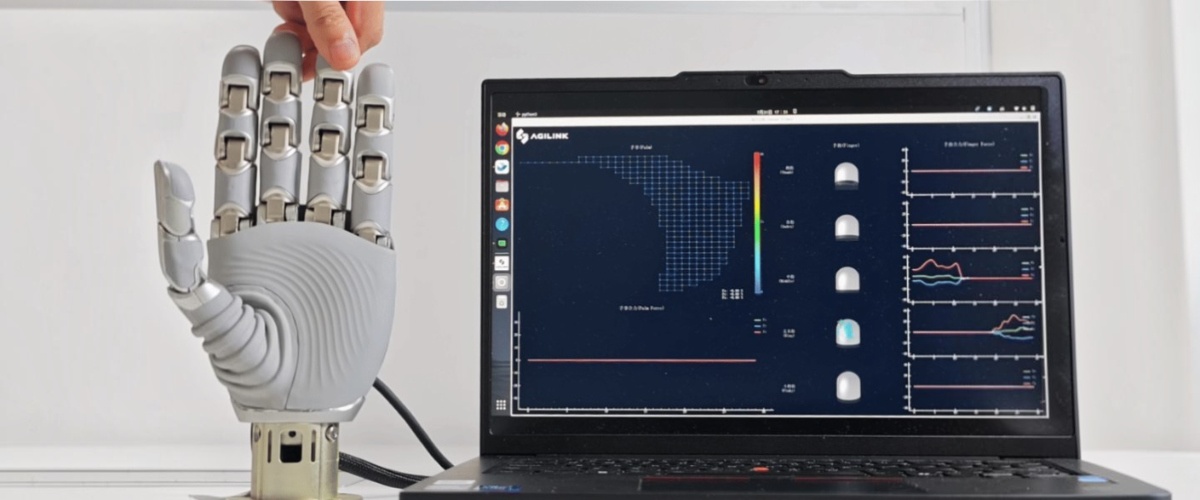
AgiBot OmniHand 3 Ultra-M — это роботизированная многосуставная кисть для гуманоидных систем, исследований искусственного интеллекта в физических системах и сложных контактных манипуляций. Модель имеет 21 активную степень свободы, прямой привод каждого сустава и тактильные сенсоры на кончиках пальцев и в ладони. Конструкция рассчитана на работу с физическими объектами, сбор контактных данных и исследование бимануальных сценариев.
Основные преимущества AgiBot OmniHand 3 Ultra-M
- 21 активная степень свободы. Многосуставная конструкция обеспечивает широкий диапазон движений пальцев и позволяет точно захватывать и удерживать объекты различной формы и размера. Размеры приближены к человеческой кисти, а соотношение усилия к массе — одно из самых высоких в своем классе.
- Прямой привод суставов. Привод непосредственно передает движение на суставы кисти. Данные с энкодеров доступны в режиме реального времени, а повторяемость позиционирования составляет ±0,2 мм.
- Тактильные сенсоры на кончиках пальцев. Оптическая система регистрирует трехмерные векторы силы при контакте с объектом. Диапазон измерения составляет 0–30 Н, точность определения деформации — от 0,08 мм.
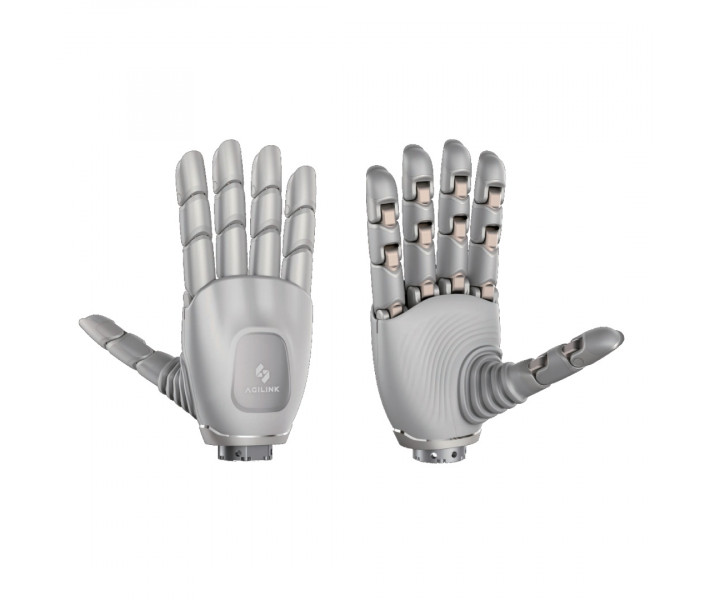
- Трехмерный тактильный сенсор в ладони. Дополнительная сенсорная зона регистрирует контакт с внутренней поверхностью кисти и дополняет данные с пальцев при сложных операциях с захватом и удержанием предметов.
- Для исследований и обучения роботизированных систем. Кисть подходит для сбора контактных и тактильных данных, отработки точных манипуляций, обучения моделей воплощенного искусственного интеллекта и исследований.
- Работа под длительной нагрузкой. При непрерывной работе температура поверхности остается в пределах 40–45 °C без снижения рабочих характеристик. Ресурс испытаний составляет 500 000 циклов.
- Нагрузка до 5 кг. Кисть может работать с предметами и инструментами весом до 5 кг, что расширяет перечень доступных операций с захватом, удержанием и перемещением.
Активные степени свободы и прямой привод
OmniHand 3 Ultra-M имеет 21 активную степень свободы, благодаря чему роботизированная кисть может отдельно управлять движениями пальцев и суставов. Такая кинематика позволяет воспроизводить сложные положения кисти, формировать различные типы захвата и выполнять точные манипуляции с предметами. Каждый сустав оснащен прямым приводом. Положение считывается энкодером непосредственно во время движения, поэтому система получает актуальные данные о состоянии каждого активного сустава. Повторяемость позиционирования в рабочей зоне составляет ±0,2 мм. Сочетание управляемой степени свободы, прямого привода и считывания положения суставов подходит для исследования роботизированных манипуляций, управления захватом и сбора учебных данных при физическом взаимодействии роботизированной кисти с объектами.
Тактильное восприятие OmniHand 3 Ultra-M
На кончиках пальцев OmniHand 3 Ultra-M расположены оптические тактильные датчики. Они фиксируют контакт по деформации чувствительной поверхности и определяют направление и величину механической нагрузки в трех измерениях. Диапазон измерения составляет 0–30 Н, а точность определения деформации — 0,08 мм. Датчики распознают контакт и скольжение, а также определяют взаимодействие с краем или поверхностью предмета. В ладони установлен отдельный трехмерный тактильный датчик. Он регистрирует контакт в случаях, когда предмет касается не только пальцев, но и внутренней поверхности роботизированной кисти. Это дает дополнительные данные при удержании, перемещении и изменении положения предмета. Тактильная система OmniHand 3 Ultra-M позволяет учитывать положение пальцев и характер контакта с предметом. Она подходит для точного захвата, вставки компонентов, передачи предметов между манипуляторами и других операций, где важен контроль контакта.
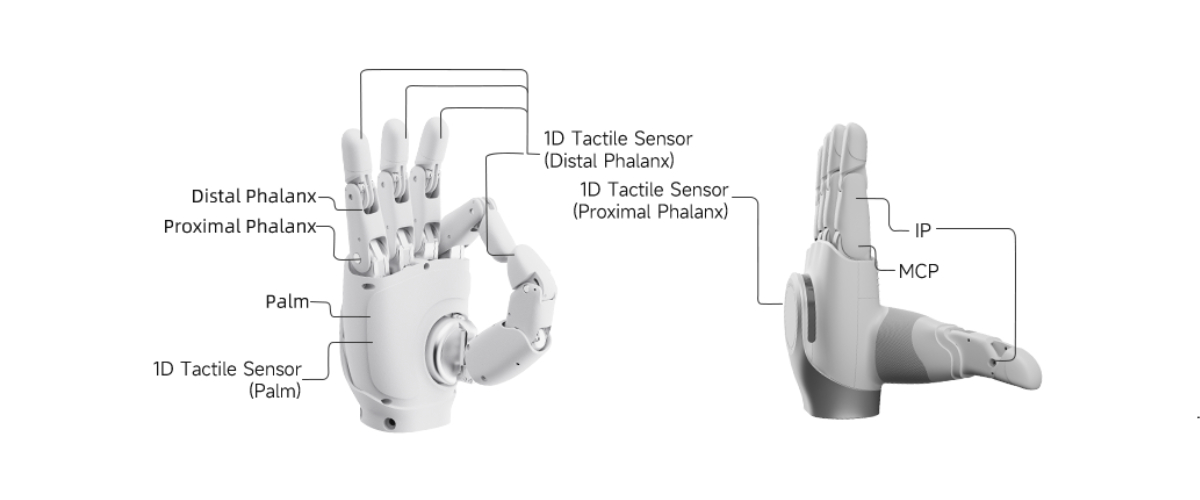
Нагрузка и конструкция
OmniHand 3 Ultra-M имеет размеры, приближенные к человеческой кисти. Размеры модели составляют 189,5 × 88,5 × 40 мм, а вес — 630 г. Такие параметры позволяют устанавливать роботизированную кисть на человекоподобные роботизированные платформы и манипуляторы соответствующего размера. Допустимая полезная нагрузка составляет до 5 кг. Это значение стоит учитывать при работе с предметами, деталями и инструментами различной массы. Соотношение размеров, массы и подвижности кисти подходит для роботизированных систем, где важны точные манипуляции и соответствие параметрам человеческой руки.
OmniHand 3 Ultra-M для обучения и сбора данных
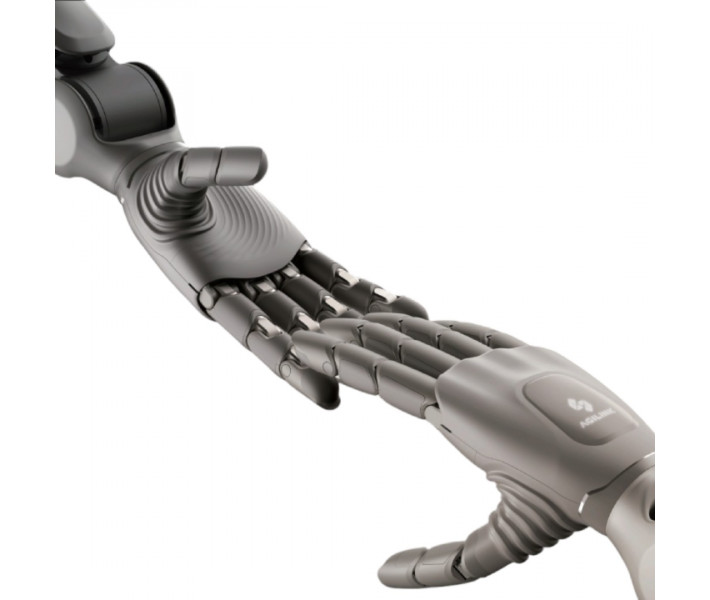
OmniHand 3 Ultra-M подходит для обучения роботизированных систем на основе данных, полученных при физическом взаимодействии с предметами. Кисть регистрирует движения суставов, их положение и тактильный контакт, что позволяет анализировать выполнение манипуляций в реальных условиях. Тактильные датчики на пальцах передают данные о нагрузке и деформации при контакте, а энкодеры фиксируют положение активных суставов. Такая информация необходима для обучения роботов захватывать, удерживать, перемещать и передавать предметы. OmniHand 3 Ultra-M также подходит для исследования сложных контактных операций и работы двумя роботизированными руками. Два манипулятора могут согласованно работать с одним предметом или выполнять связанные между собой действия. Кисть можно применять для дистанционного управления роботом, записи демонстраций оператора, формирования наборов учебных данных и переноса отработанных в виртуальной модели алгоритмов на физического робота.
Совместимость с роботизированными платформами AGIBOT
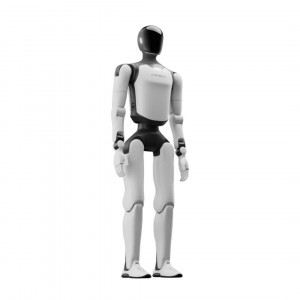
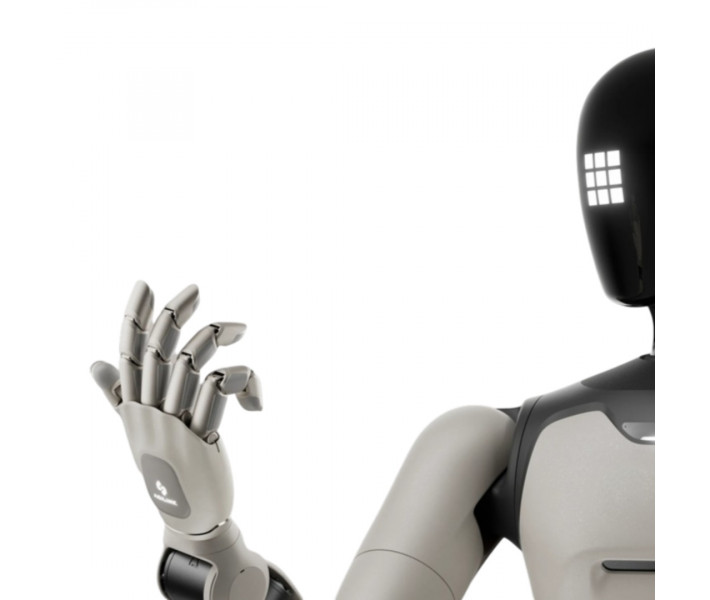
OmniHand 3 Ultra-M рекомендована для роботов серии AGIBOT A3. Такая конфигурация подходит для двуруких роботизированных систем, исследования контактных манипуляций и обучения роботов на основе данных, полученных при физическом взаимодействии с предметами.
Для серий A2, G2 и X2 предусмотрены другие модели роботизированных кистей OmniHand или захватов OmniPicker. Поэтому возможность установки OmniHand 3 Ultra-M на эти платформы нужно проверять отдельно с учетом конструкции, подключения и конфигурации конкретного робота. OmniHand 3 Ultra-M поддерживает CAN FD и Ethernet для обмена данными и подключения к роботизированной системе. Совместимость программного управления зависит от конфигурации платформы и ее программного обеспечения.
Сферы применения роботизированной кисти
AgiBot OmniHand 3 Ultra-M подходит для задач, требующих точного захвата, манипулирования и взаимодействия с предметами различной формы и размера.
- Обучение роботизированных систем. Сбор данных о движениях, положении суставов и контакте с физическими объектами.
- Работа двумя роботизированными руками. Выполнение согласованных операций с предметами с учетом данных о контакте.
- Дистанционное управление. Передача движений оператора роботизированной системе и запись выполненных действий.
- Сбор учебных данных. Запись движений, положений суставов и контактного взаимодействия для последующего обучения роботов.
- Лабораторная автоматизация. Работа с оборудованием, лабораторной посудой, образцами и другими объектами.
- Сортировка и перемещение. Захват, перенос, распределение и размещение предметов различной формы.
- Сборочные операции. Установка компонентов, соединение деталей и выполнение других точных контактных действий.
- Работа с инструментами. Захват и применение инструментов и устройств при исследовательских и технических операциях.
Технические характеристики AgiBot OmniHand 3 Ultra-M
| Параметр | Значение |
| Количество активных степеней свободы | 21 |
| Тип привода | Прямой привод |
| Нагрузка | 5 кг |
| Время открытия / закрытия | 0,3 с |
| Повторяемость позиционирования | ±0,2 мм |
| Интерфейсы | CANFD, Ethernet |
| Тактильный датчик ладони | Трехмерный тактильный датчик |
| Разрешение измерения силы датчиком ладони | 0,1 Н |
| Количество тактильных точек в ладони | 300 |
| Тактильный датчик на кончиках пальцев | Оптический тактильный датчик |
| Диапазон измерения силы датчика пальцев | 0–30 Н |
| Разрешение измерения силы датчика пальцев | 0,005 Н |
| Пространственное разрешение | 0,04 мм |
| Точность определения деформации | 0,08 мм |
| Размеры нетто | 189,5 × 88,5 × 40 мм |
| Вес нетто | 0,630 кг |
Заказать AgiBot OmniHand 3 Ultra-M
AgiBot OmniHand 3 Ultra-M подходит для исследовательских центров, университетов, лабораторий, разработчиков робототехники и системных интеграторов, которым нужна роботизированная кисть для точных манипуляций, сбора тактильных данных, работы с предметами и обучения роботизированных систем. Наши специалисты помогут подобрать конфигурацию, проверить совместимость с роботизированной платформой, уточнить варианты подключения, комплектацию и условия поставки.