

- Доступність: В наявності
- Код товару: 00-00015307

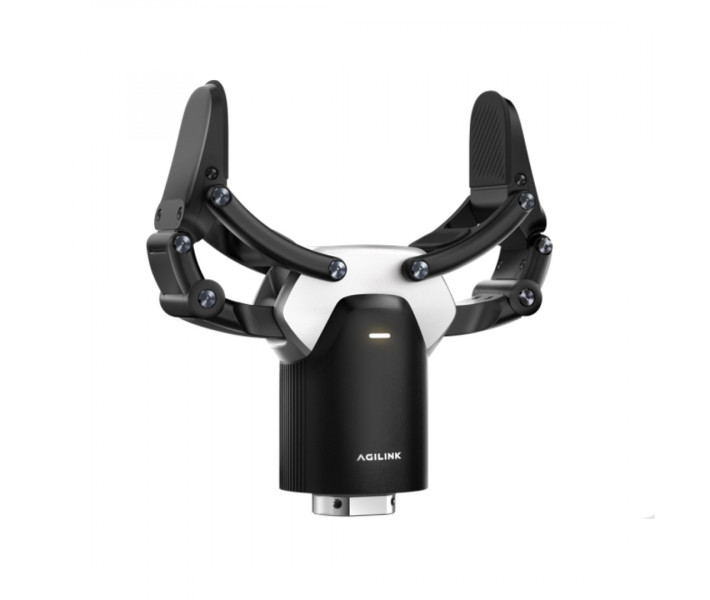
Промисловий захоплювач для гуманоїдних і мобільних платформ
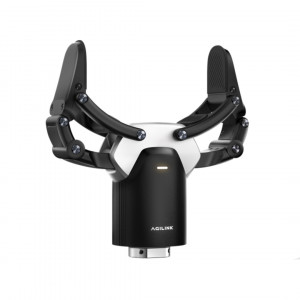
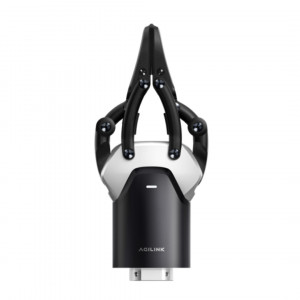
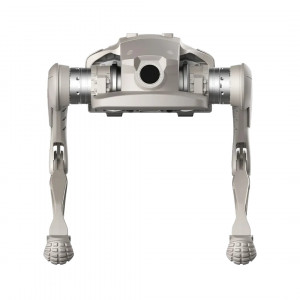
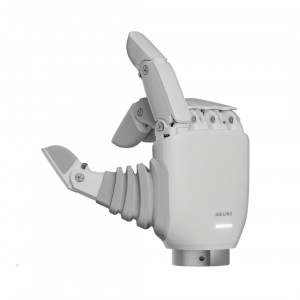
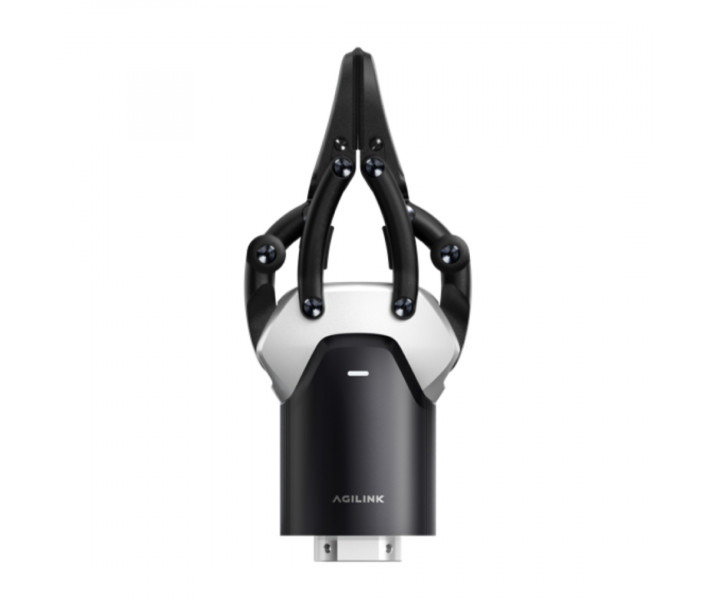
AgiBot OmniPicker 3 — роботизований захоплювач для сортування, логістики, автоматизованого переміщення предметів і збору даних для навчання роботизованих систем. Модель має максимальне зусилля до 140 Н і навантаження до 5 кг. Тактильна система вимірює контактне зусилля з роздільною здатністю 0,1 Н, що дає змогу контролювати взаємодію захоплювача з предметом. Адаптивне керування допомагає працювати з об’єктами різної форми, регулювати захоплення та виконувати операції з предметами, які потребують точного контролю.
Основні переваги AgiBot OmniPicker 3
- Контрольоване захоплення з високим зусиллям. Максимальне зусилля захоплення становить 140 Н, а конструкція пройшла випробування протягом 1 000 000 циклів при повному навантаженні. Це дає змогу застосовувати захоплювач у повторюваних операціях із високими вимогами до ресурсу.
- Корисне навантаження до 5 кг. Захоплювач розрахований на роботу з предметами такої маси під час утримання та переміщення.
- Вимірювання контактного зусилля. Тактильний датчик реєструє навантаження в зоні контакту та передає ці дані системі керування. Роздільна здатність вимірювання становить 0,1 Н.
- Точне повторення заданого положення. Повторюваність позиціонування становить ±0,1 мм, що важливо для сортування, переміщення та інших операцій із повторюваними рухами.
- Підключення до системи керування роботом. Для передавання команд і даних передбачені інтерфейси CAN FD та RS485, що дає змогу підключати OmniPicker 3 до сумісних роботизованих платформ і контролерів.
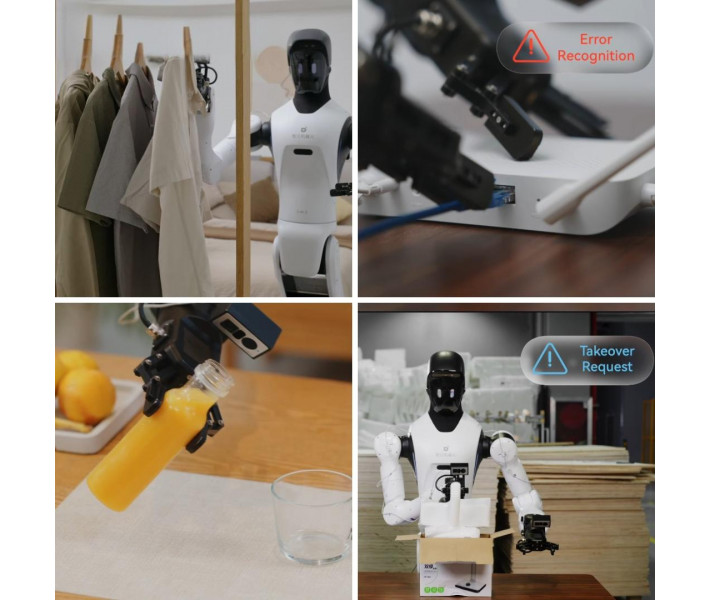
- Збір даних під час роботи з предметами. OmniPicker 3 можна застосовувати для запису даних про захоплення, контакт і переміщення об’єктів під час навчання роботизованих систем. Підтримується робота з Dex-UMI, а камери можуть підключатися як додаткове оснащення.
Захоплення та позиціонування OmniPicker 3
OmniPicker 3 розвиває зусилля захоплення до 140 Н і розрахований на корисне навантаження до 5 кг. Фактична надійність утримання залежить від форми, матеріалу, поверхні контакту, положення предмета та характеру руху роботизованої системи. Тому значення 140 Н і 5 кг потрібно оцінювати з урахуванням конкретної операції.
Максимальний хід захоплювального механізму становить 110 ± 5 мм, що визначає доступний діапазон переміщення його робочих елементів. Відповідність конкретному предмету залежить не лише від його габаритів, а й від геометрії та способу захоплення. Повторюваність позиціонування становить ±0,1 мм. Цей параметр характеризує здатність механізму багаторазово повертатися до заданого положення та має значення для сортування, переміщення деталей і повторюваних автоматизованих операцій.
Адаптивне захоплення з контролем контактного зусилля
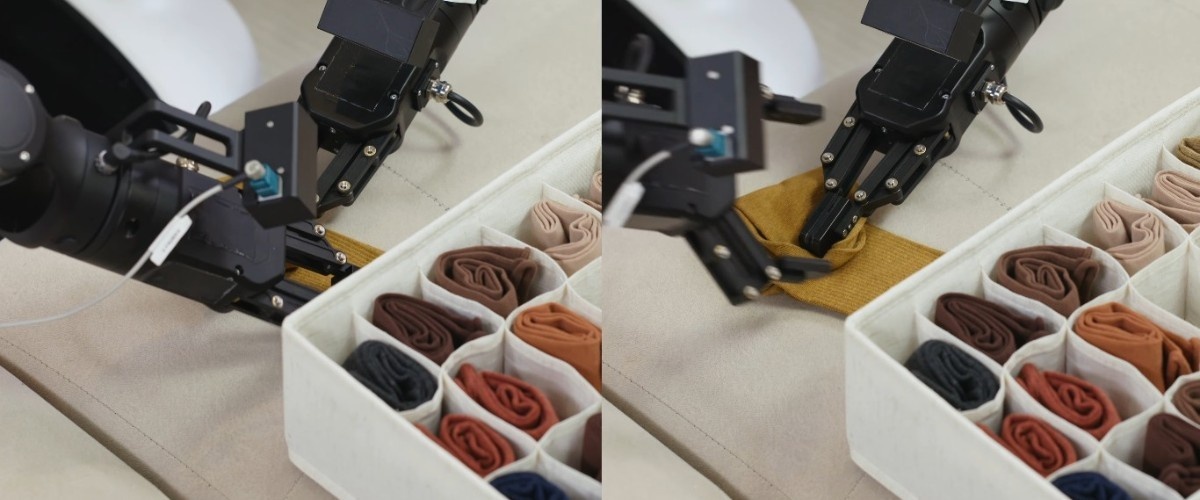
OmniPicker 3 контролює механічний вплив на предмет за даними тактильного датчика. Сенсор на робочій поверхні реєструє контактне зусилля та передає ці показники системі керування в реальному часі. На основі отриманих даних система може коригувати зусилля відповідно до форми, матеріалу та положення предмета. Це корисно під час роботи з деталями неправильної геометрії, крихкими виробами та об’єктами, для яких важливий точний контроль контакту. Параметри роботи налаштовують відповідно до конкретного предмета й операції. Потрібно враховувати геометрію деталі, властивості матеріалу, площу контакту та умови переміщення.
Тактильний сенсор із роздільною здатністю
OmniPicker 3 оснащений одновимірним тактильним сенсором, який вимірює контактне зусилля на робочій поверхні захоплювача. Роздільна здатність вимірювання становить 0,1 Н, що дає змогу фіксувати невеликі зміни навантаження під час контакту з предметом. Отримані дані передаються системі керування та можуть враховуватися під час утримання, переміщення й роботи з об’єктами, чутливими до надмірного механічного впливу.
OmniPicker 3 для збору даних і навчання систем
OmniPicker 3 підходить для збору даних під час фізичних маніпуляцій із предметами. Захоплювач може передавати інформацію про виконані дії та контактне зусилля, а при підключенні додаткових камер до набору даних можна додати візуальну інформацію. Модель також сумісна з UMI, що дає змогу застосовувати її у системах запису маніпуляційних даних для подальшого навчання роботів. Підходить для дослідницьких стендів, телеопераційних сценаріїв і підготовки навчальних наборів даних.
OmniPicker 3 виконує роль апаратного модуля збору інформації та фізичної роботи з об’єктами. Сам процес навчання моделей відбувається окремо в програмній та обчислювальній частині роботизованої системи. Параметри підключення до UMI, структура обміну даними та додаткові вимоги до конфігурації потрібно перевіряти для конкретної роботизованої платформи.
Промислове сортування та логістика
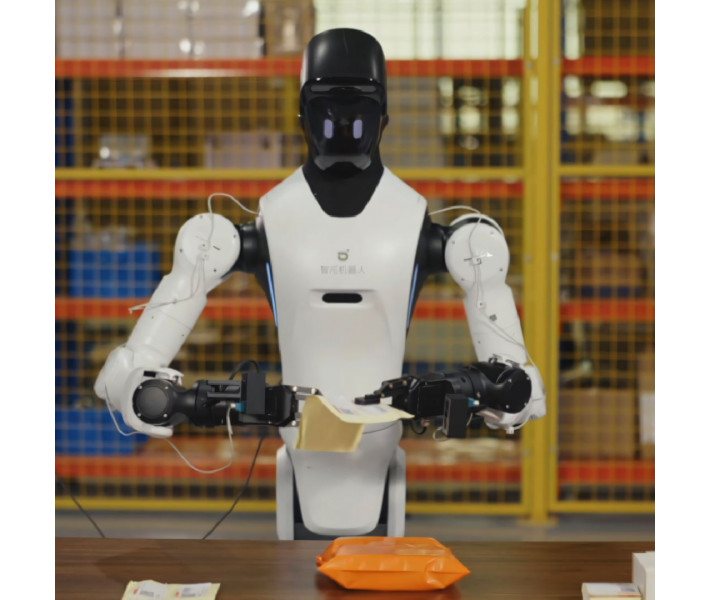
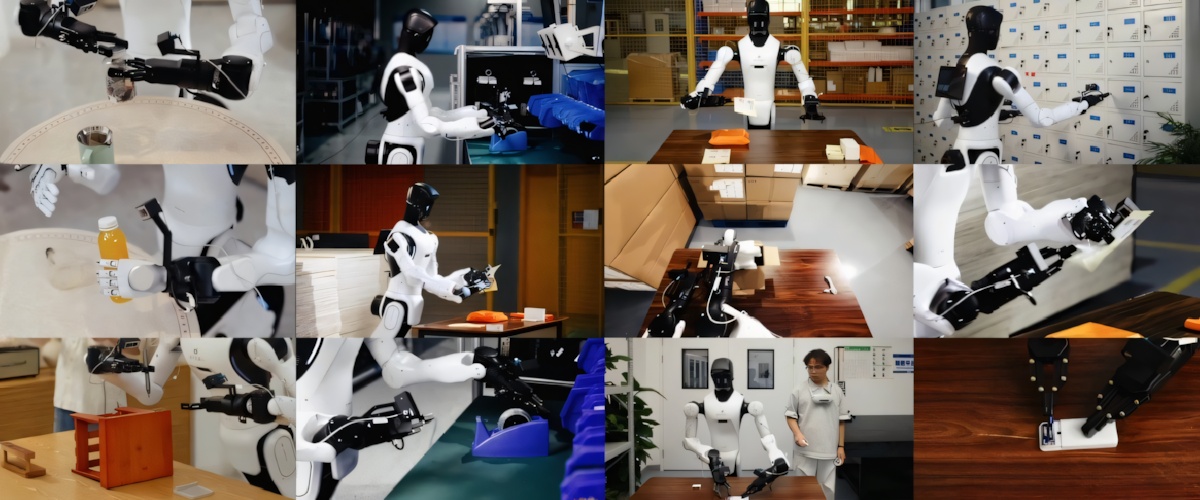
OmniPicker 3 підходить для роботизованих систем сортування та логістичних операцій. Захоплювач можна застосовувати для переміщення, подавання, розподілу та укладання предметів у складі автоматизованих ліній. Тактильний датчик реєструє контактне зусилля, а система керування може коригувати роботу захоплювача залежно від форми, положення та властивостей предмета. Це корисно під час роботи з різними типами деталей і виробів у повторюваних операціях. Фактична продуктивність системи залежить не лише від захоплювача, а й від швидкості роботизованої руки, траєкторій руху, системи машинного зору та налаштувань керування.
Застосування у виробничих роботизованих системах
- Автоматизація виробничих операцій. OmniPicker 3 можна встановлювати як кінцевий модуль роботизованої руки для захоплення, утримання та переміщення деталей.
- Повторювані операції. Повторюваність позиціонування ±0,1 мм підходить для процесів, у яких захоплювач багаторазово виконує однакові рухи.
- Робота з контрольованим зусиллям. Тактильний датчик передає дані про контактне зусилля, що дає змогу коригувати роботу захоплювача залежно від предмета.
- Сортування та переміщення деталей. Захоплювач підходить для роботи з предметами різної форми у виробничих і складських роботизованих системах.
- Робота з делікатними предметами. Контроль контактного зусилля допомагає налаштувати захоплення для деталей, чутливих до надмірного механічного впливу.
- Встановлення у промислові роботизовані комплекси. Перед впровадженням потрібно окремо уточнити клас захисту, допустимий температурний режим, ресурс роботи та вимоги до тривалої експлуатації.
Технічні характеристики AgiBot OmniPicker 3
| Параметр | Значення |
| Максимальне зусилля | 140 Н |
| Корисне навантаження | 5 кг |
| Повторюваність позиціонування | ±0,1 мм |
| Максимальний хід | 110 ± 5 мм |
| Тактильний сенсор | 1D |
| Роздільна здатність вимірювання сили | 0,1 Н |
| Інтерфейси | CANFD / RS485 |
| Сумісність для збору даних | UMI |
| Вага нетто | 0,780 кг |
Замовити AgiBot OmniPicker 3
AgiBot OmniPicker 3 підходить для підприємств, логістичних центрів, розробників робототехніки та системних інтеграторів, яким потрібен роботизований захоплювач для сортування, переміщення предметів, автоматизованих операцій і збору даних для навчання роботизованих систем. Наші фахівці допоможуть підібрати конфігурацію, перевірити сумісність із роботизованою платформою, уточнити варіанти підключення та додаткових камер, погодити комплектацію й умови постачання.