

- Доступність: В наявності
- Код товару: 00-00015306

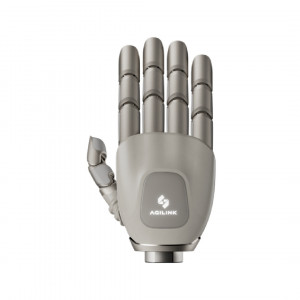
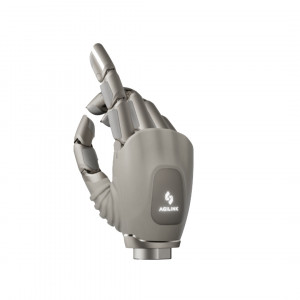
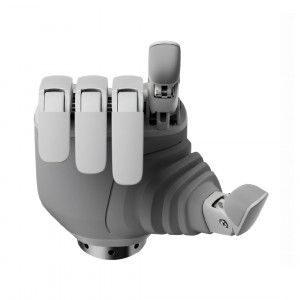
AgiBot OmniHand 3 Ultra-M з 21 активним ступенем свободи
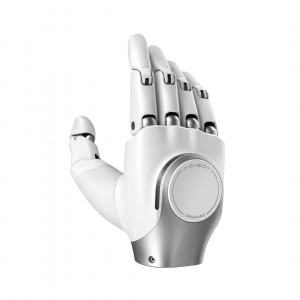
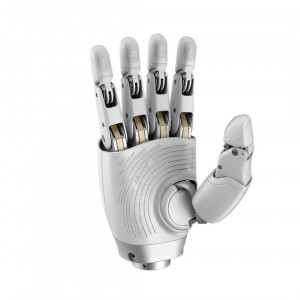
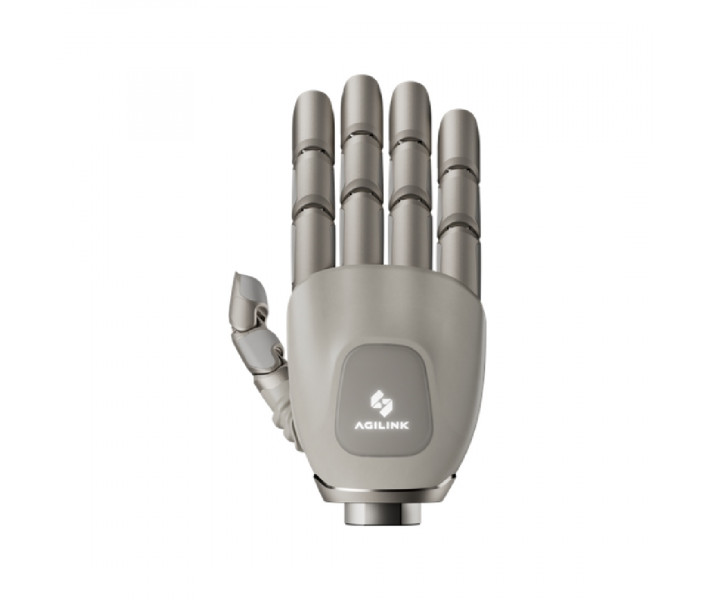
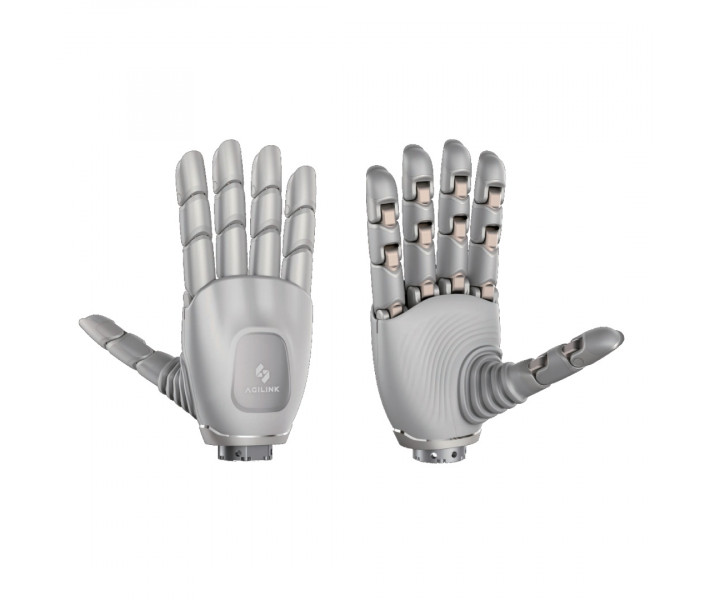
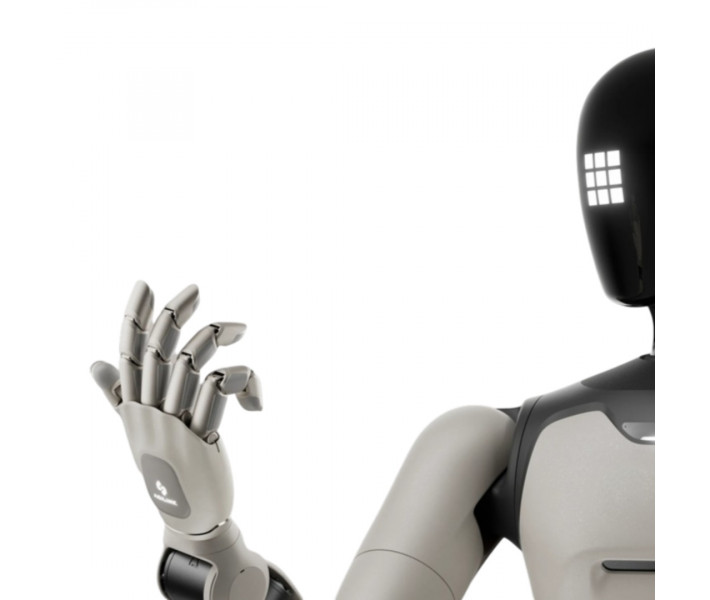
AgiBot OmniHand 3 Ultra-M — це роботизована багатосуглобова кисть для гуманоїдних систем, досліджень штучного інтелекту у фізичних системах та складних контактних маніпуляцій. Модель має 21 активний ступінь свободи, прямий привід кожного суглоба та тактильні сенсори на кінчиках пальців і в долоні. Конструкція розрахована на роботу з фізичними об’єктами, збір контактних даних і дослідження бімануальних сценаріїв.
Основні переваги AgiBot OmniHand 3 Ultra-M
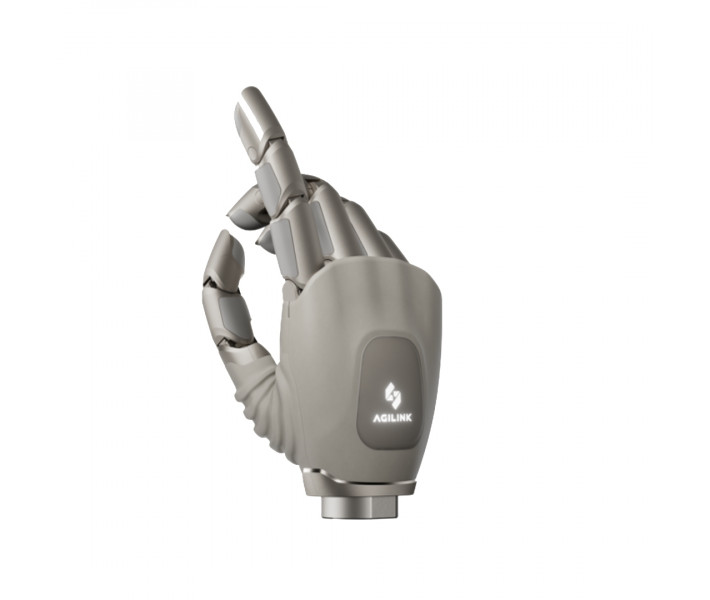
- 21 активний ступінь свободи. Багатосуглобова конструкція забезпечує широкий діапазон рухів пальців і дає змогу точно захоплювати та утримувати об’єкти різної форми й розміру. Розміри наближені до людської кисті, а співвідношення зусилля до маси — одне з найвищих у своєму класі.
- Прямий привід суглобів. Привід безпосередньо передає рух на суглоби кисті. Дані з енкодерів доступні в режимі реального часу, а повторюваність позиціонування становить ±0,2 мм.
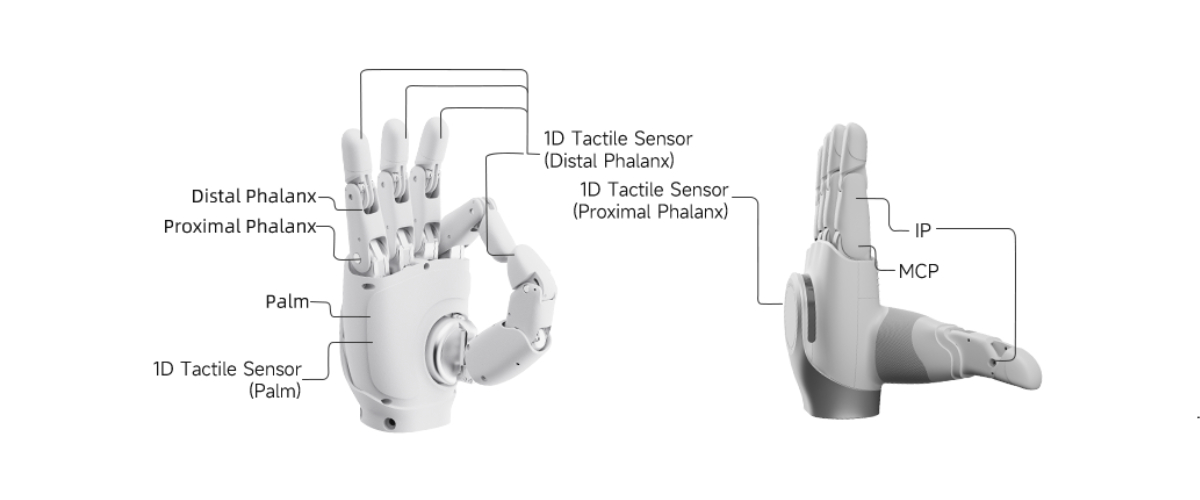
- Тактильні сенсори на кінчиках пальців. Оптична система реєструє тривимірні вектори сили під час контакту з об’єктом. Діапазон вимірювання становить 0–30 Н, точність визначення деформації — від 0,08 мм.
- Тривимірний тактильний сенсор у долоні. Додаткова сенсорна зона реєструє контакт із внутрішньою поверхнею кисті та доповнює дані з пальців під час складних операцій із захоплення й утримання предметів.
- Для досліджень і навчання роботизованих систем. Кисть підходить для збору контактних і тактильних даних, відпрацювання точних маніпуляцій, навчання моделей втіленого штучного інтелекту та досліджень.
- Робота під тривалим навантаженням. Під час безперервної роботи температура поверхні залишається в межах 40–45 °C без зниження робочих характеристик. Ресурс випробувань становить 500 000 циклів.
- Навантаження до 5 кг. Кисть може працювати з предметами та інструментами вагою до 5 кг, що розширює перелік доступних операцій із захоплення, утримання та переміщення.
Активні ступені свободи та прямий привід
OmniHand 3 Ultra-M має 21 активний ступінь свободи, завдяки чому роботизована кисть може окремо керувати рухами пальців і суглобів. Така кінематика дає змогу відтворювати складні положення кисті, формувати різні типи захвату та виконувати точні маніпуляції з предметами. Кожен суглоб оснащений прямим приводом. Положення зчитується енкодером безпосередньо під час руху, тому система отримує актуальні дані про стан кожного активного суглоба. Повторюваність позиціонування в робочій зоні становить ±0,2 мм. Поєднання керованого ступеня свободи, прямого приводу та зчитування положення суглобів підходить для дослідження роботизованих маніпуляцій, керування захватом і збору навчальних даних під час фізичної взаємодії роботизованої кисті з об’єктами.
Тактильне сприйняття OmniHand 3 Ultra-M
На кінчиках пальців OmniHand 3 Ultra-M розташовані оптичні тактильні датчики. Вони фіксують контакт за деформацією чутливої поверхні та визначають напрямок і величину механічного навантаження у трьох вимірах. Діапазон вимірювання становить 0–30 Н, а точність визначення деформації — 0,08 мм. Датчики розпізнають контакт і ковзання, а також визначають взаємодію з краєм або поверхнею предмета. У долоні встановлений окремий тривимірний тактильний датчик. Він реєструє контакт у випадках, коли предмет торкається не лише пальців, а й внутрішньої поверхні роботизованої кисті. Це дає додаткові дані під час утримання, переміщення та зміни положення предмета. Тактильна система OmniHand 3 Ultra-M дає змогу враховувати положення пальців і характер контакту з предметом. Вона підходить для точного захоплення, вставляння компонентів, передавання предметів між маніпуляторами та інших операцій, де важливий контроль контакту.
Навантаження та конструкція
OmniHand 3 Ultra-M має розміри, наближені до людської кисті. Розміри моделі становлять 189,5 × 88,5 × 40 мм, а вага — 630 г. Такі параметри дають змогу встановлювати роботизовану кисть на людиноподібні роботизовані платформи та маніпулятори відповідного розміру. Допустиме корисне навантаження становить до 5 кг. Це значення варто враховувати під час роботи з предметами, деталями та інструментами різної маси. Співвідношення розмірів, маси та рухливості кисті підходить для роботизованих систем, де важливі точні маніпуляції та відповідність параметрам людської руки.
OmniHand 3 Ultra-M для навчання та збору даних
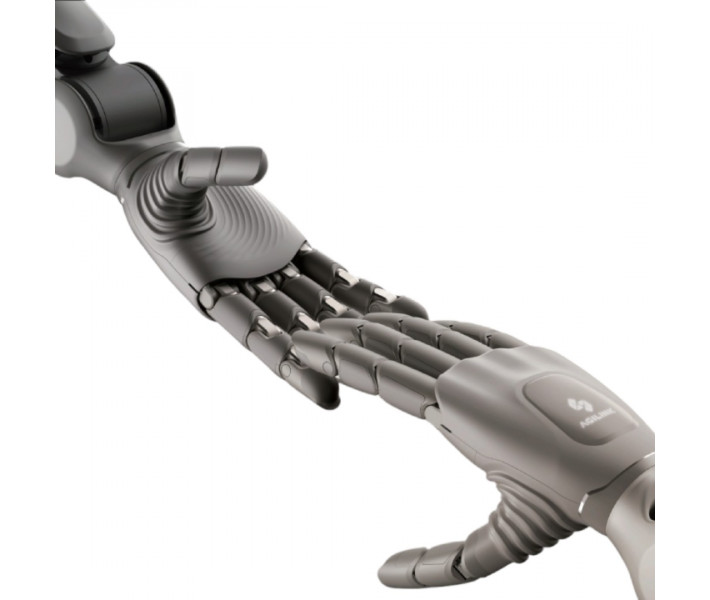
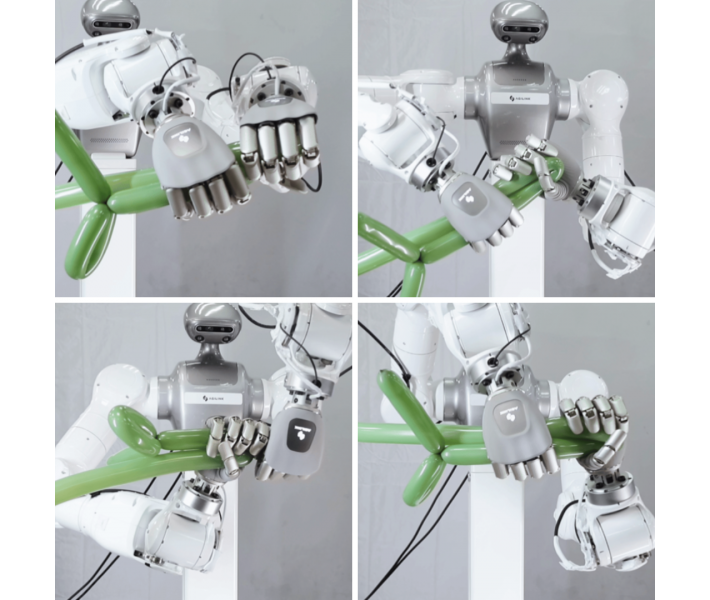
OmniHand 3 Ultra-M підходить для навчання роботизованих систем на основі даних, отриманих під час фізичної взаємодії з предметами. Кисть реєструє рухи суглобів, їхнє положення та тактильний контакт, що дає змогу аналізувати виконання маніпуляцій у реальних умовах. Тактильні датчики на пальцях передають дані про навантаження та деформацію під час контакту, а енкодери фіксують положення активних суглобів. Така інформація потрібна для навчання роботів захоплювати, утримувати, переміщувати та передавати предмети. OmniHand 3 Ultra-M також підходить для дослідження складних контактних операцій і роботи двома роботизованими руками. Два маніпулятори можуть узгоджено працювати з одним предметом або виконувати пов’язані між собою дії. Кисть можна застосовувати для дистанційного керування роботом, запису демонстрацій оператора, формування наборів навчальних даних та перенесення відпрацьованих у віртуальній моделі алгоритмів на фізичного робота.
Сумісність із роботизованими платформами AGIBOT
OmniHand 3 Ultra-M рекомендована для роботів серії AGIBOT A3. Така конфігурація підходить для дворуких роботизованих систем, дослідження контактних маніпуляцій і навчання роботів на основі даних, отриманих під час фізичної взаємодії з предметами.
Для серій A2, G2 та X2 передбачені інші моделі роботизованих кистей OmniHand або захватів OmniPicker. Тому можливість встановлення OmniHand 3 Ultra-M на ці платформи потрібно перевіряти окремо з урахуванням конструкції, підключення та конфігурації конкретного робота. OmniHand 3 Ultra-M підтримує CAN FD та Ethernet для обміну даними й підключення до роботизованої системи. Сумісність програмного керування залежить від конфігурації платформи та її програмного забезпечення.
Сфери застосування роботизованої кисті
AgiBot OmniHand 3 Ultra-M підходить для завдань, що потребують точного захоплення, маніпулювання та взаємодії з предметами різної форми й розміру.
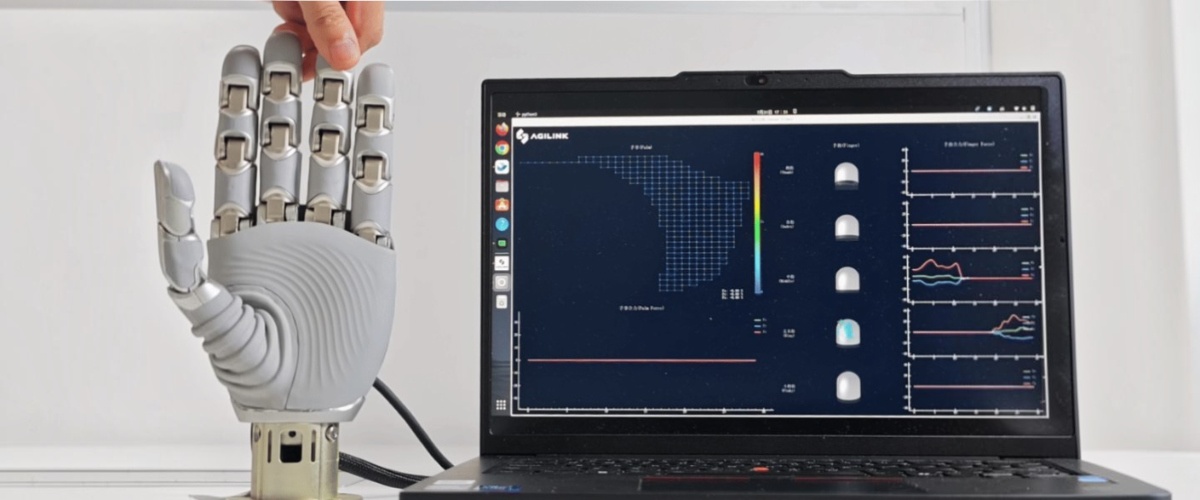
- Навчання роботизованих систем. Збір даних про рухи, положення суглобів і контакт із фізичними об’єктами.
- Робота двома роботизованими руками. Виконання узгоджених операцій із предметами з урахуванням даних про контакт.
- Дистанційне керування. Передавання рухів оператора роботизованій системі та запис виконаних дій.
- Збір навчальних даних. Запис рухів, положень суглобів і контактної взаємодії для подальшого навчання роботів.
- Лабораторна автоматизація. Робота з обладнанням, лабораторним посудом, зразками та іншими об’єктами.
- Сортування та переміщення. Захоплення, перенесення, розподіл і розміщення предметів різної форми.
- Складальні операції. Встановлення компонентів, з’єднання деталей та виконання інших точних контактних дій.
- Робота з інструментами. Захоплення та застосування інструментів і пристроїв під час дослідницьких і технічних операцій.
Технічні характеристики AgiBot OmniHand 3 Ultra-M
| Параметр | Значення |
| Кількість активних ступенів свободи | 21 |
| Тип приводу | Прямий привід |
| Навантаження | 5 кг |
| Час відкривання / закривання | 0,3 с |
| Повторюваність позиціонування | ±0,2 мм |
| Інтерфейси | CANFD, Ethernet |
| Тактильний датчик долоні | Тривимірний тактильний датчик |
| Роздільна здатність вимірювання сили датчиком долоні | 0,1 Н |
| Кількість тактильних точок у долоні | 300 |
| Тактильний датчик на кінчиках пальців | Оптичний тактильний датчик |
| Діапазон вимірювання сили датчика пальців | 0–30 Н |
| Роздільна здатність вимірювання сили датчика пальців | 0,005 Н |
| Просторова роздільна здатність | 0,04 мм |
| Точність визначення деформації | 0,08 мм |
| Розміри нетто | 189,5 × 88,5 × 40 мм |
| Вага нетто | 0,630 кг |
Замовити AgiBot OmniHand 3 Ultra-M
AgiBot OmniHand 3 Ultra-M підходить для дослідницьких центрів, університетів, лабораторій, розробників робототехніки та системних інтеграторів, яким потрібна роботизована кисть для точних маніпуляцій, збору тактильних даних, роботи з предметами та навчання роботизованих систем. Наші фахівці допоможуть підібрати конфігурацію, перевірити сумісність із роботизованою платформою, уточнити варіанти підключення, комплектацію та умови постачання.